







Mobile ALOHA 是什么?双臂移动机器人如何通过遥操作学习任务?
从全身遥操作、模仿学习到真实环境数据采集,解析 Mobile ALOHA 与松灵 COBOT MAGIC 的关系
Mobile ALOHA 是斯坦福研究团队提出的低成本、开源双臂移动操作系统。它在 ALOHA 双臂遥操作平台上增加移动底盘和全身遥操作接口,同步记录人的操作示范,用于训练机器人完成需要底盘与双臂协同的任务。
本文介绍 Mobile ALOHA 的系统组成、数据采集与学习流程,并说明它与松灵机器人 COBOT MAGIC 的关系。
Mobile ALOHA 与 ALOHA 有什么区别?
ALOHA 主要面向固定桌面上的双臂操作;Mobile ALOHA 将双臂安装在移动底盘上,使数据采集和策略执行可以覆盖更大的工作空间。这里的“全身”指双臂与底盘的协同控制。
- 工作空间:ALOHA 以固定桌面为主;Mobile ALOHA 随底盘移动扩展。
- 示范控制:ALOHA 支持双臂遥操作;Mobile ALOHA 支持双臂与底盘协同遥操作。
- 数据内容:ALOHA 记录图像、机械臂状态与动作;Mobile ALOHA 增加底盘运动数据。
- 研究任务:ALOHA 面向双臂抓取、装配等桌面操作;Mobile ALOHA 面向双臂移动操作与跨位置任务。
Mobile ALOHA 由 Zipeng Fu、Tony Z. Zhao 和 Chelsea Finn 开展研究。其核心价值是把真实机器人变成可采集示范、训练策略并验证执行效果的平台。
Mobile ALOHA 为什么受到关注?
Mobile ALOHA 展示了低成本硬件与模仿学习结合的潜力:操作者先示范任务,机器人再从示范数据中学习动作策略。
项目展示了烹饪、打开柜门、冲洗锅具、擦拭液体、推椅子以及呼叫和进入电梯等任务。观看演示时,需要区分人的遥操作过程与训练后的自主执行结果;遥操作能够完成某项任务,并不自动代表机器人已自主学会这项任务。
对于具身智能研究,这条路径把三个环节联系起来:人的示范 → 真实环境数据 → 机器人策略学习与执行验证。
Mobile ALOHA 如何采集数据并学习任务?
Mobile ALOHA 通过全身遥操作同步采集视觉、机械臂状态和底盘运动数据,再使用行为克隆训练策略。行为克隆是一类模仿学习方法:模型学习示范中“看到什么状态,就执行什么动作”的对应关系。
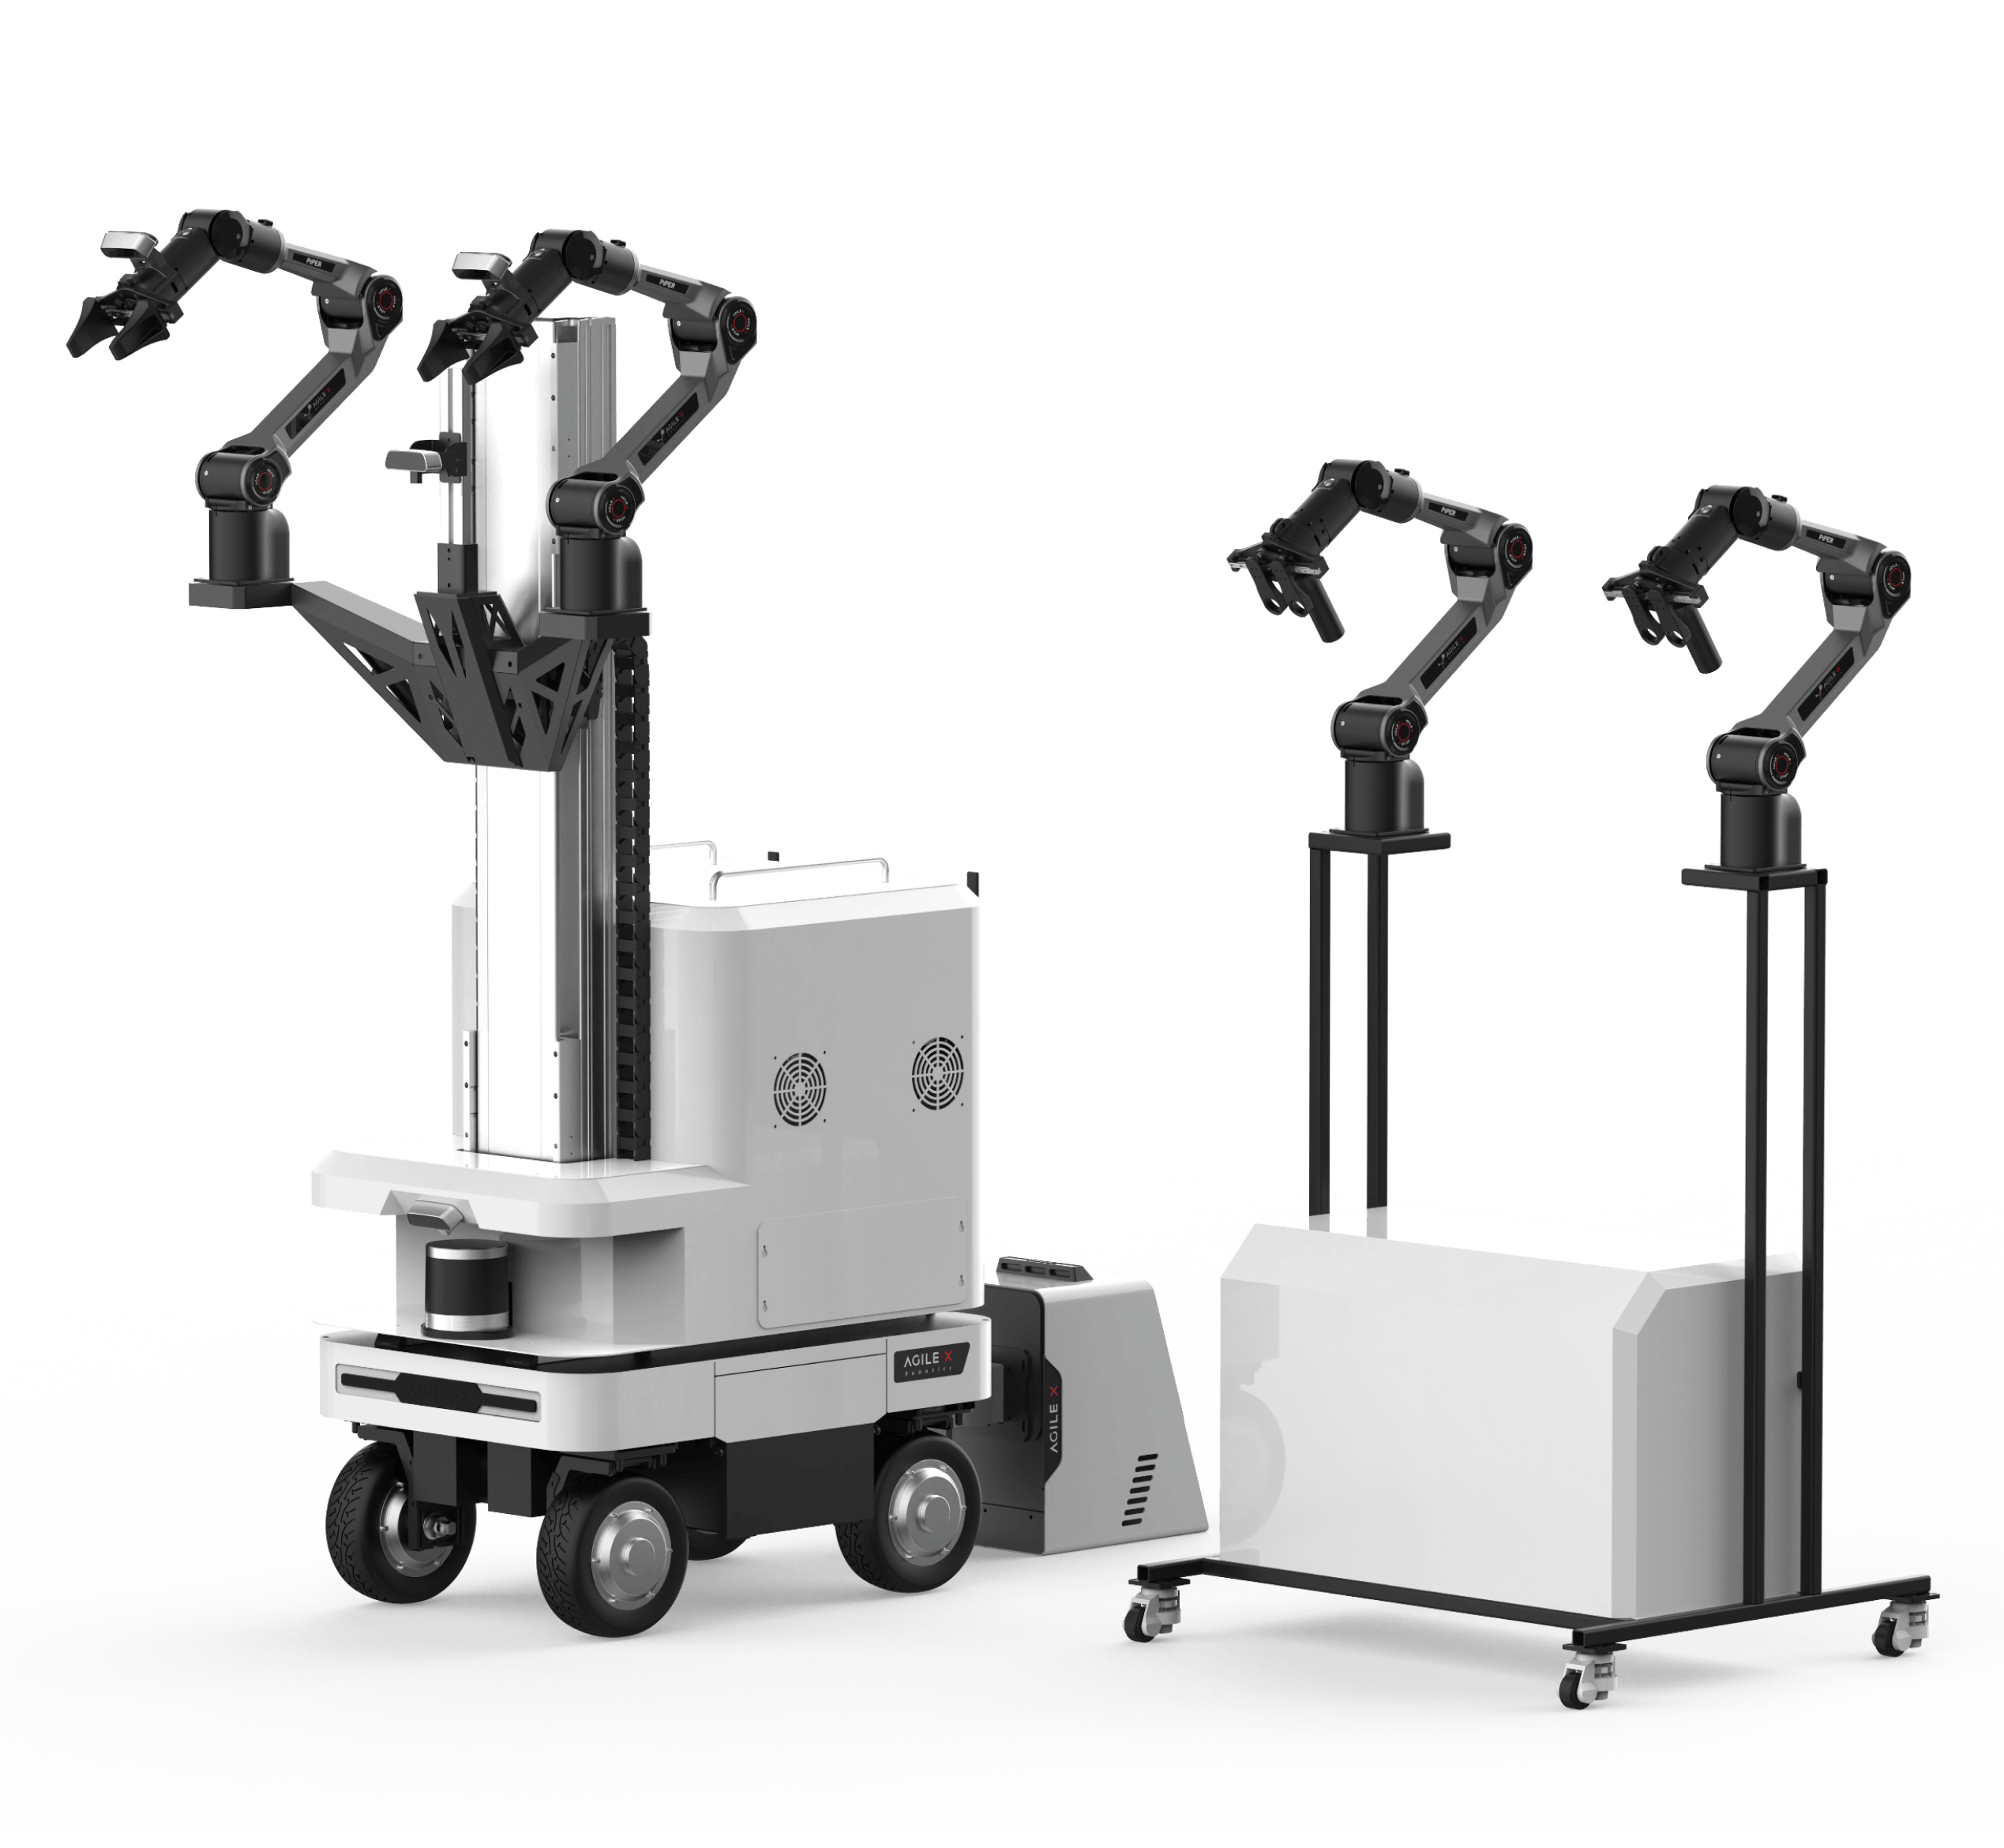
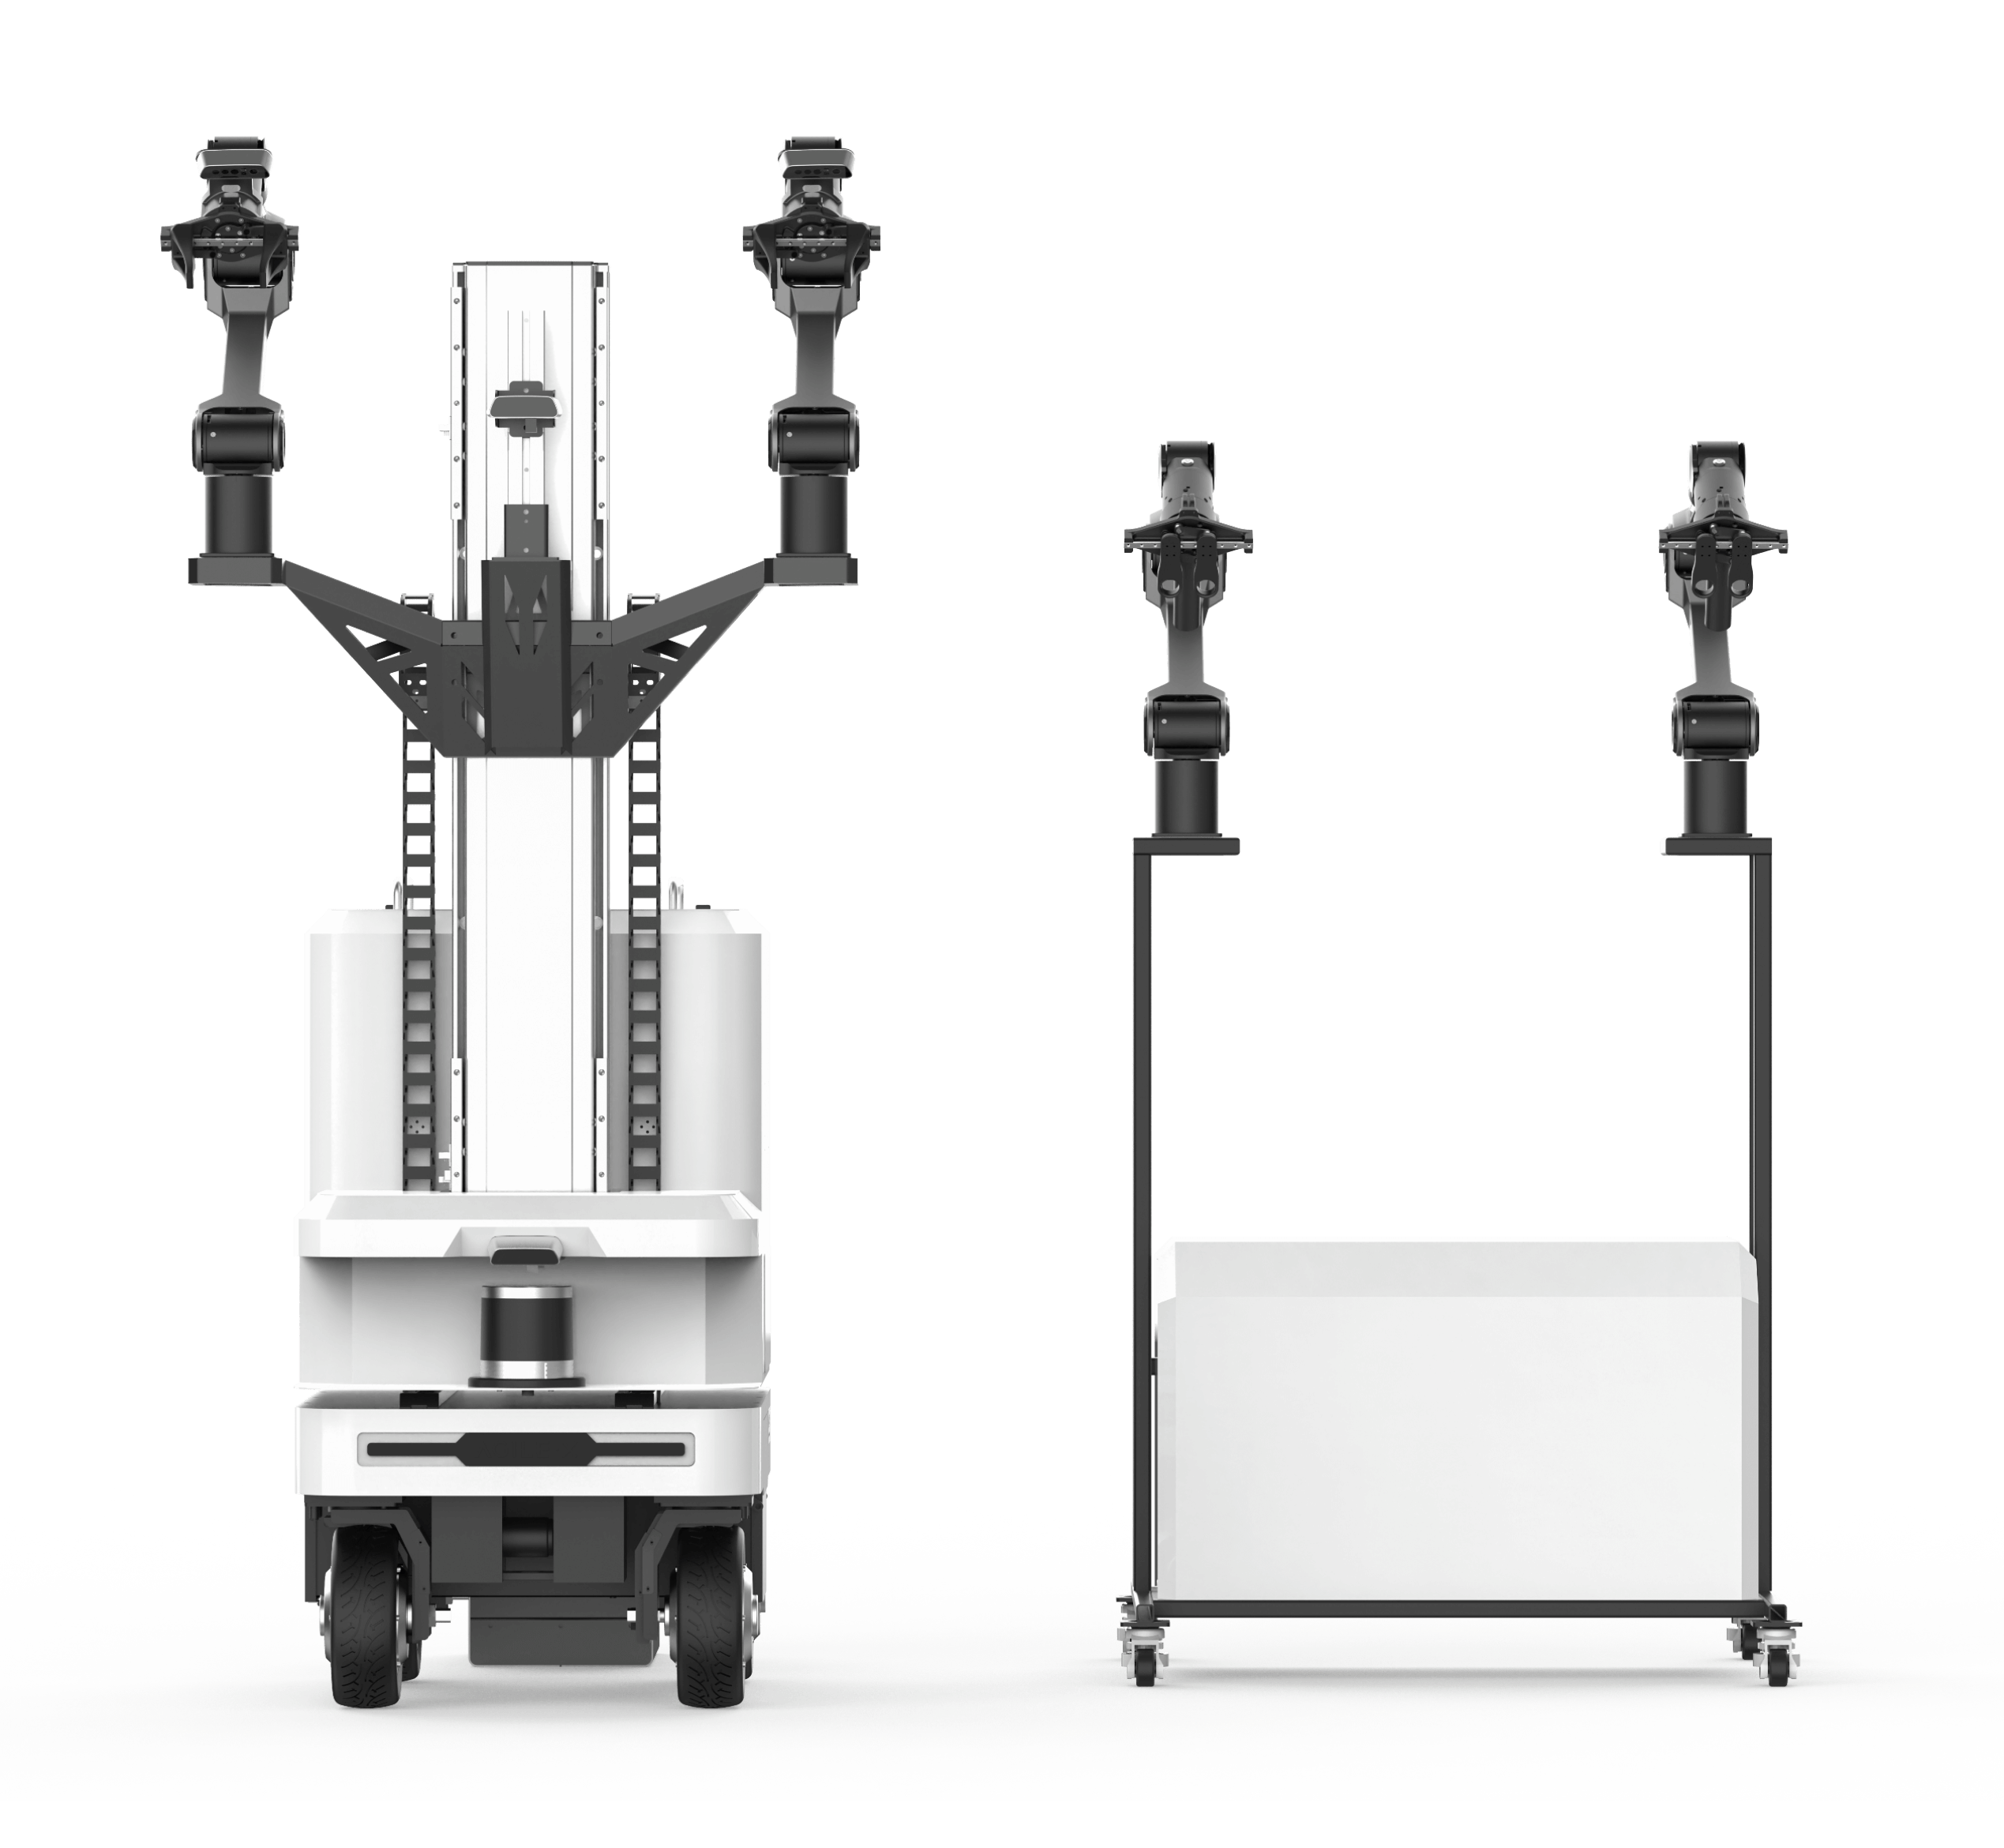
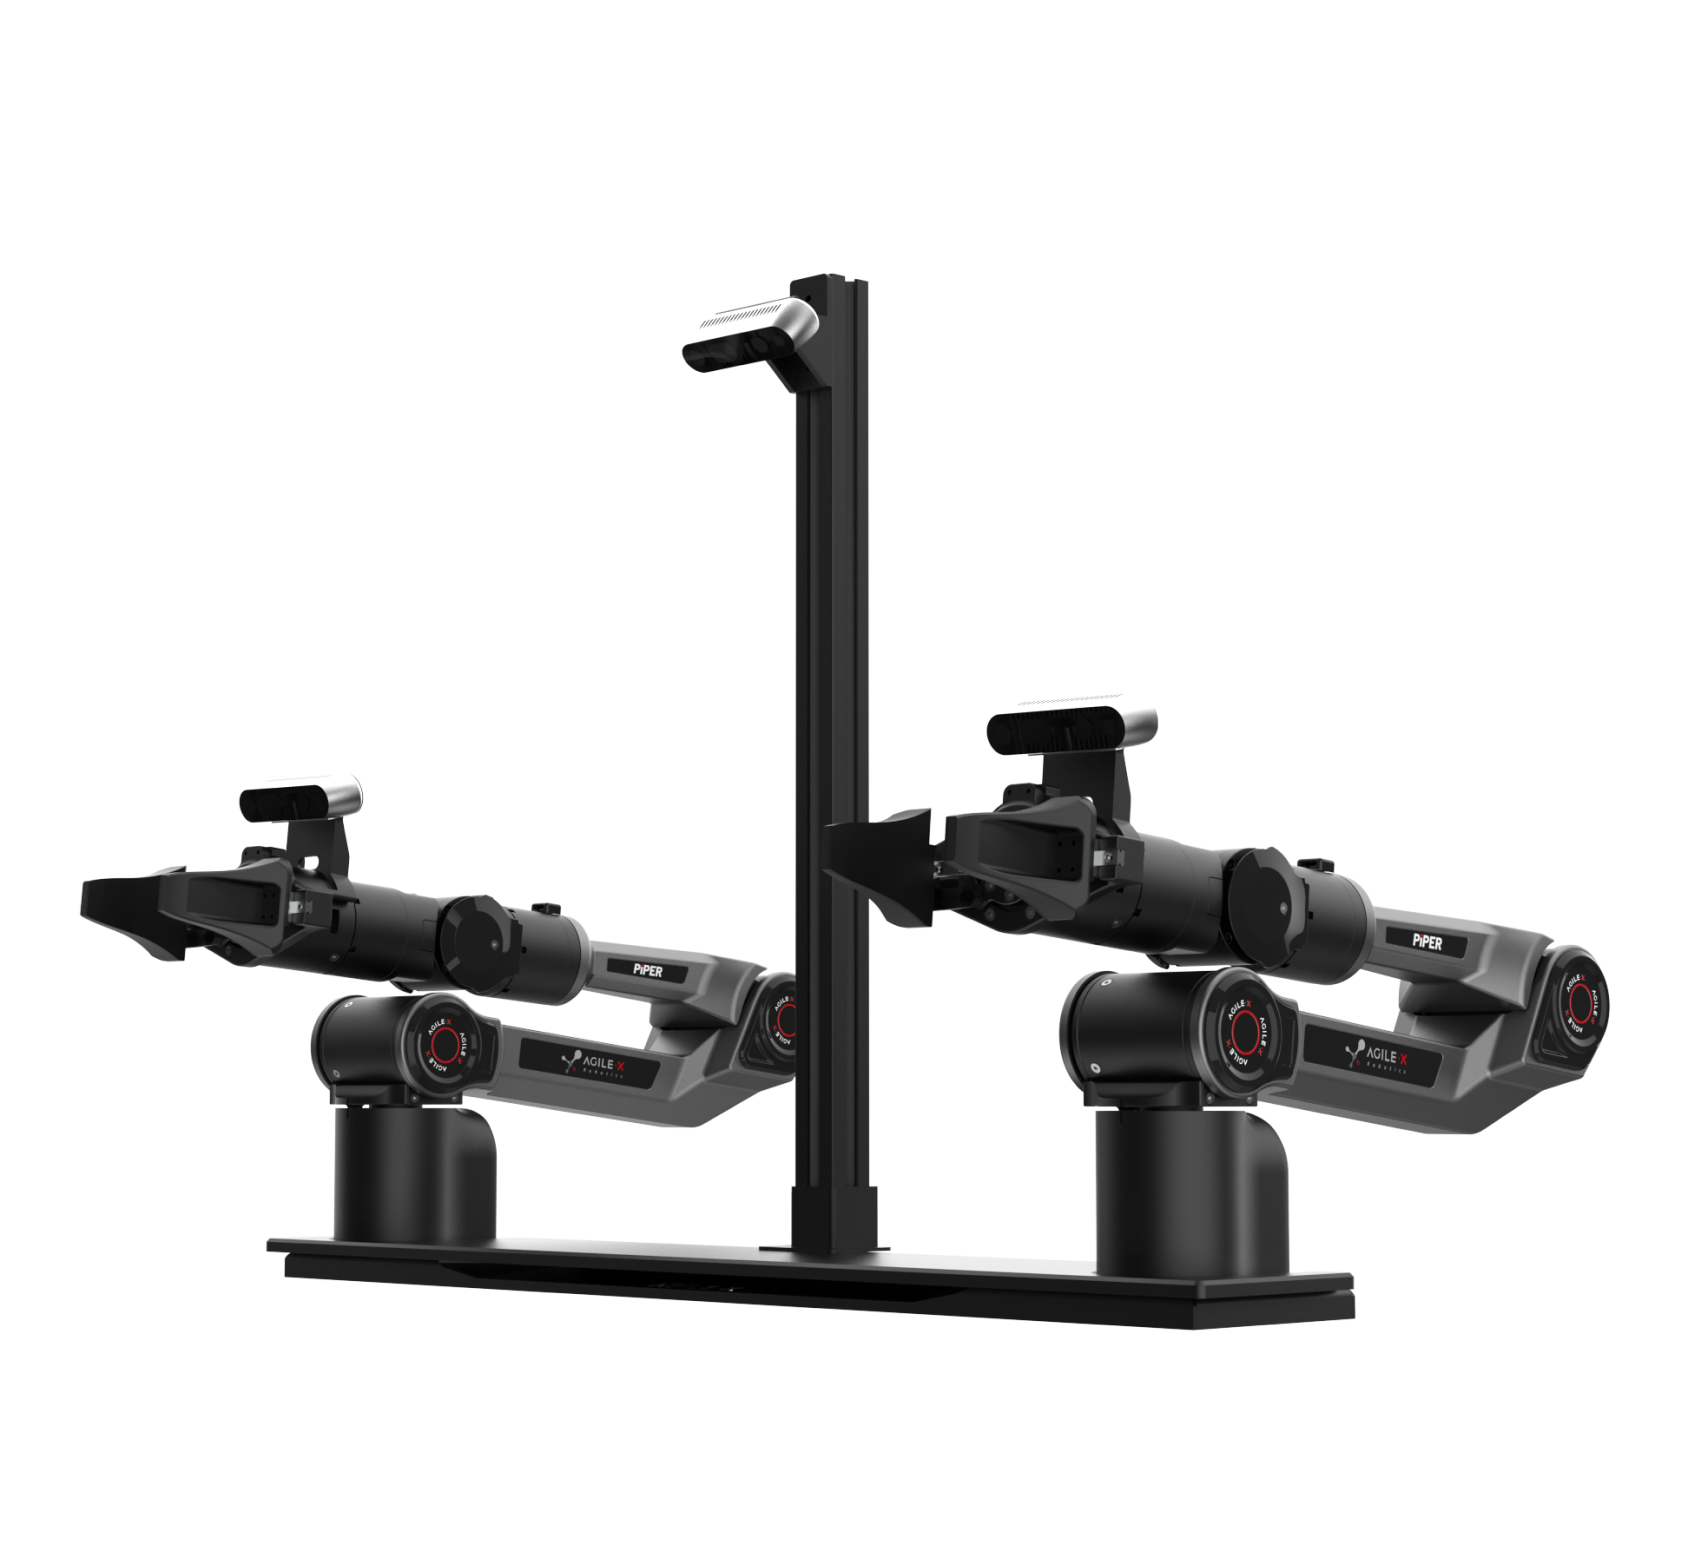
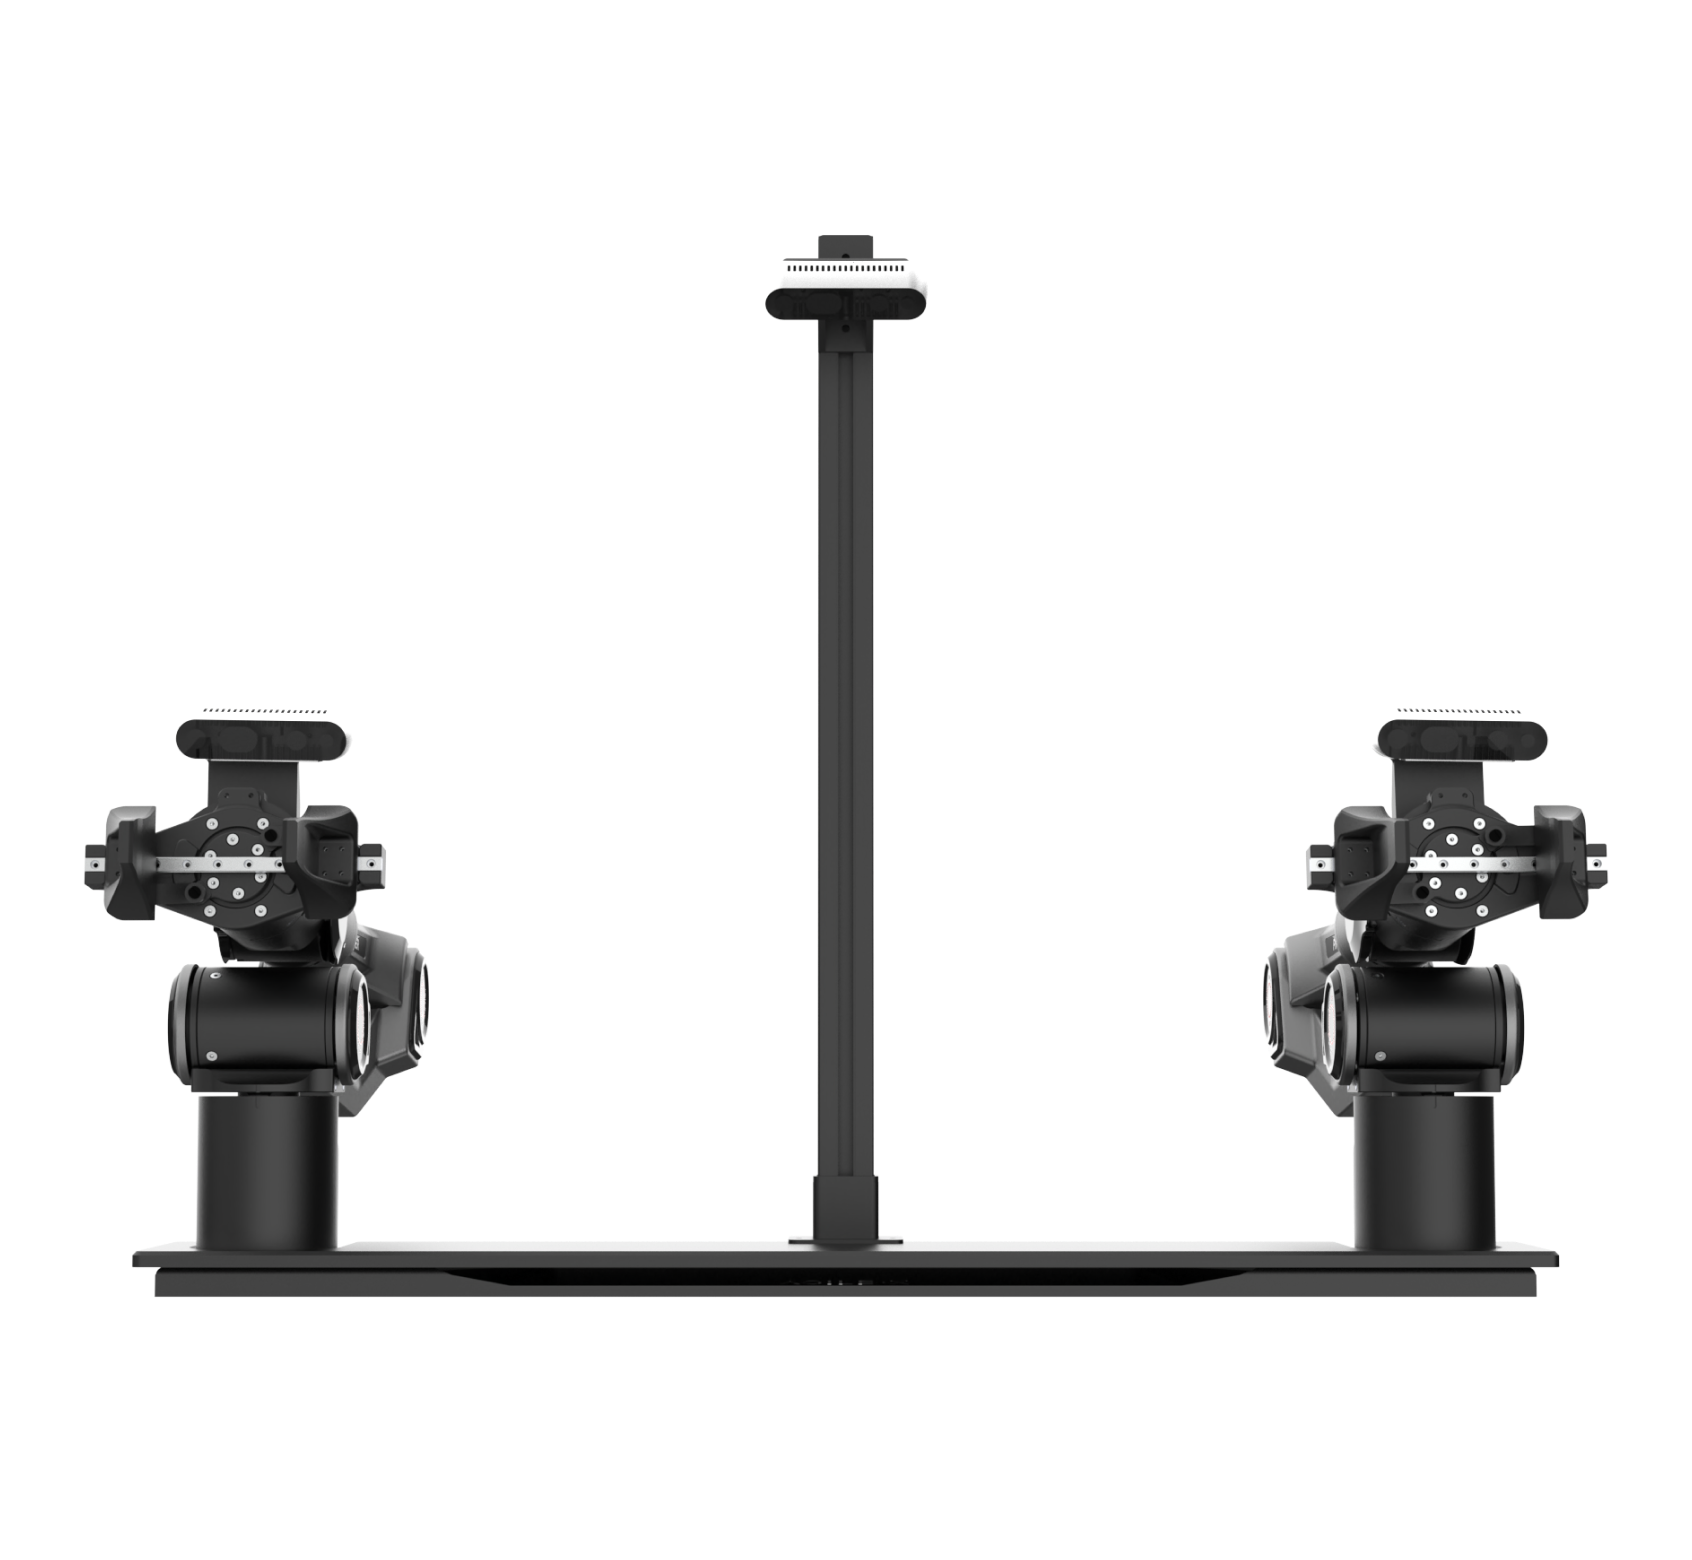
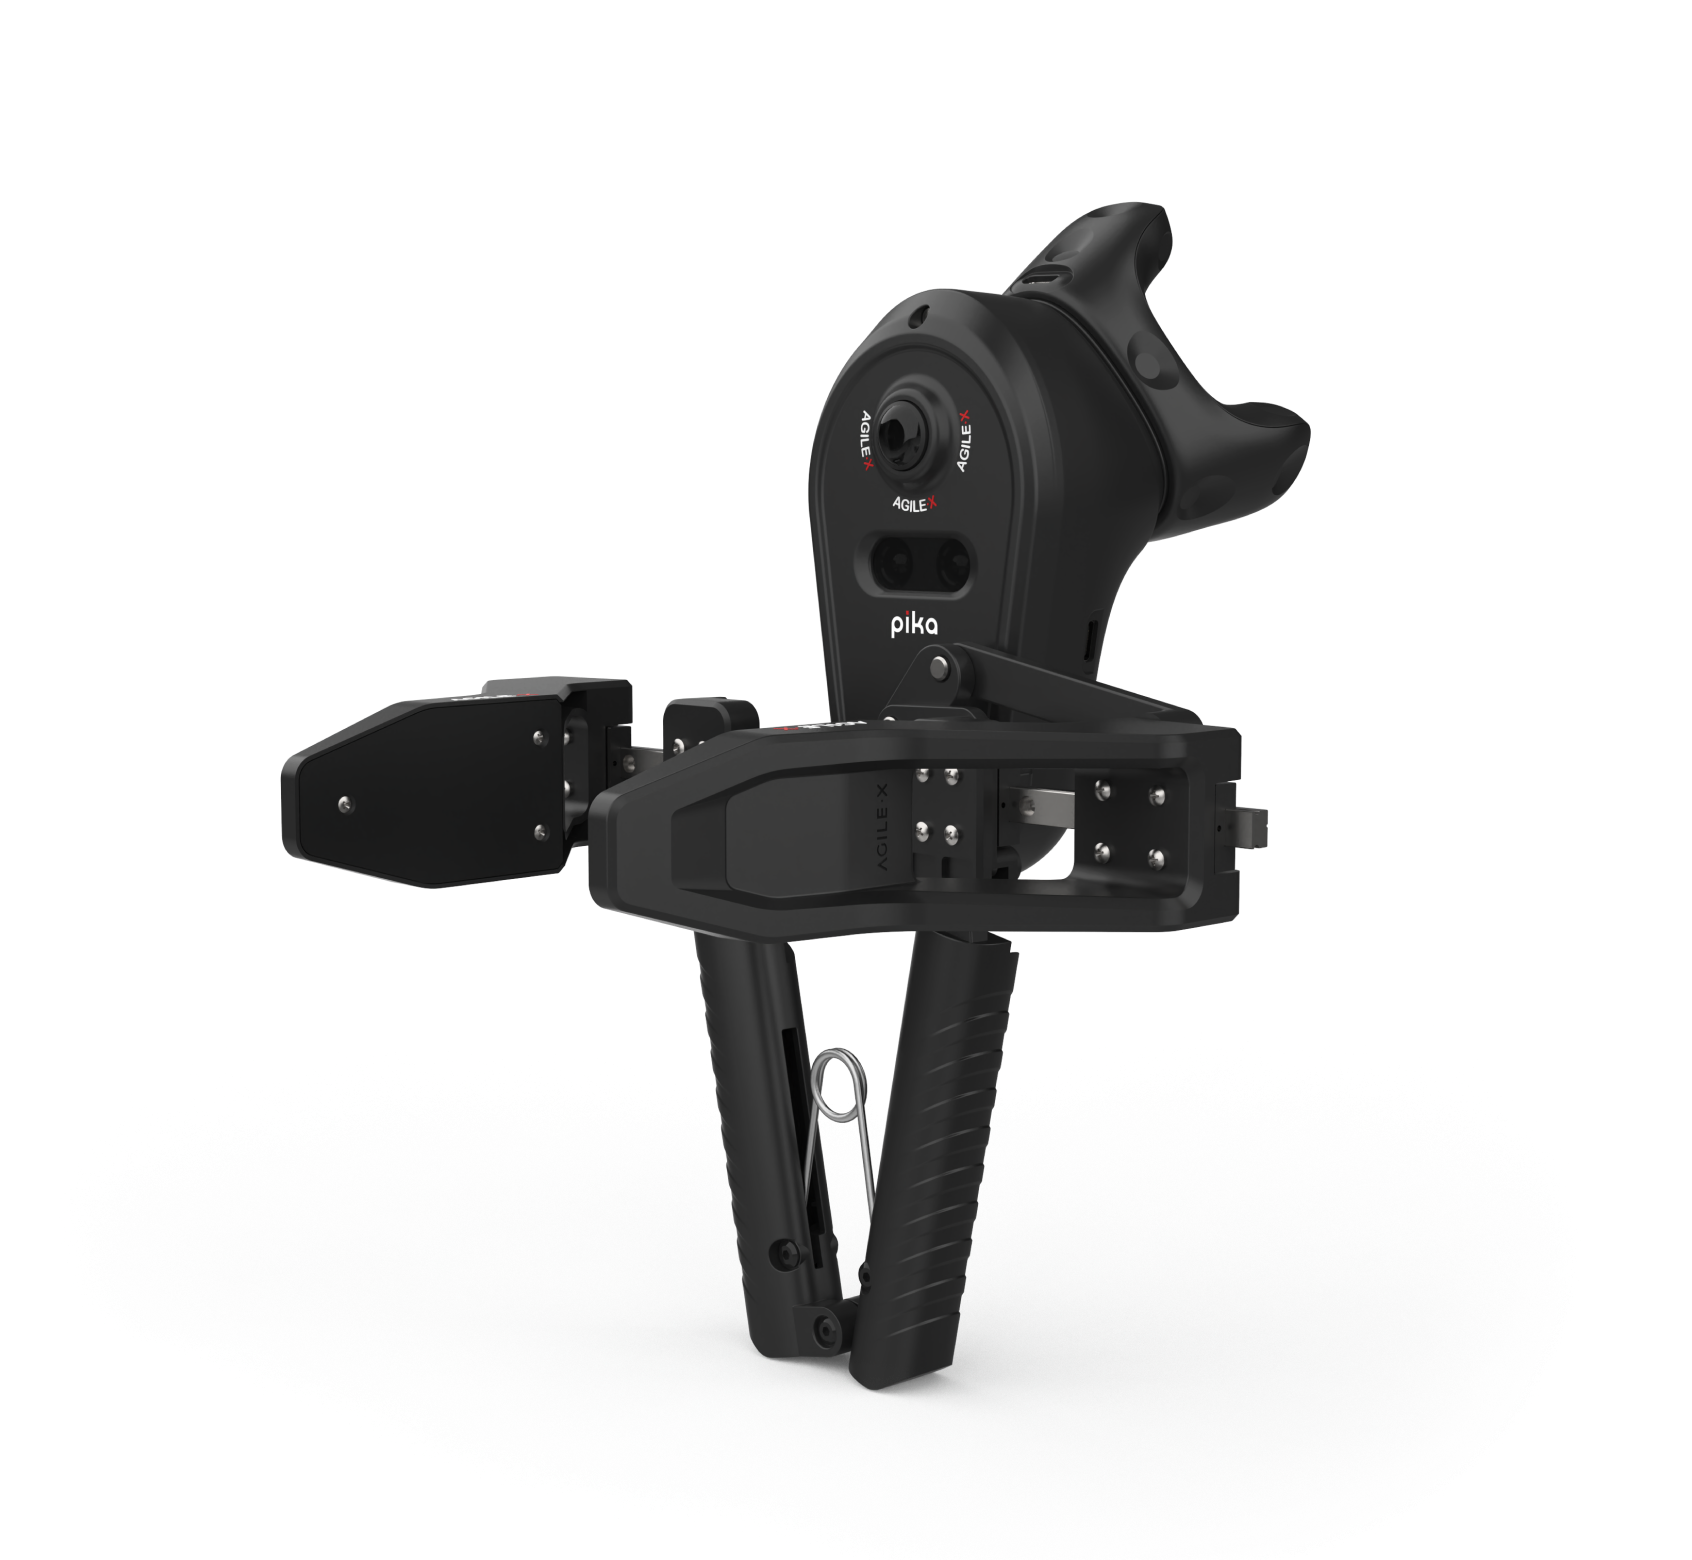
移动底盘提供移动能力并记录运动;两个主端输入示范动作,两个从端机械臂执行双臂操作;摄像头记录交互图像;遥操作接口支持操作者同时示范底盘与双臂动作;机载计算与供电支持数据记录和策略推理。
原始系统使用两个腕部 RGB 摄像头和一个朝前的 RGB 摄像头,记录图像、关节位置,以及底盘的线速度与角速度。采集阶段由人控制;训练后,由策略根据观测生成动作。
原文重点介绍的 ACT(Action Chunking with Transformers,基于 Transformer 的动作分块)一次预测一段动作序列。Mobile ALOHA 研究也评估了 Diffusion Policy 和 VINN 等方法。
Mobile ALOHA 需要多少示范数据?
原研究在所评估的移动操作任务中,使用每项任务 50 次人工示范,并与已有静态 ALOHA 数据共同训练。这个数字对应论文中的任务和实验设置,不能作为所有任务的数据量保证。
共同训练的意义在于复用已有示范:新任务的移动操作数据,可以与桌面双臂数据结合。原文所述的 825 应理解为 825 条示范轨迹(episodes),而不是 825 种任务。
实际项目需要多少数据,取决于任务复杂度、环境变化、操作一致性以及评估要求。开展新任务时,应先定义成功标准,再通过采集、训练和测试确定是否需要补充示范。
原始 Mobile ALOHA 使用哪些硬件?成本是多少?
原始 Mobile ALOHA 主要采用可购买的硬件组件。以下为原始研究配置:
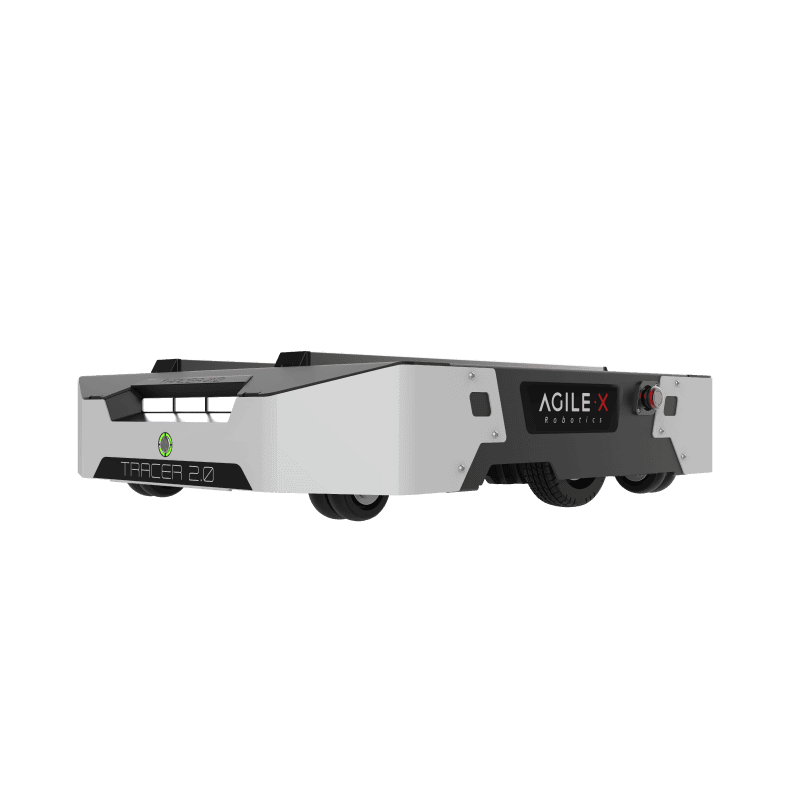
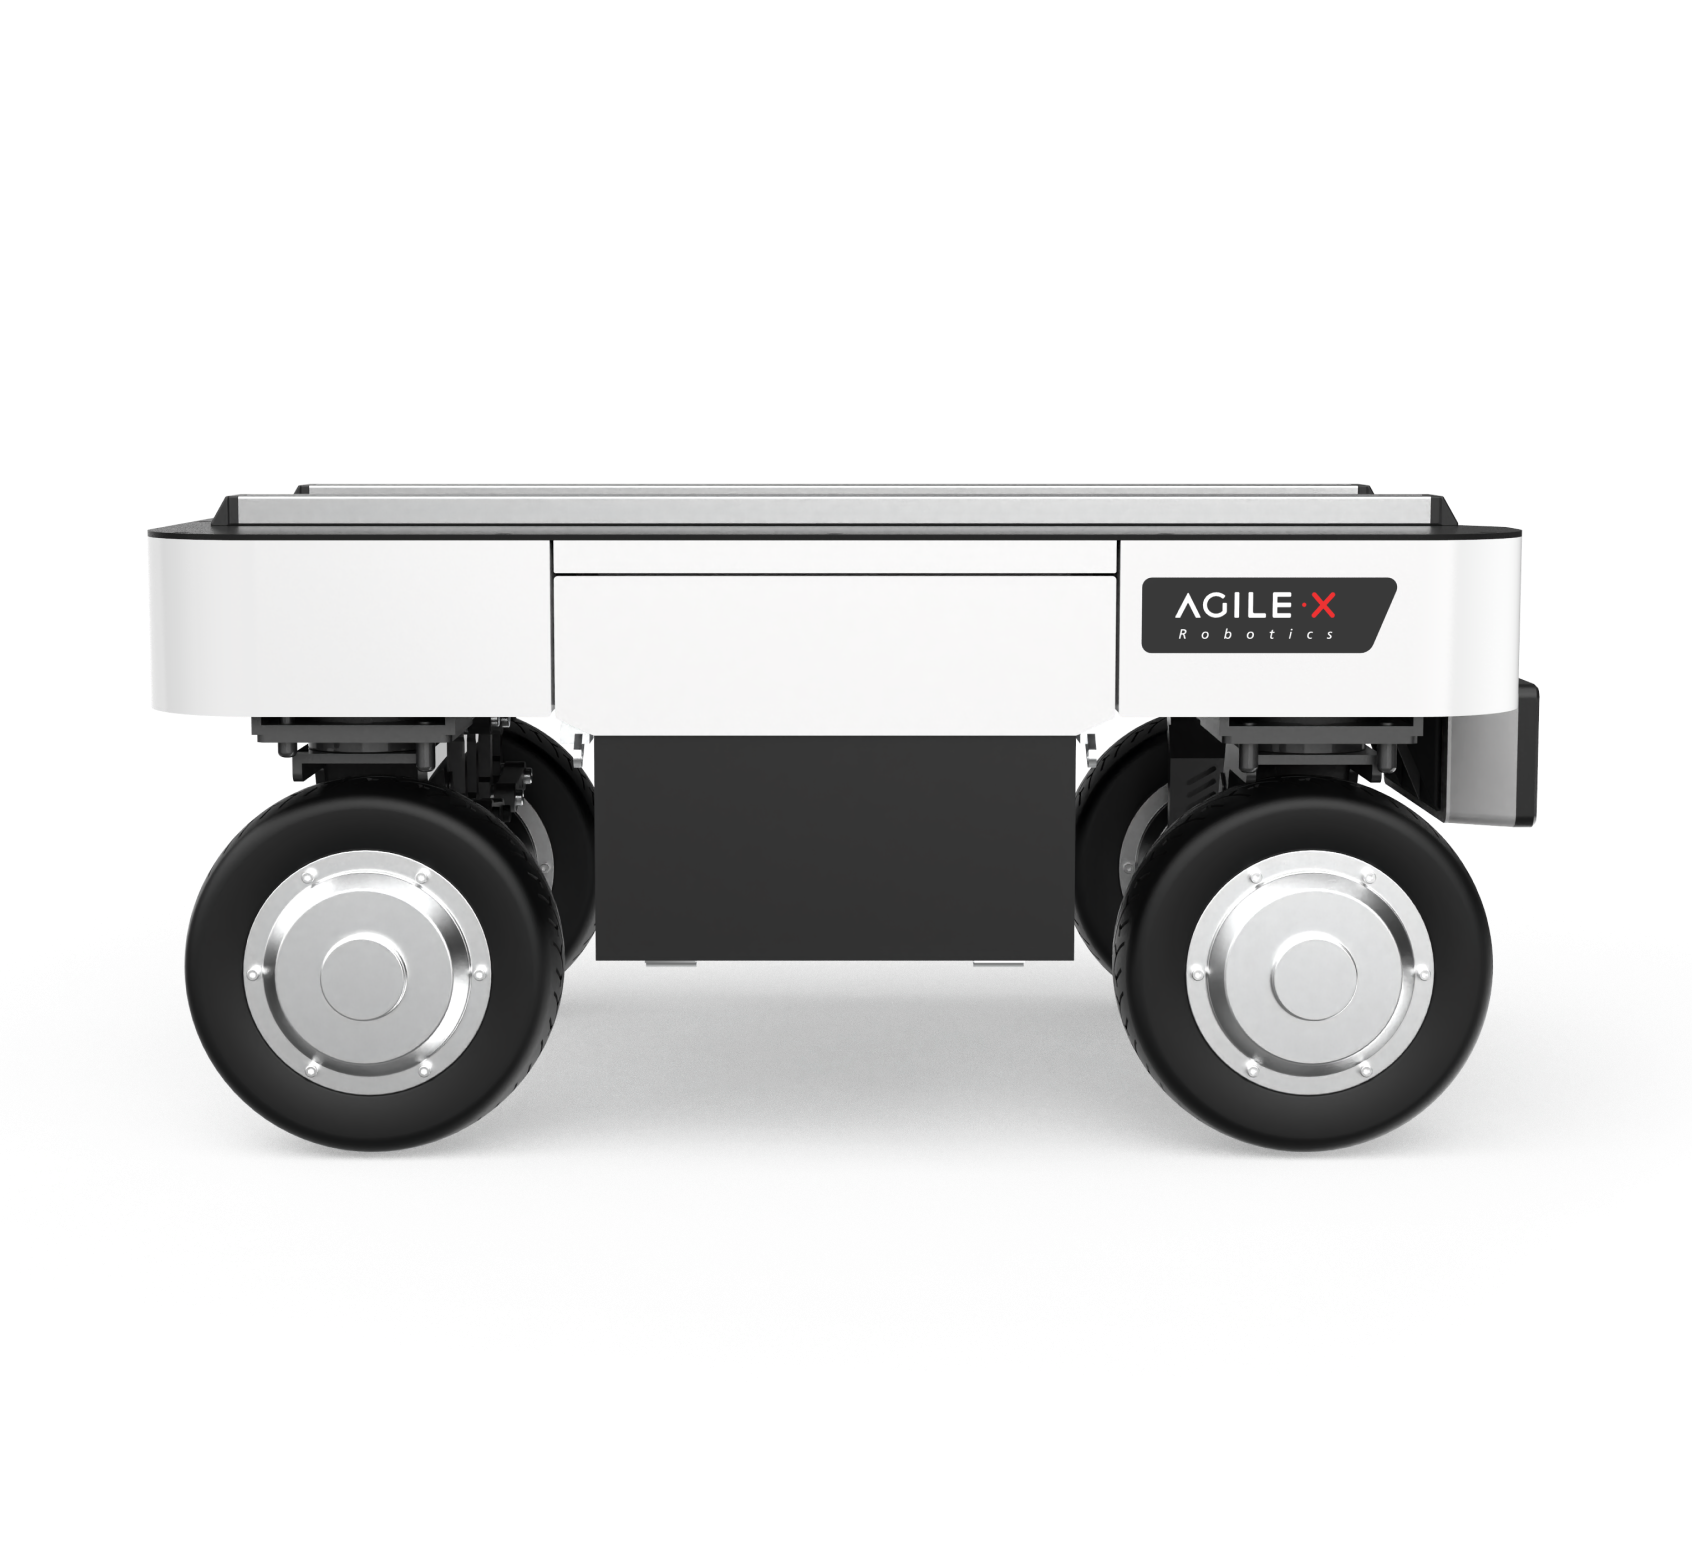
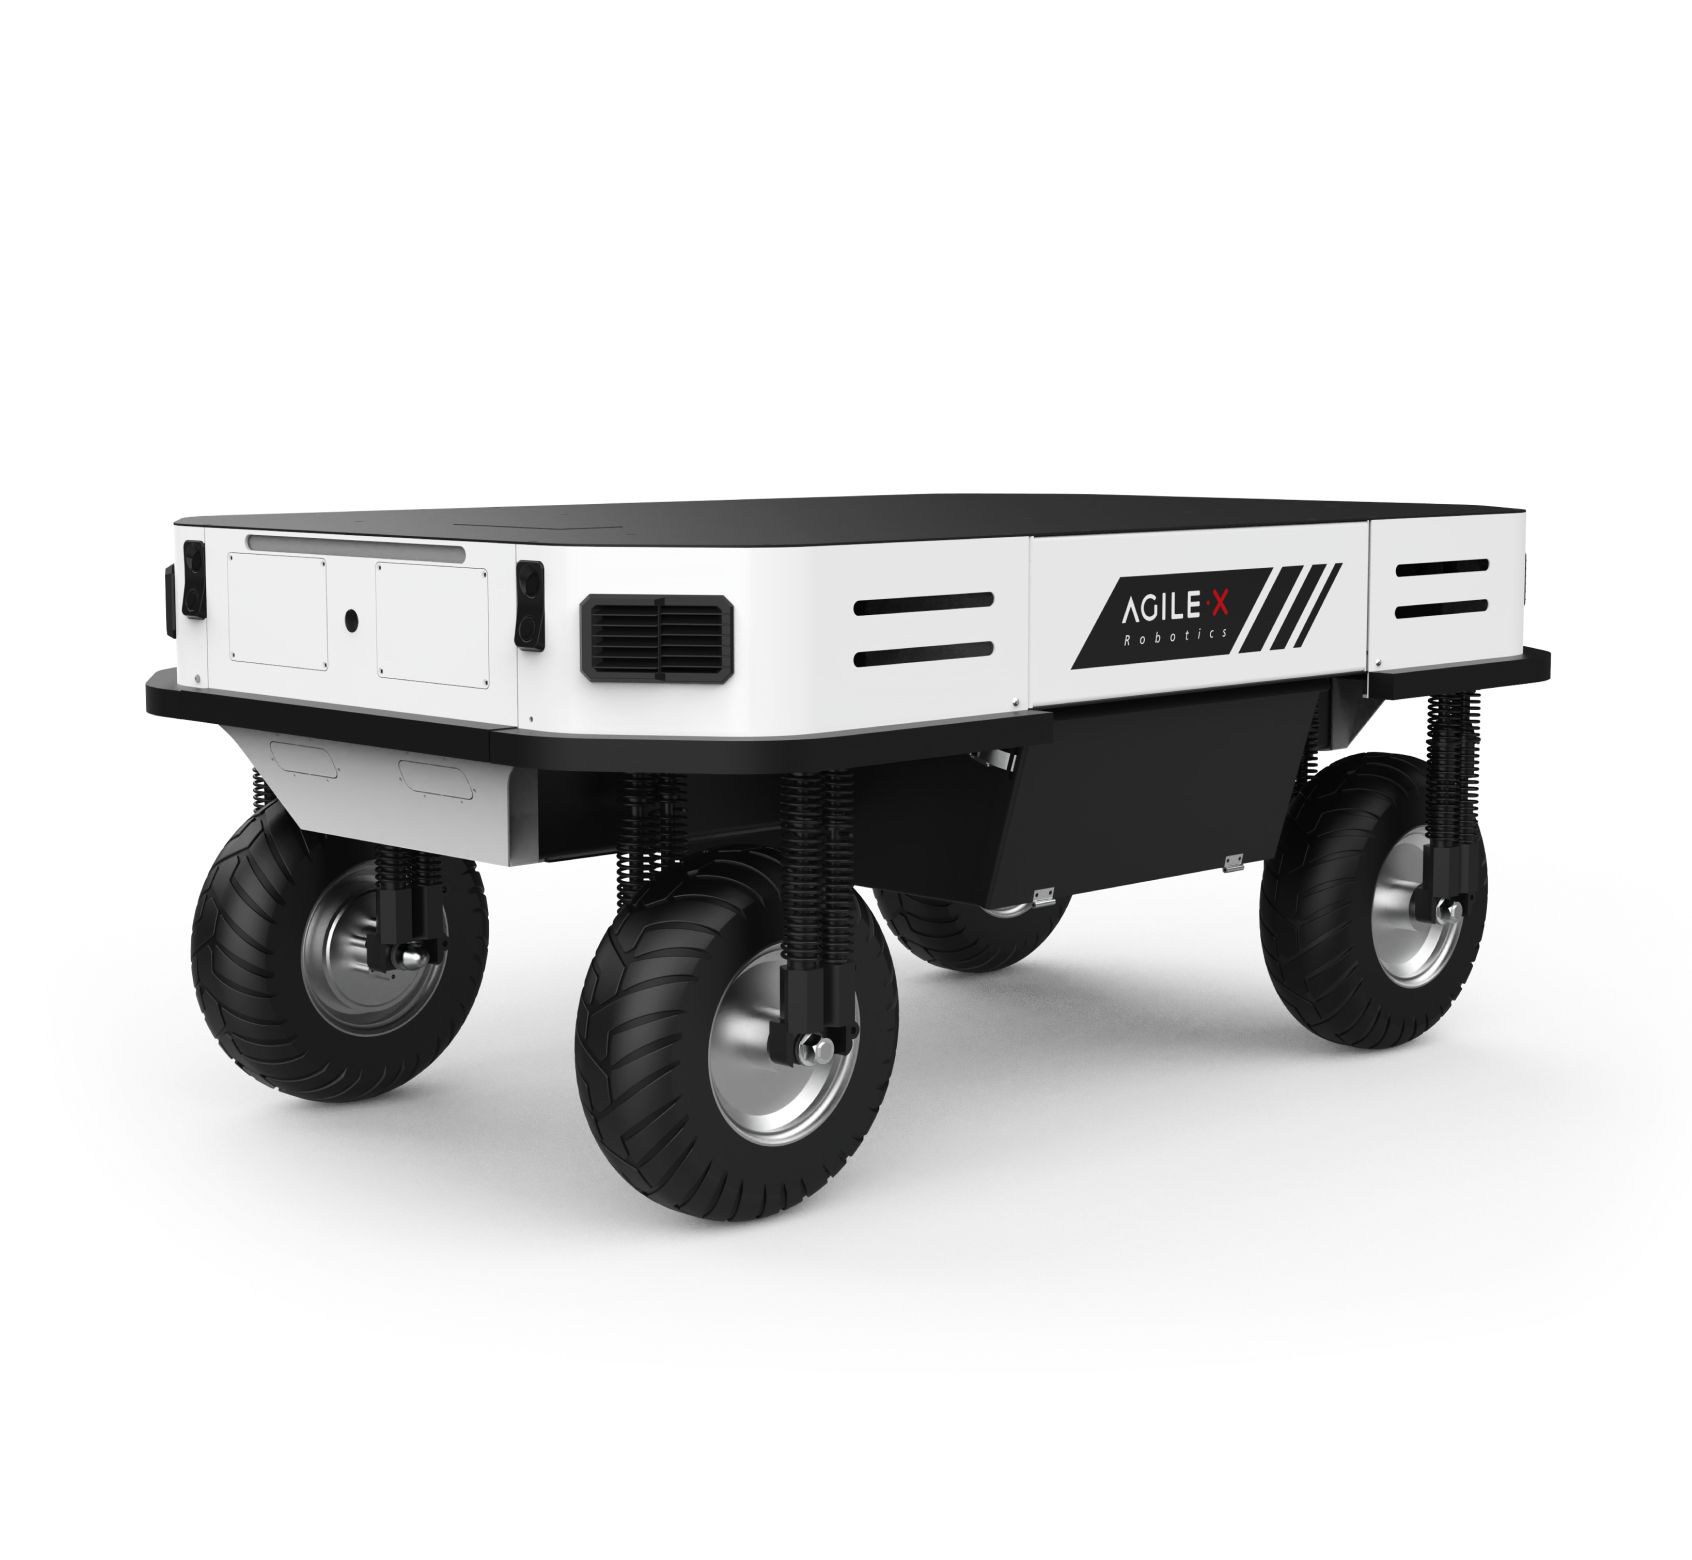
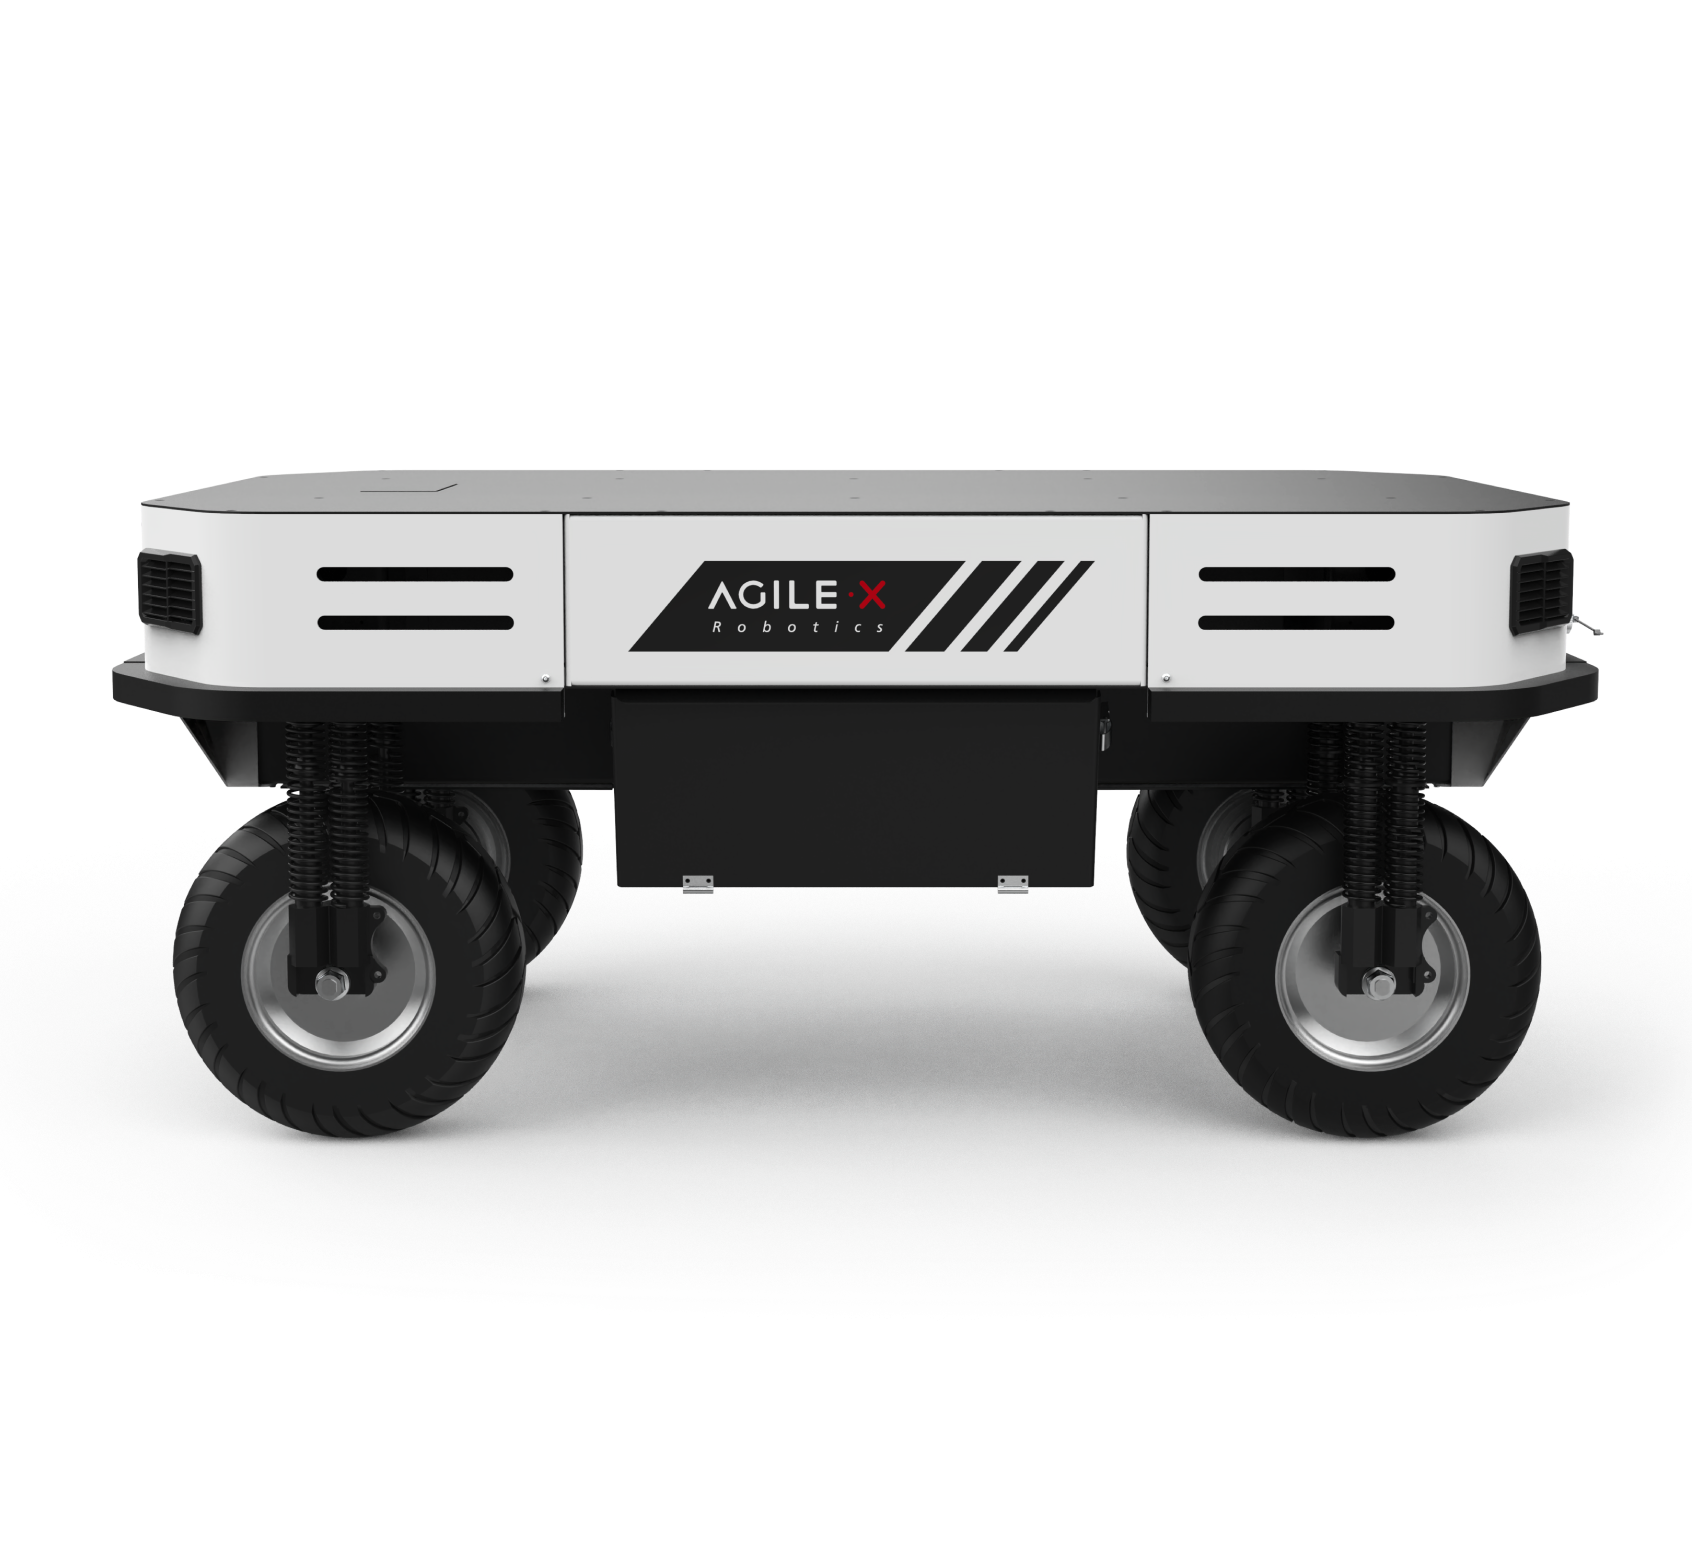
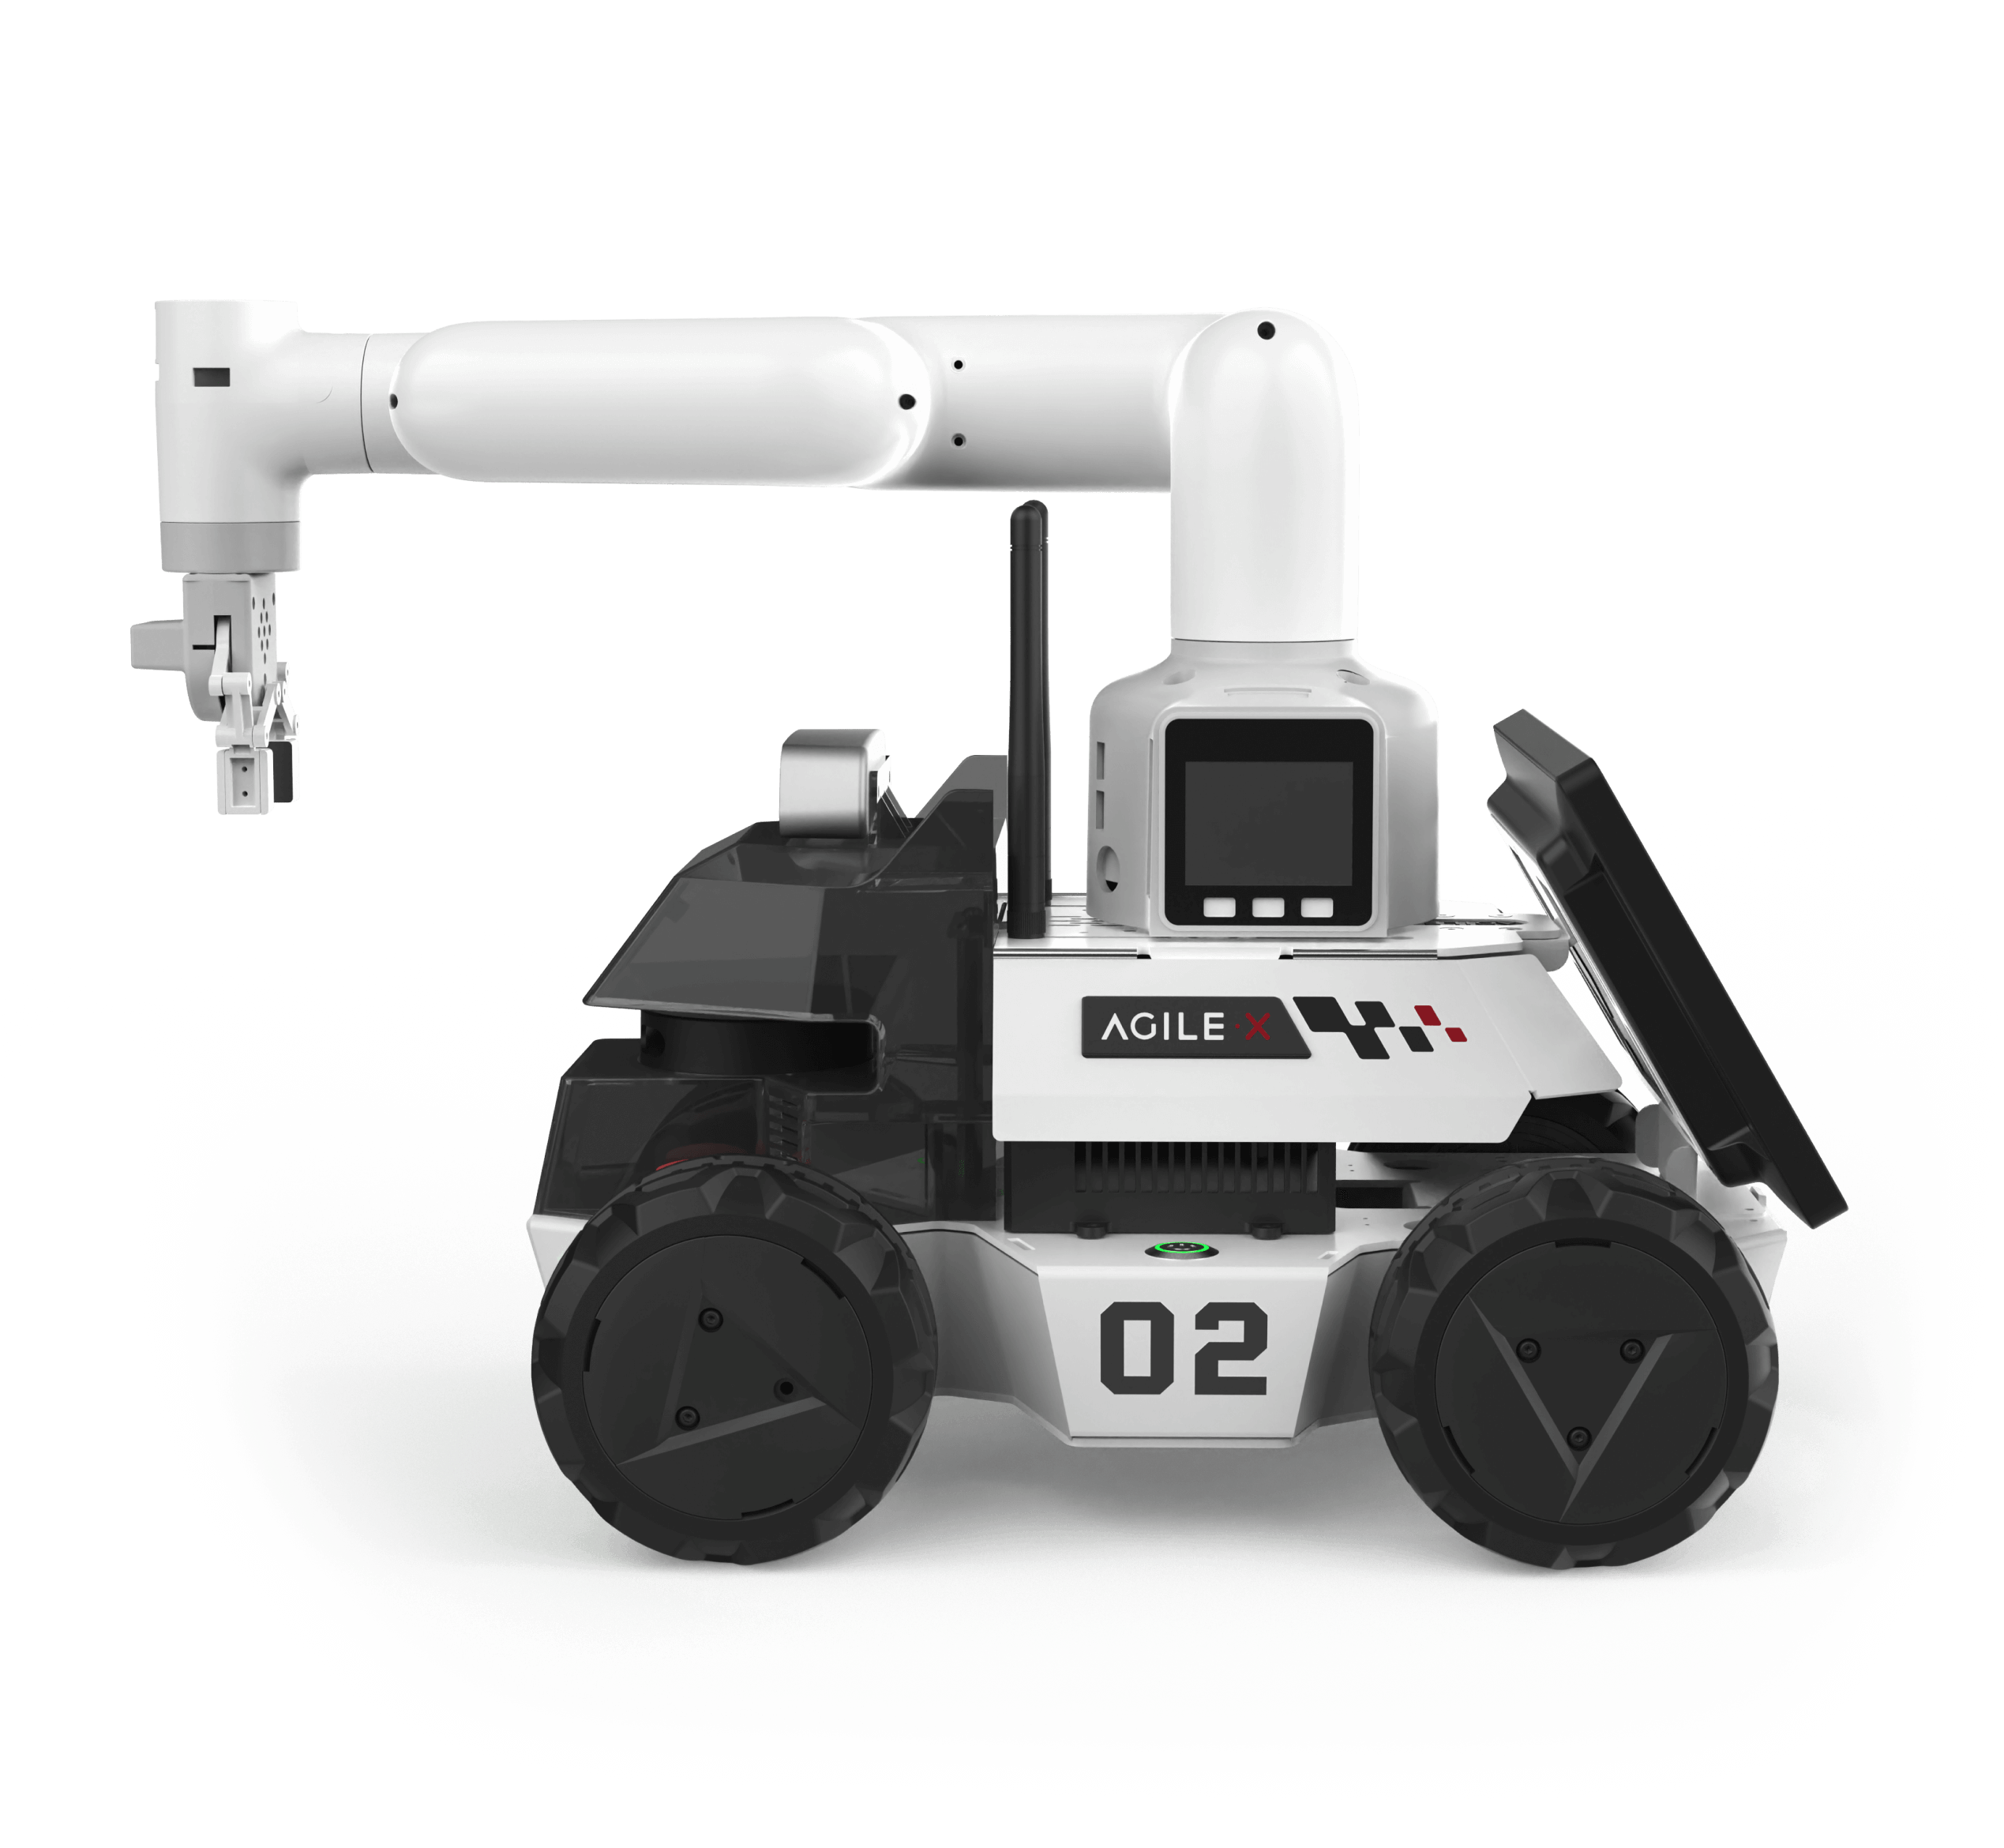
- 移动底盘:松灵机器人 TRACER 两轮差速底盘。
- 从端机械臂:2 × ViperX 300;主端机械臂:2 个遥操作主端机械臂。
- 摄像头:3 × Logitech C922x RGB 摄像头,图像规格 480 × 640,50 Hz。
- 计算单元:Intel Core i7-12800H、NVIDIA RTX 3070 Ti 笔记本。
- 电池:1.26 kWh。
- 垂直可达范围:距地面约 65–200 cm;水平伸出距离:超出底盘约 100 cm。
- 物体举升能力:论文报告可举起约 1.5 kg 物体。
- 系统搭建预算:约 32,000 美元。
上述预算包含原始系统的机载供电和计算设备,是研究搭建成本,不是 COBOT MAGIC 的产品报价。松灵在原始研究中提供的是 TRACER 移动底盘,Mobile ALOHA 的研究方法与成果属于研究团队。
COBOT MAGIC 与 Mobile ALOHA 是什么关系?
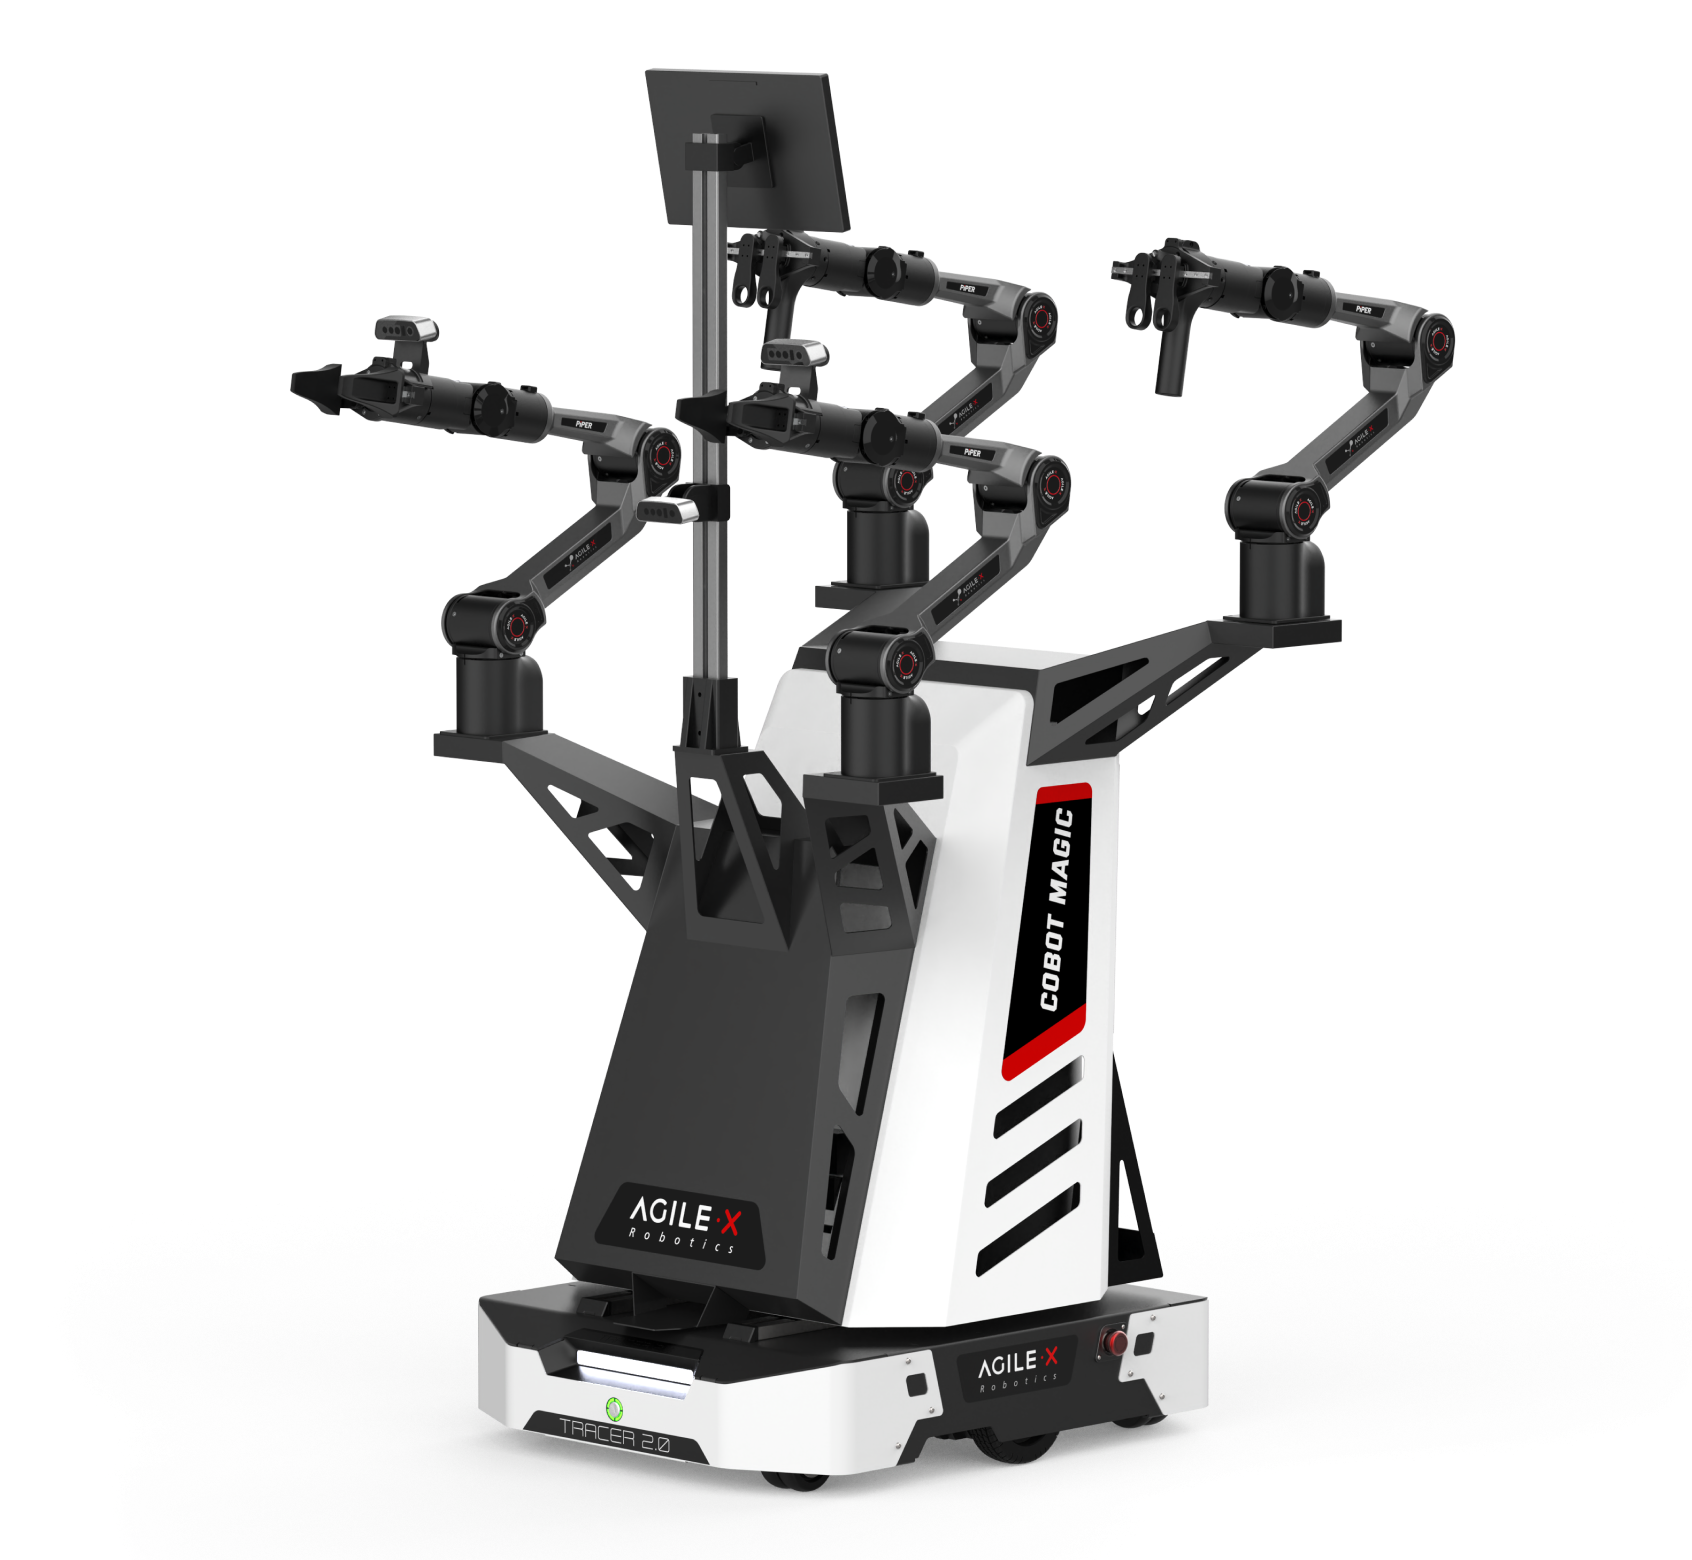
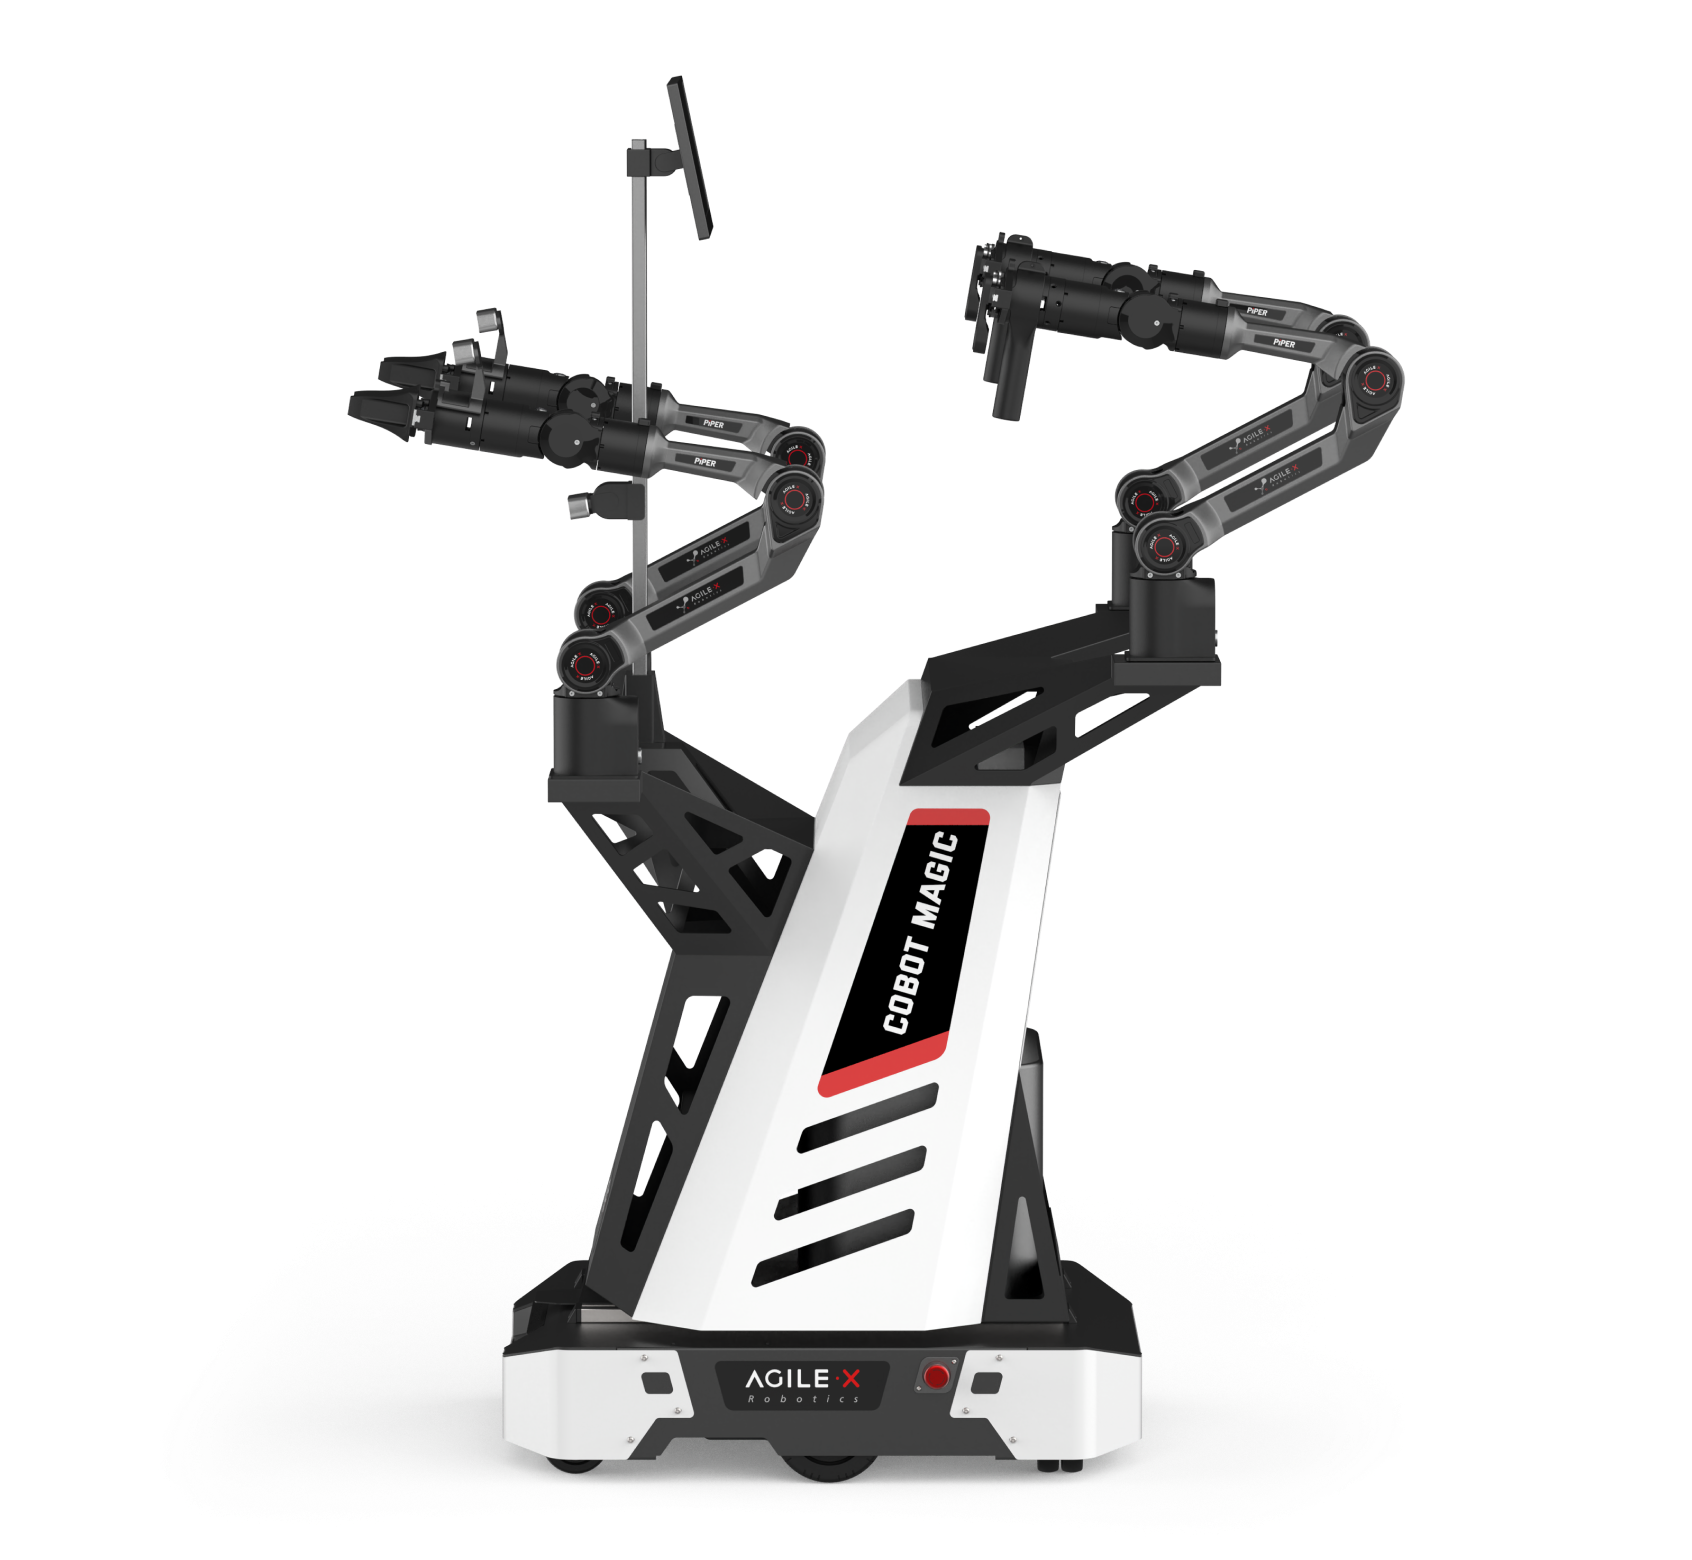
COBOT MAGIC 是松灵机器人基于 Mobile ALOHA 架构开发的双臂移动遥操作平台,面向真实环境数据采集、模仿学习及具身智能研究。它延续移动底盘、主从机械臂、视觉采集和机载计算相结合的设计,采用与原始研究不同的硬件配置。
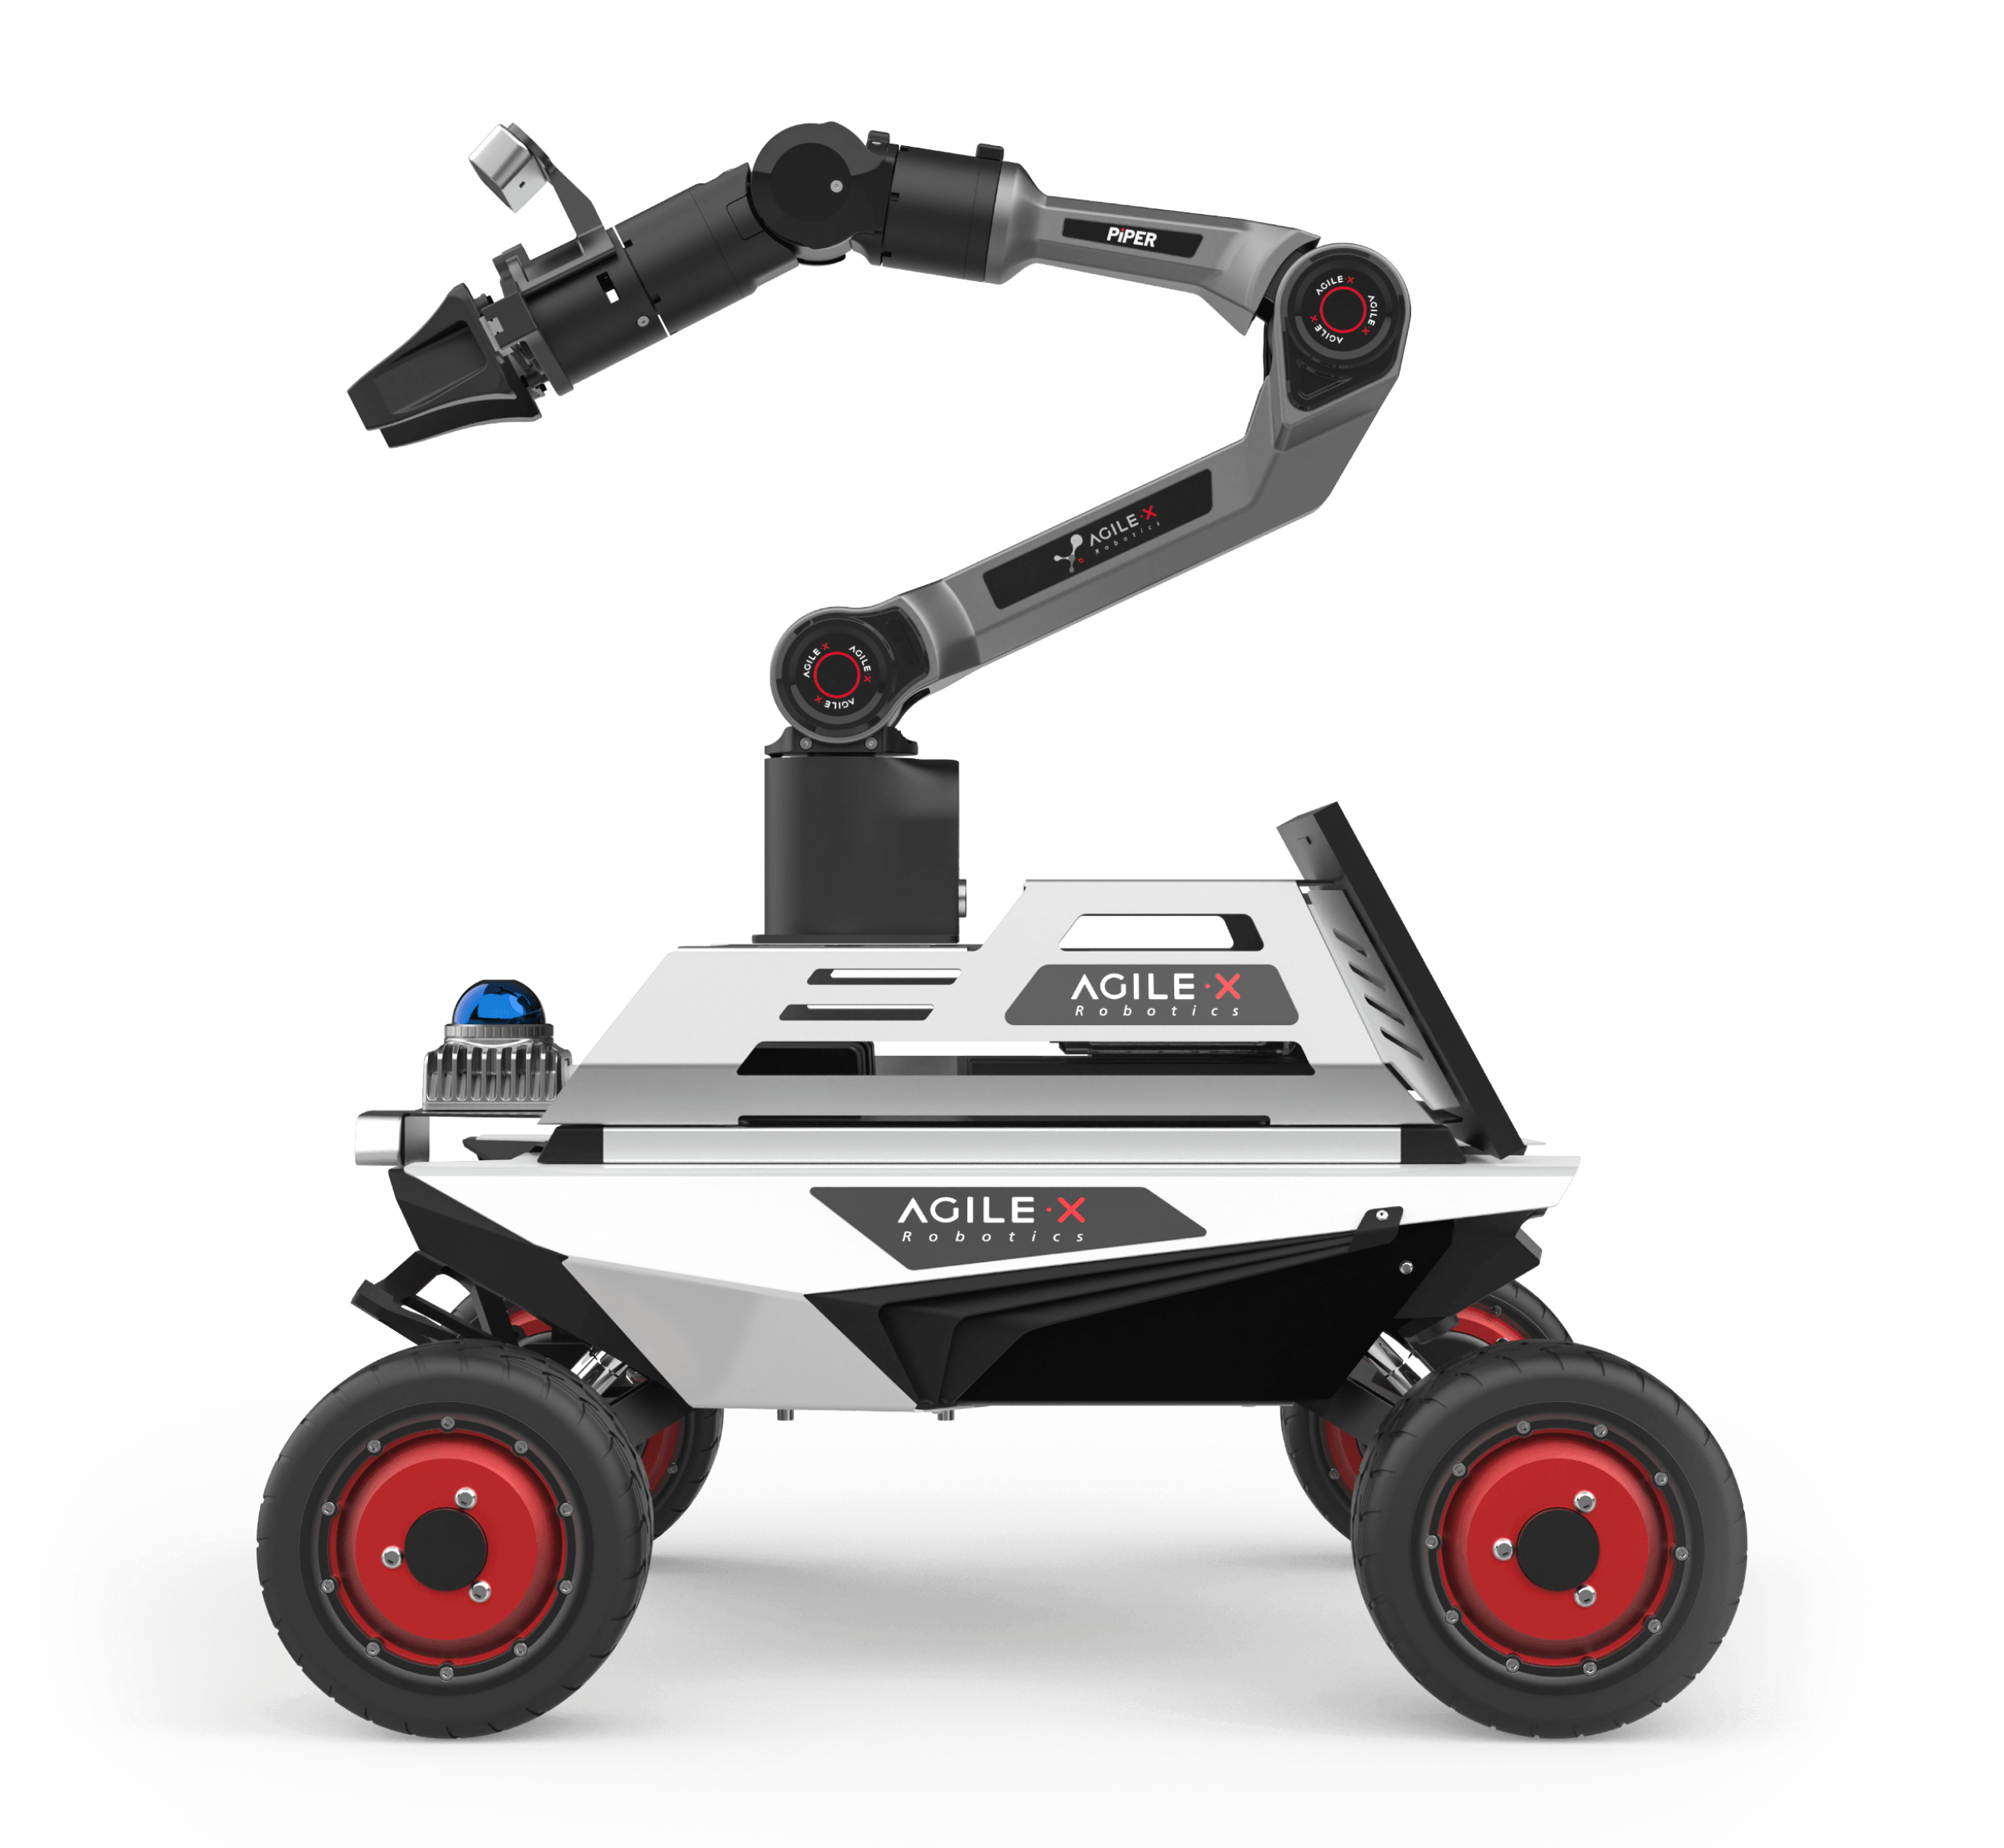
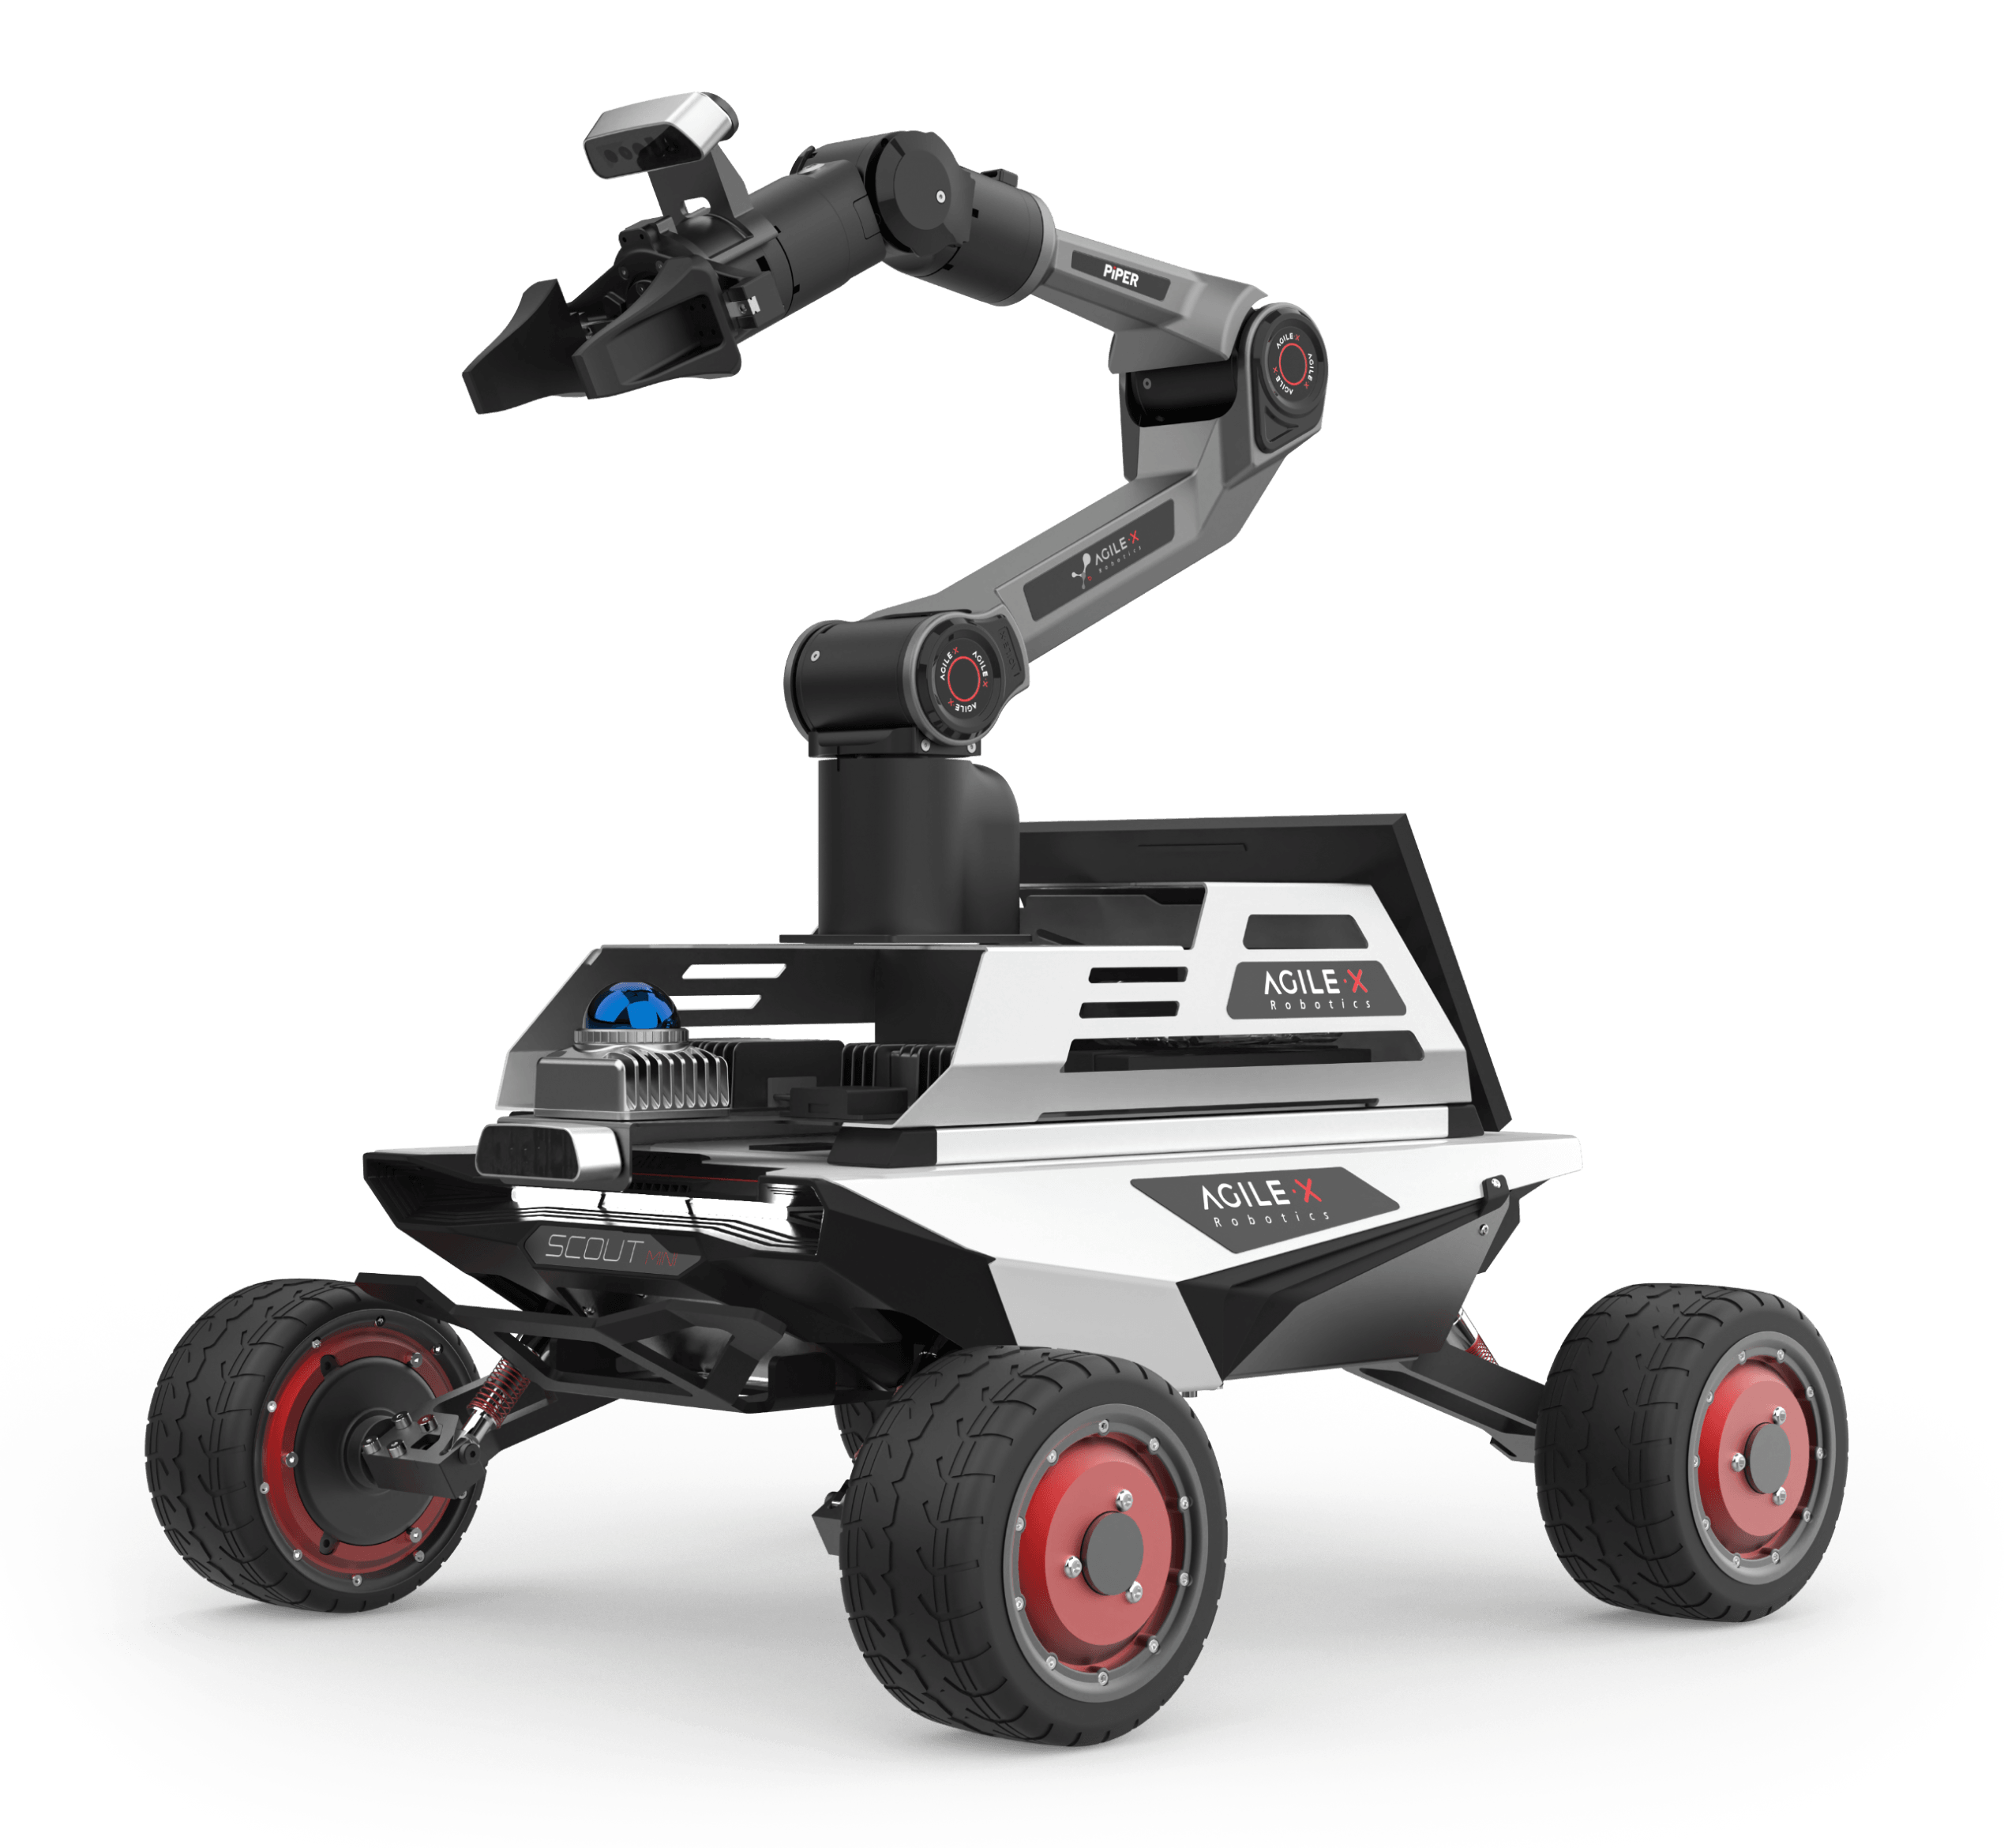
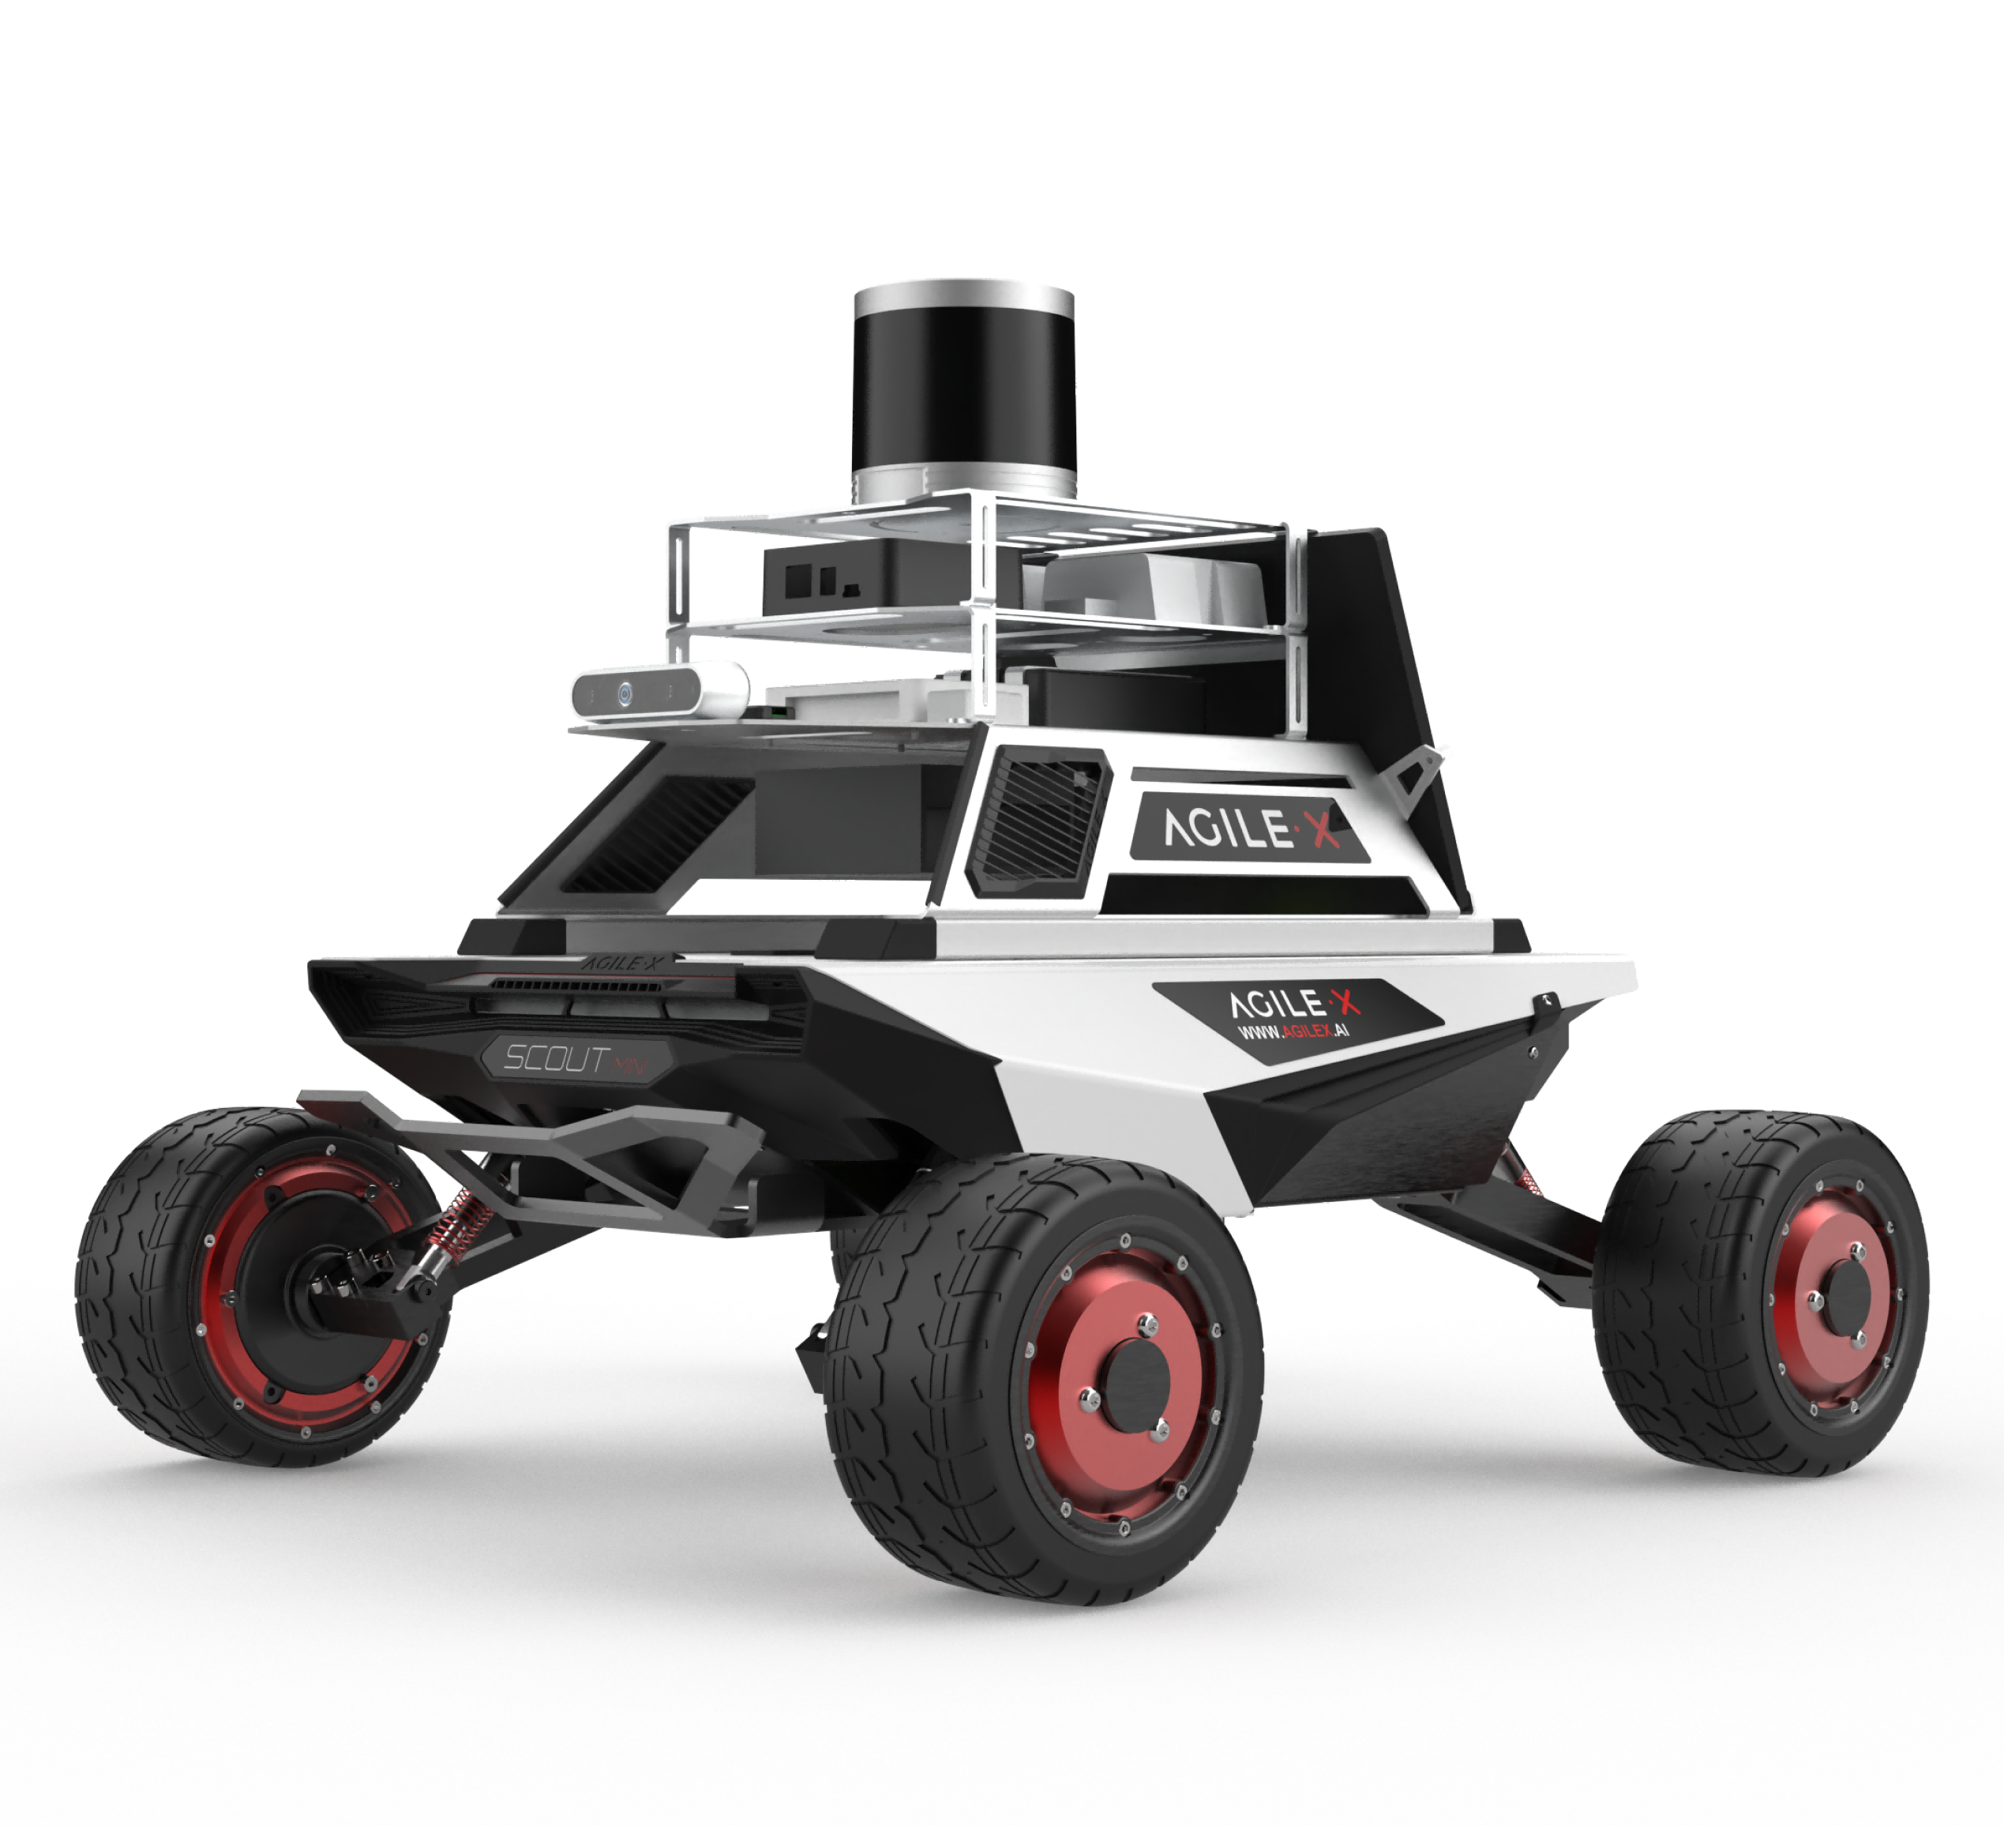
- 移动底盘:TRACER 2.0 两轮差速底盘。
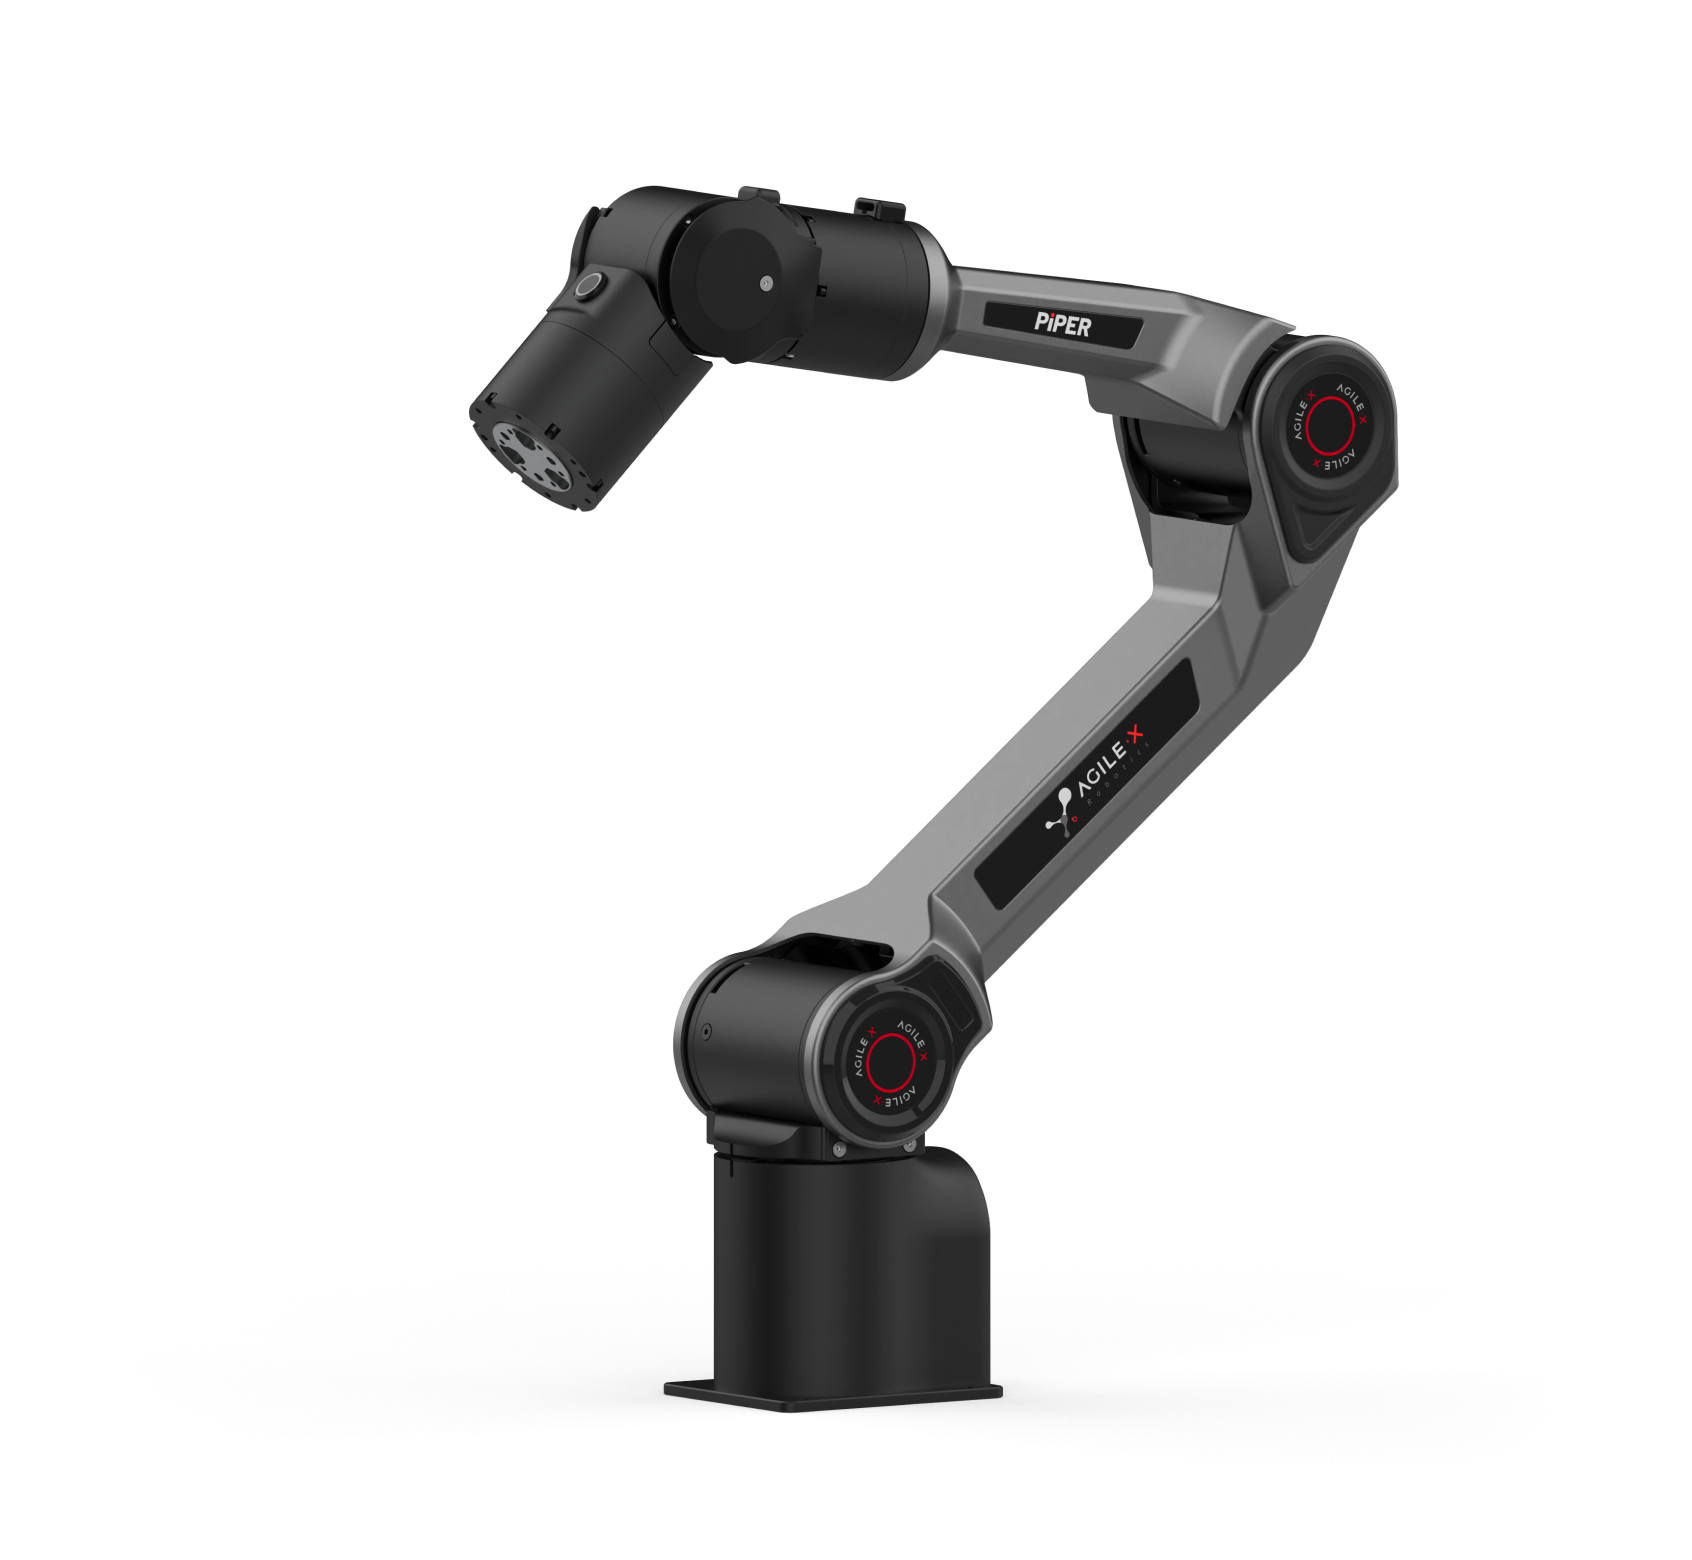
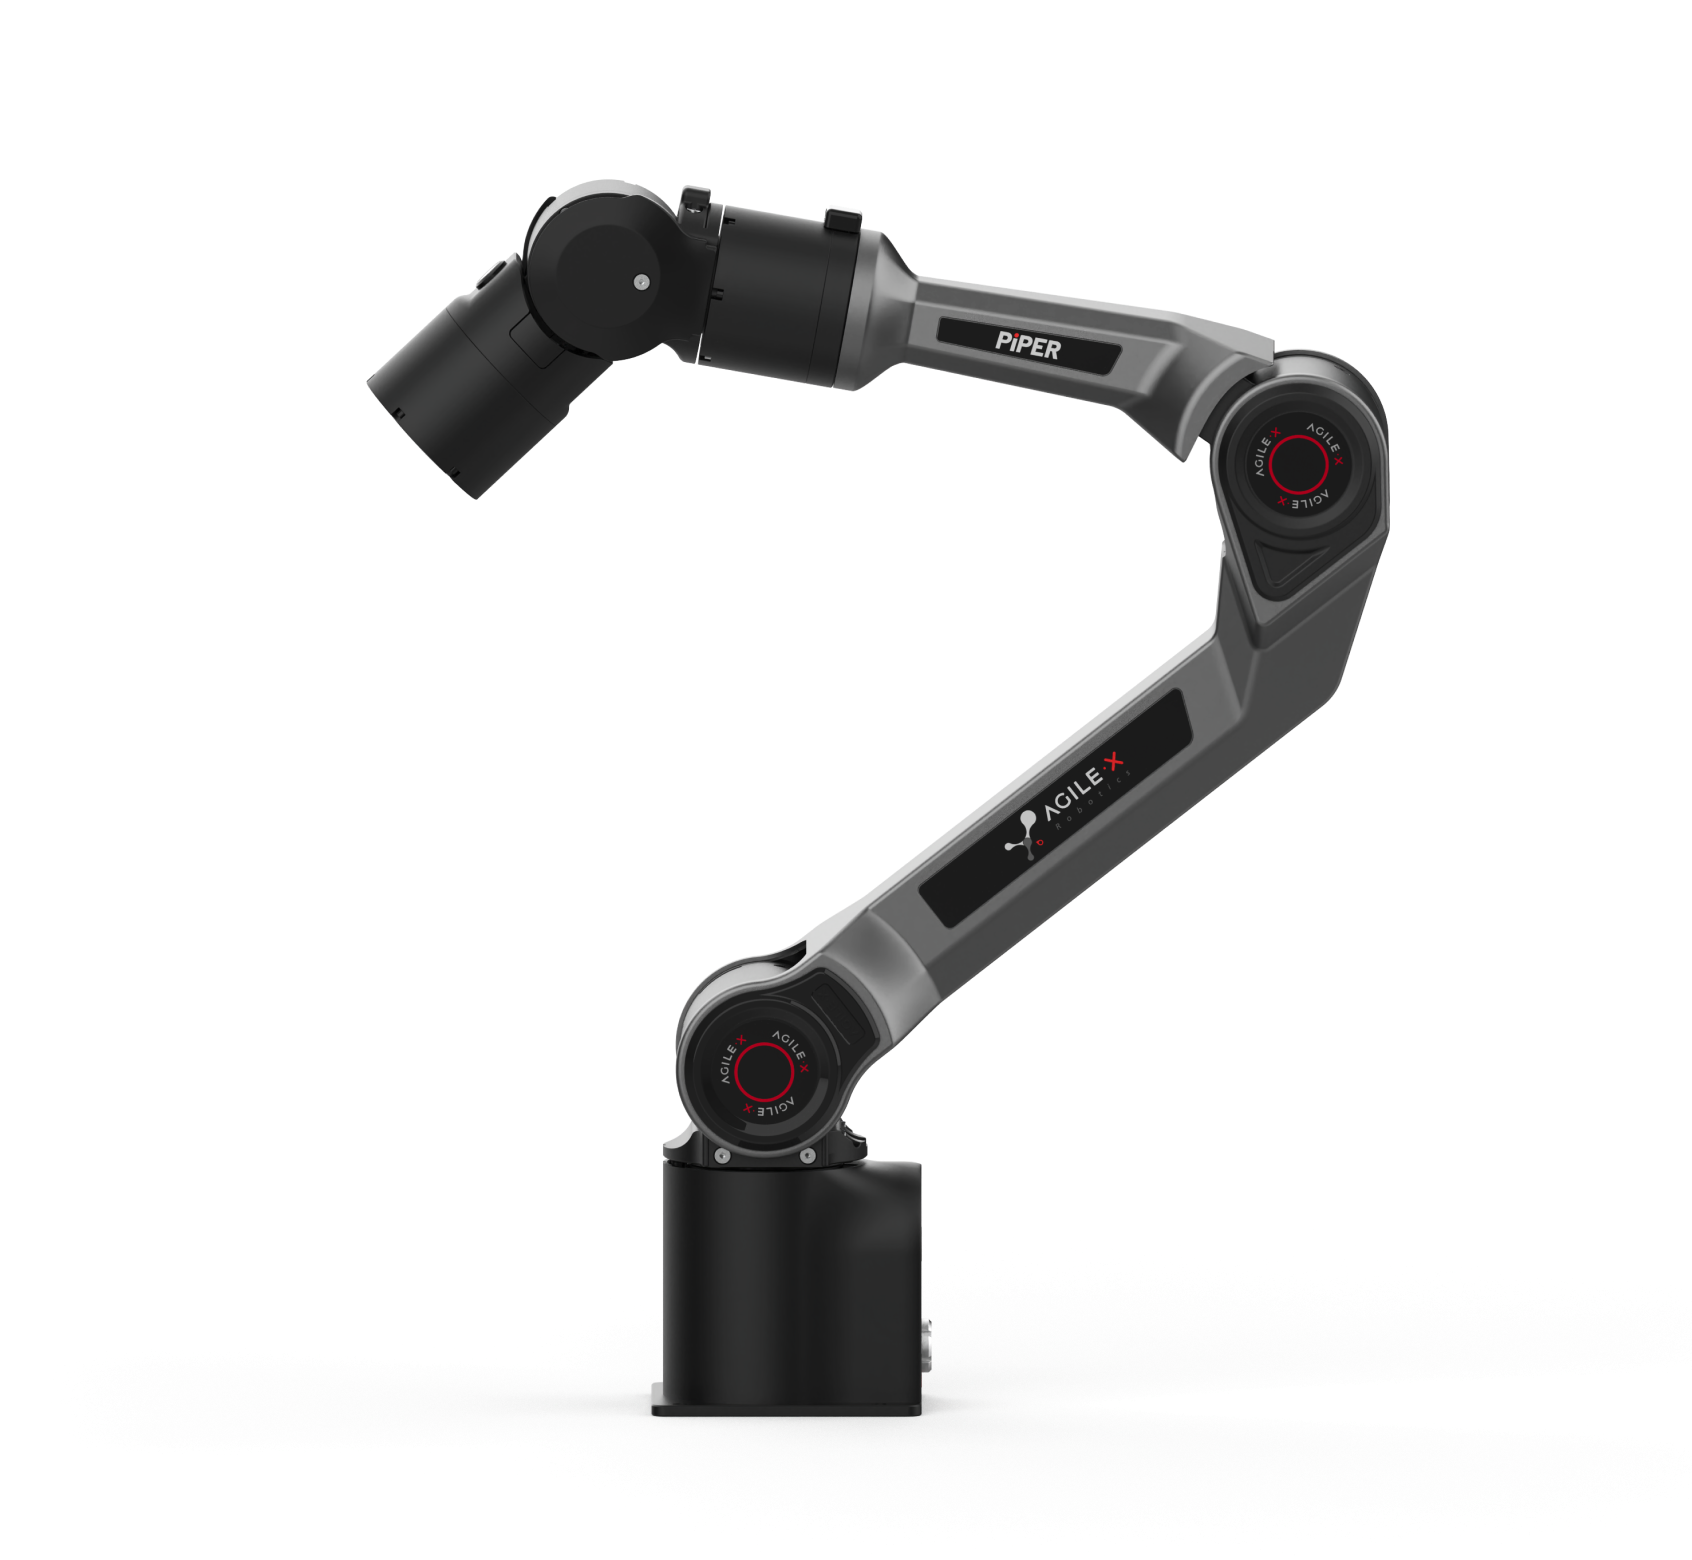
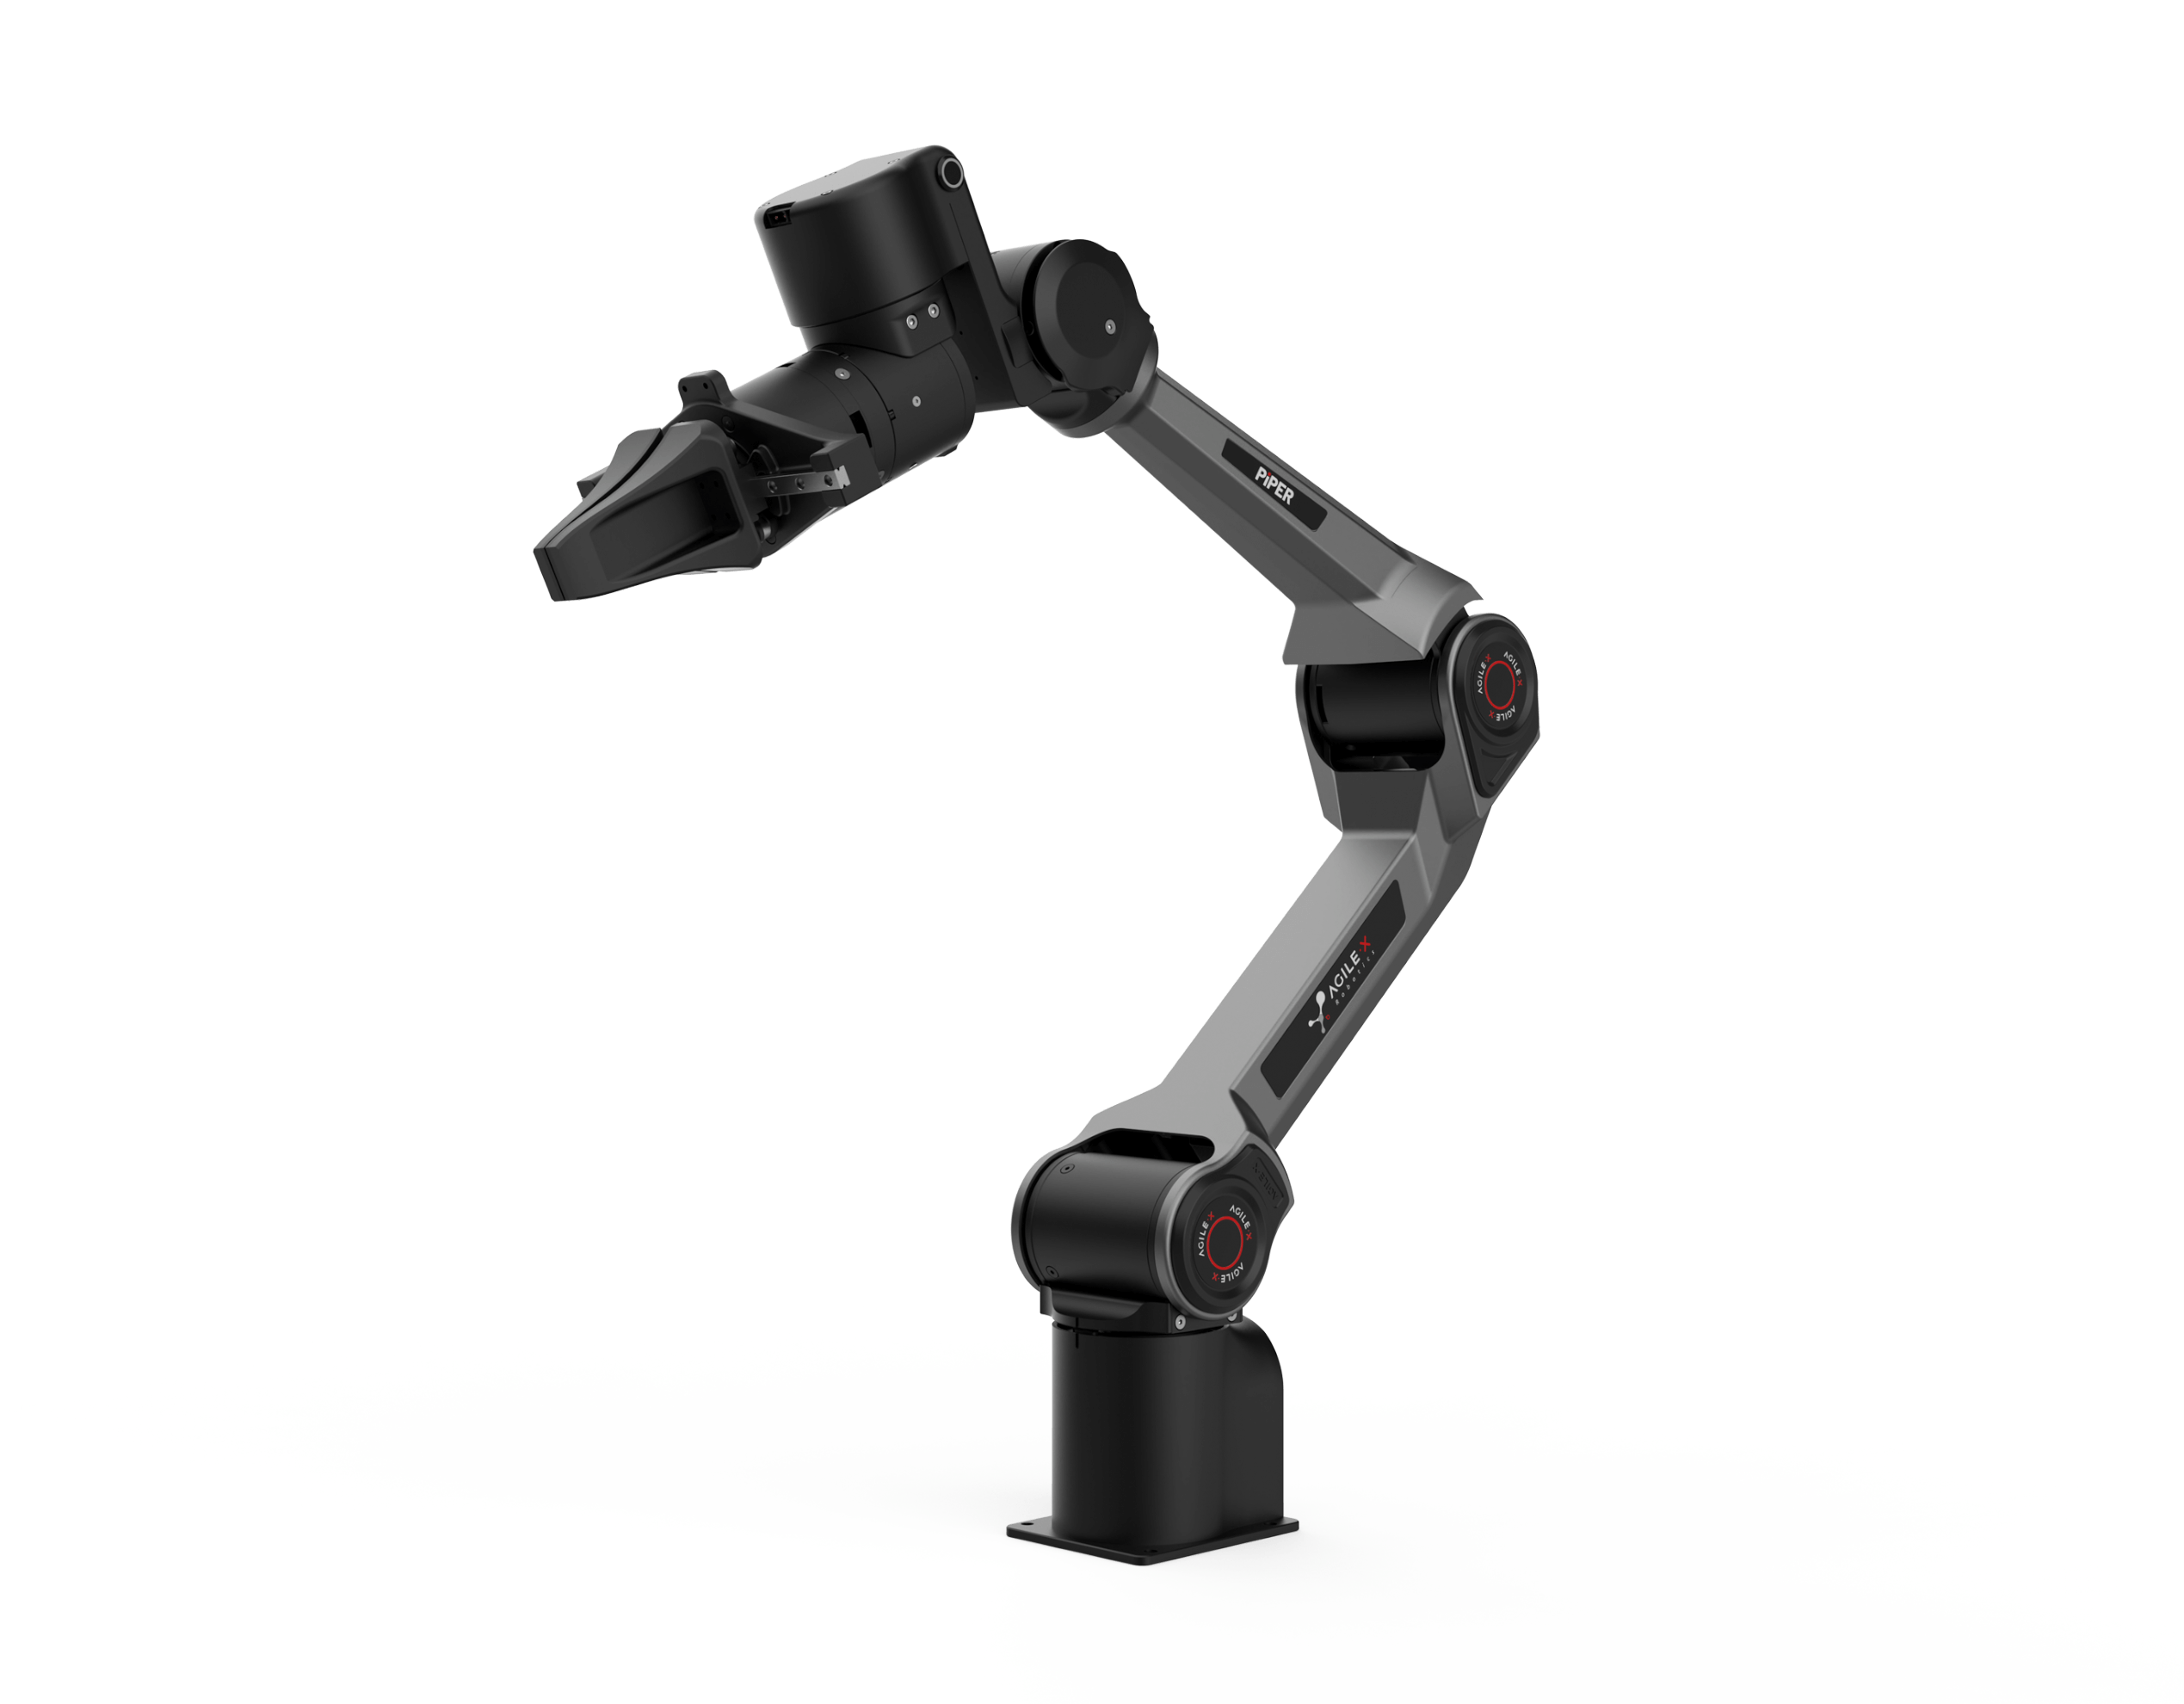
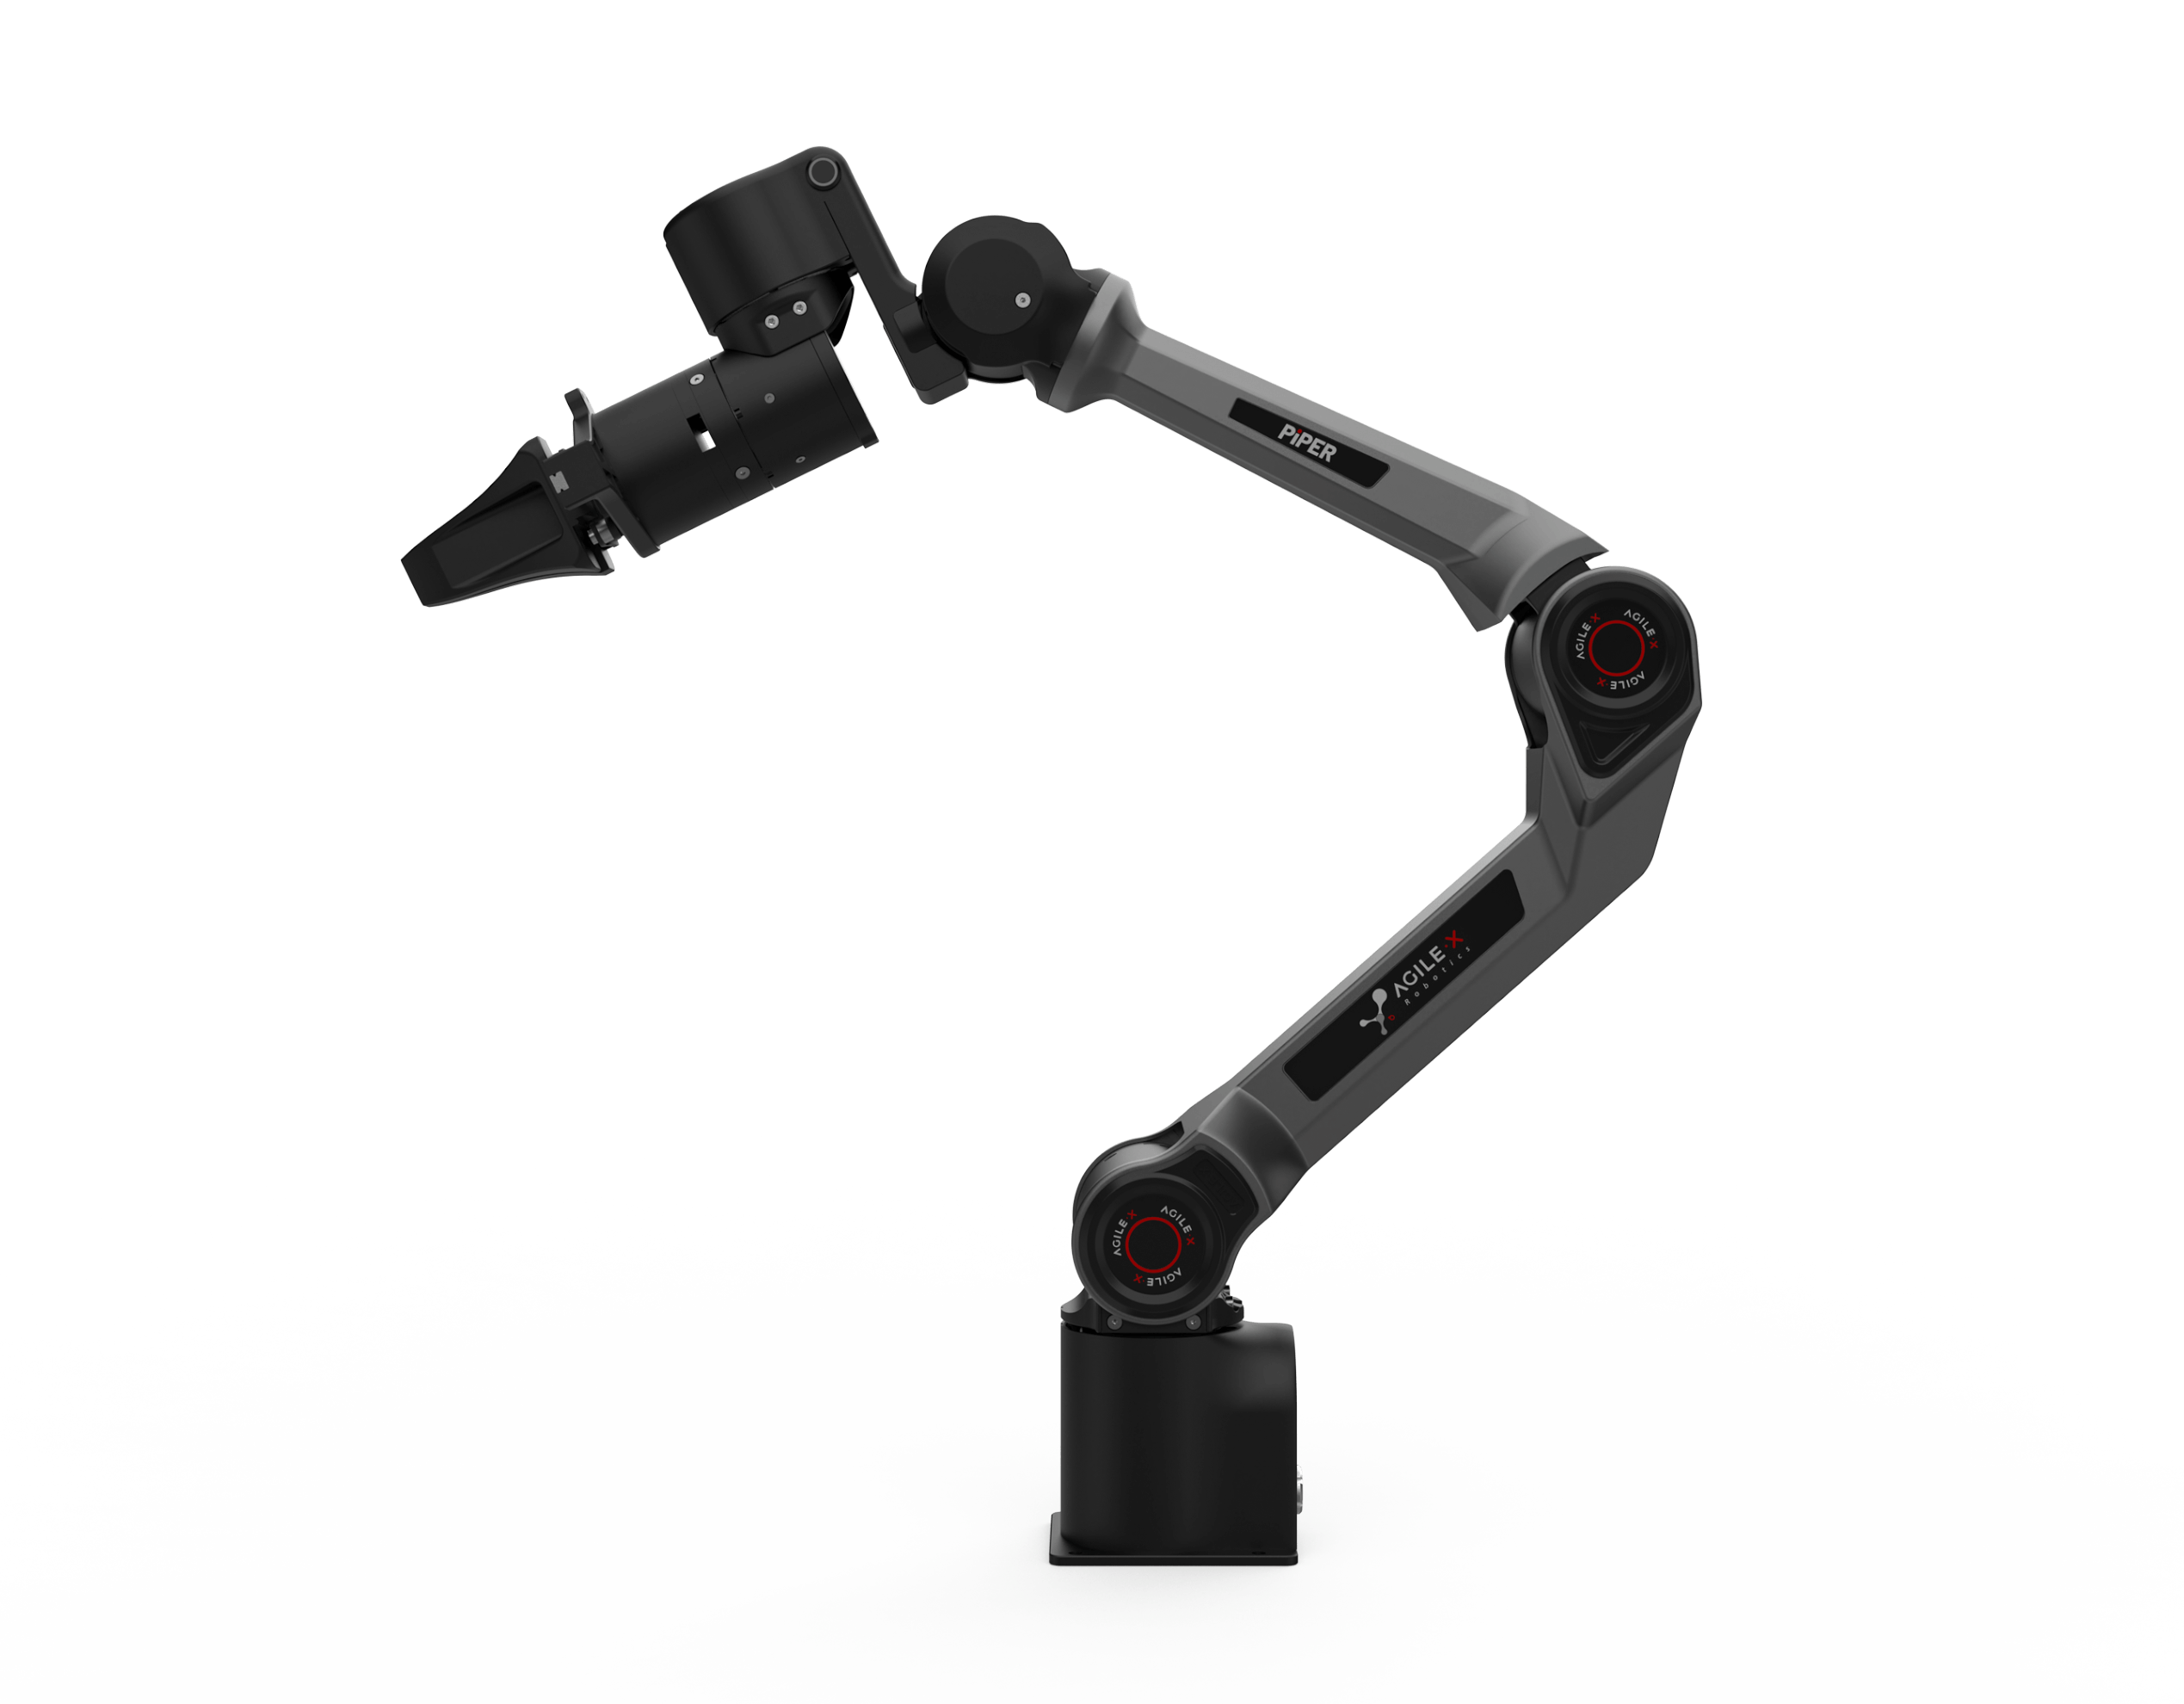
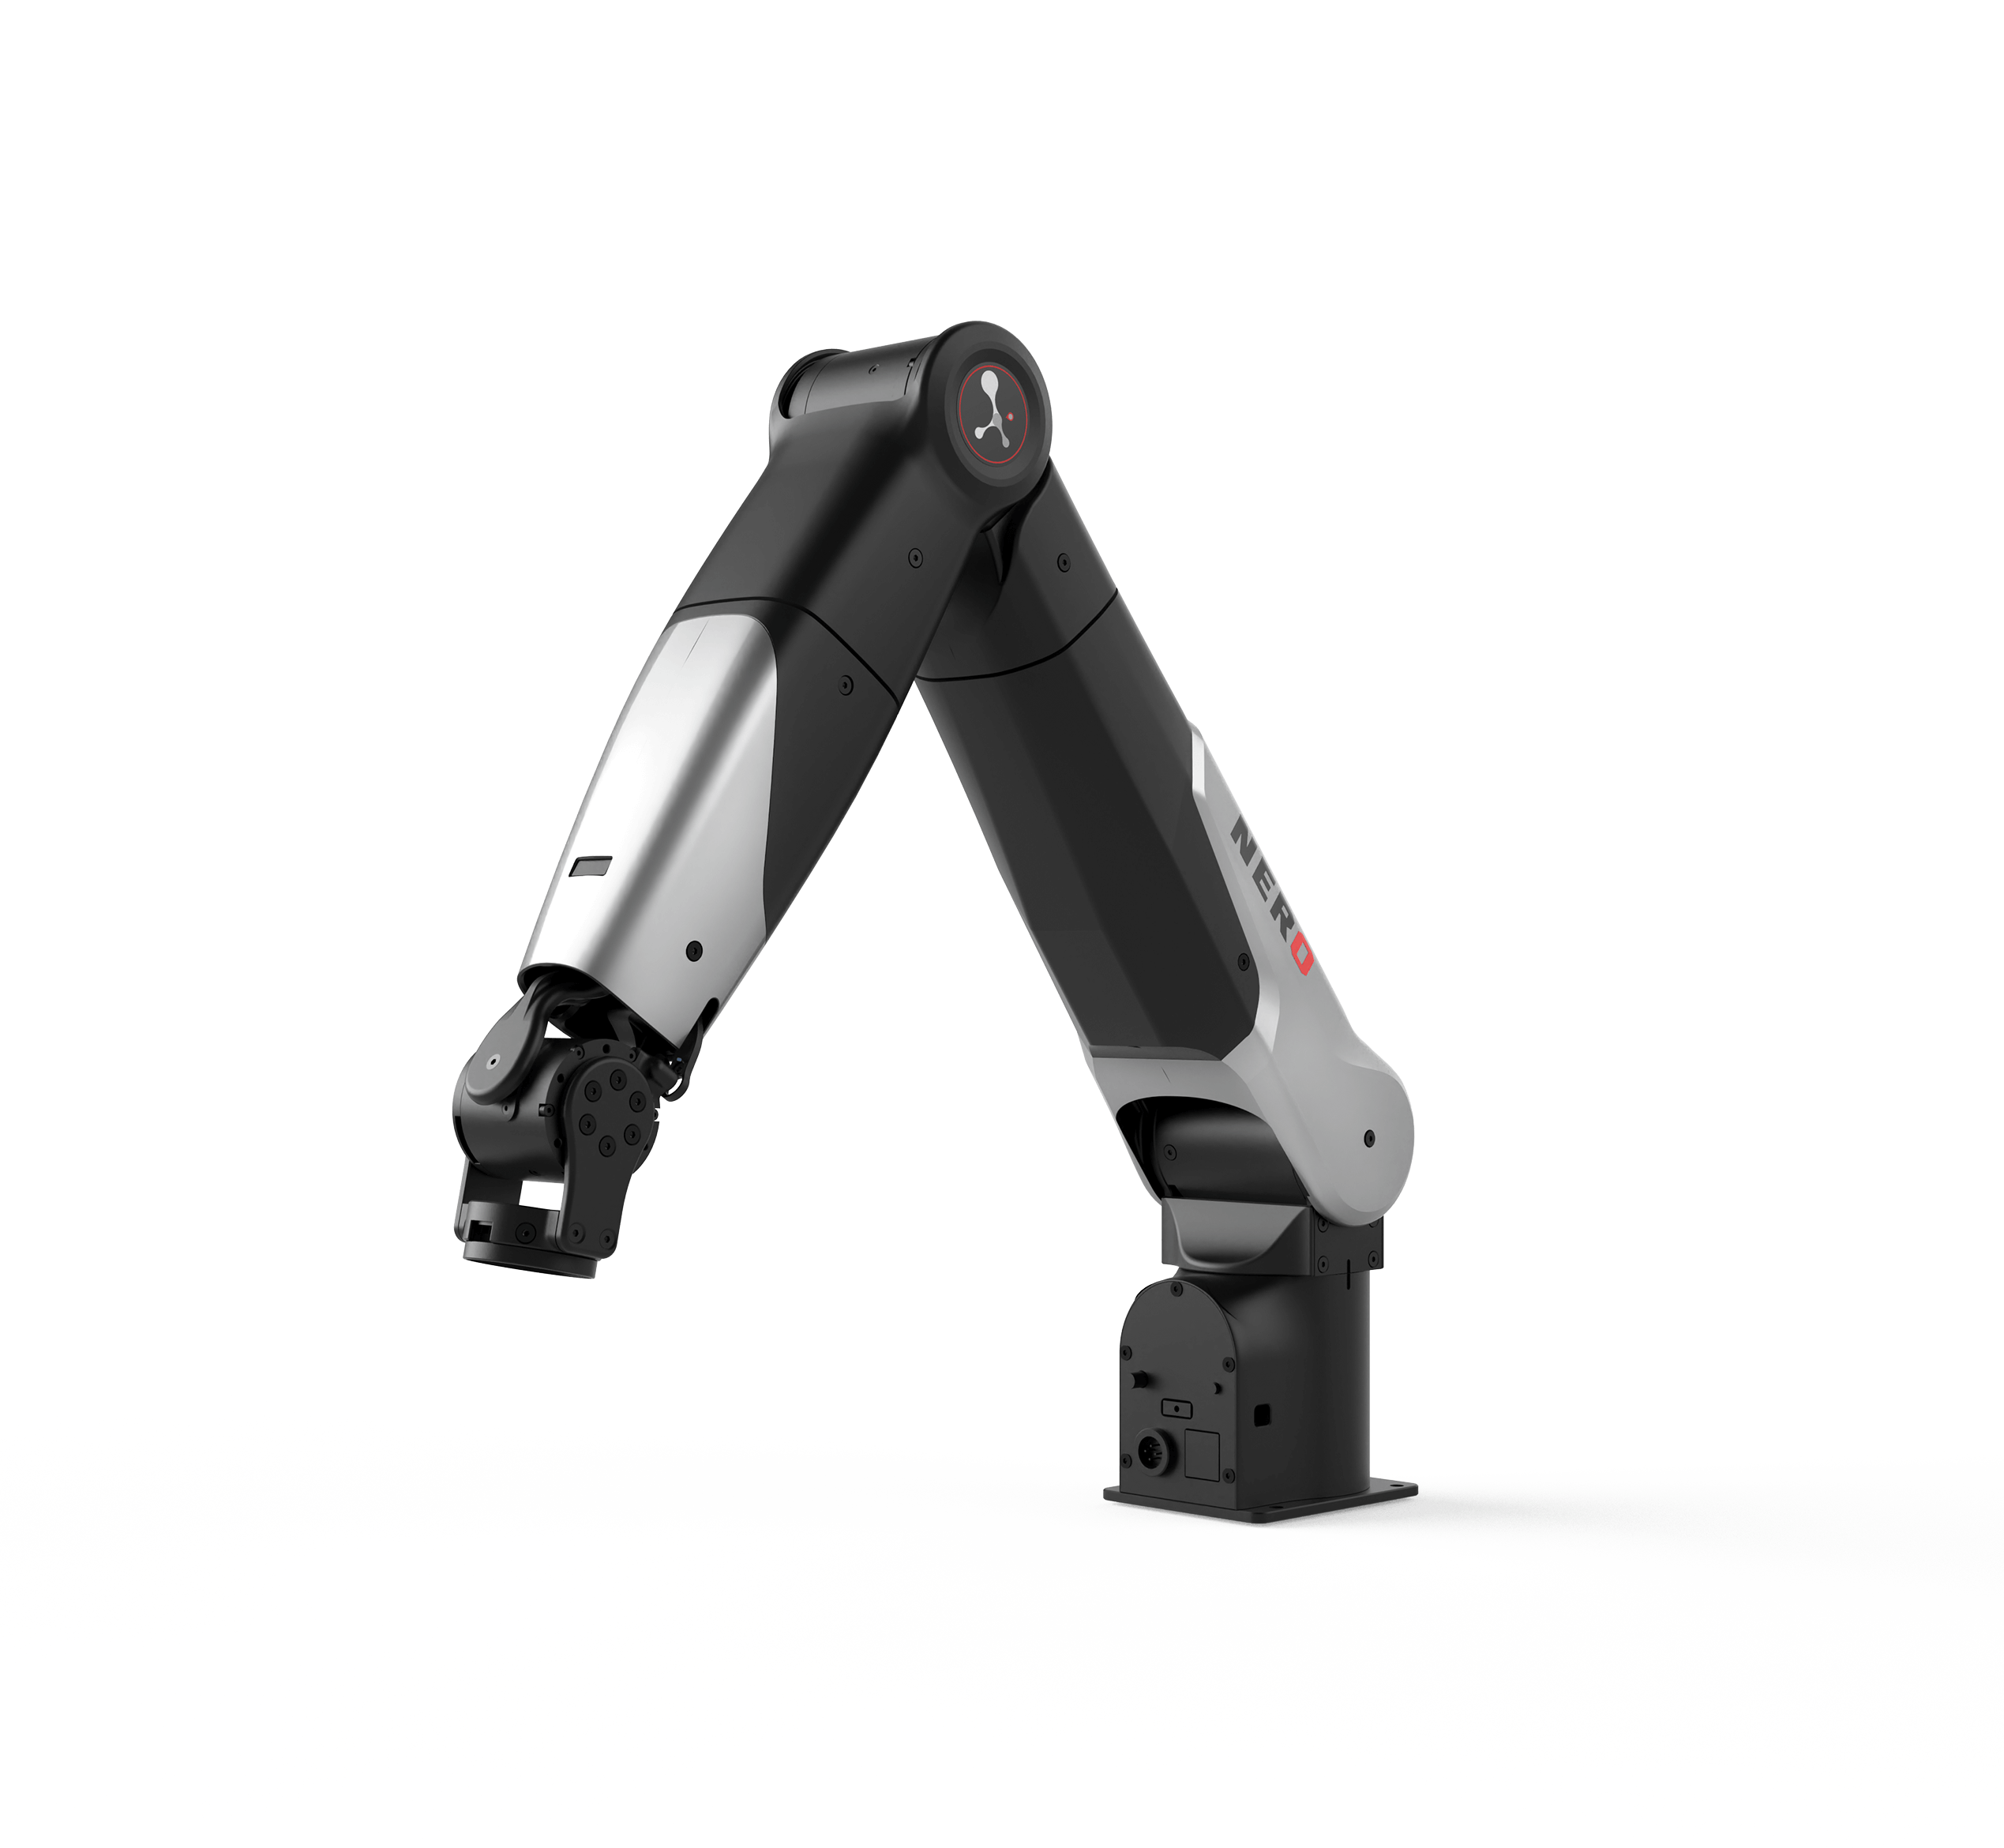
- 机械臂:PiPER 六轴机械臂,主从遥操作结构。
- 深度相机:奥比中光 Dabai。
- 计算单元:配备 NVIDIA RTX 4060 的工控机。
- 其他组件:松灵定制夹爪与示教器、移动供电、显示器等。
配置以对应产品版本及交付清单为准。研究成果、原始 Mobile ALOHA 配置与 COBOT MAGIC 产品配置需要分别理解。
COBOT MAGIC 如何用于具身智能数据采集?
COBOT MAGIC 将移动、双臂操作和传感采集集成在同一平台上,可用于开展双臂遥操作、模仿学习以及连续多步骤任务的数据采集。
采集数据可覆盖视觉与深度信息、机械臂状态、动作及遥操作轨迹。对训练而言,除了数据量,还需要关注时间同步、记录完整性和任务标注,确保观测能够与对应动作关联。
英文官网介绍了 ROS 1 / ROS 2、Gazebo、Isaac Sim、MuJoCo,以及 LeRobot、π0、π0.5、RDT 等软件生态。使用时需按具体机器人配置、接口和软件版本完成适配、训练与实机验证,不能将生态支持理解为任意模型即装即用。
从真实环境数据到机器人学习,如何形成迭代?
一个可采用的开发流程是:任务定义 → 人工遥操作示范 → 数据整理 → 策略训练 → 仿真或离线检查 → 实机评估 → 补充数据。
Mobile ALOHA 提供了双臂移动操作的研究方法,COBOT MAGIC 为相关实验提供集成硬件平台。机器人既是策略执行载体,也是示范数据采集和结果验证的工具。对于视觉—语言—动作模型(VLA)等具身智能研究,平台的作用是让模型与真实机器人、真实环境建立可验证的联系。
常见问题
ALOHA 是什么?
ALOHA 是低成本、开源的双臂遥操作硬件系统,用于采集人工示范,并开展双臂操作与模仿学习研究。
Mobile ALOHA 是人形机器人吗?
Mobile ALOHA 是双臂移动操作系统,使用轮式底盘。“全身遥操作”指双臂与底盘协同控制。
Mobile ALOHA 如何学习任务?
先通过人工遥操作采集图像、机器人状态和动作,再通过行为克隆等模仿学习方法训练策略,最后在机器人上评估执行效果。
50 次示范就能学会任何任务吗?
不能这样理解。每项任务 50 次示范是原研究的实验设置,并结合了已有静态 ALOHA 数据。新任务仍需通过测试确定数据需求。
Mobile ALOHA 的 32,000 美元预算是产品售价吗?
这是原始研究系统的搭建预算,不代表当前硬件价格,也不是 COBOT MAGIC 的报价。
COBOT MAGIC 是什么?
COBOT MAGIC 是松灵机器人基于 Mobile ALOHA 架构开发的双臂移动遥操作平台,用于真实环境数据采集和机器人学习研究。
参考资料
松灵机器人 COBOT MAGIC:https://www.agilex.ai/page/690aef2d5e78cfa260412cb5?mi=2&rn=COBOT+MAGIC
本文根据松灵机器人英文官网文章编译,并依据研究论文和中文产品页校正术语及配置表述。