





松灵 PiPER-X × 智身铜锤 M1:IROS 2026 LRC 双奖背后的四足移动操作机器人方案
解析 PiPER-X 与铜锤 M1 的机械适配、CAN 通信、主动视觉及自主任务协同,梳理四足移动操作系统的工程实践。
项目概述
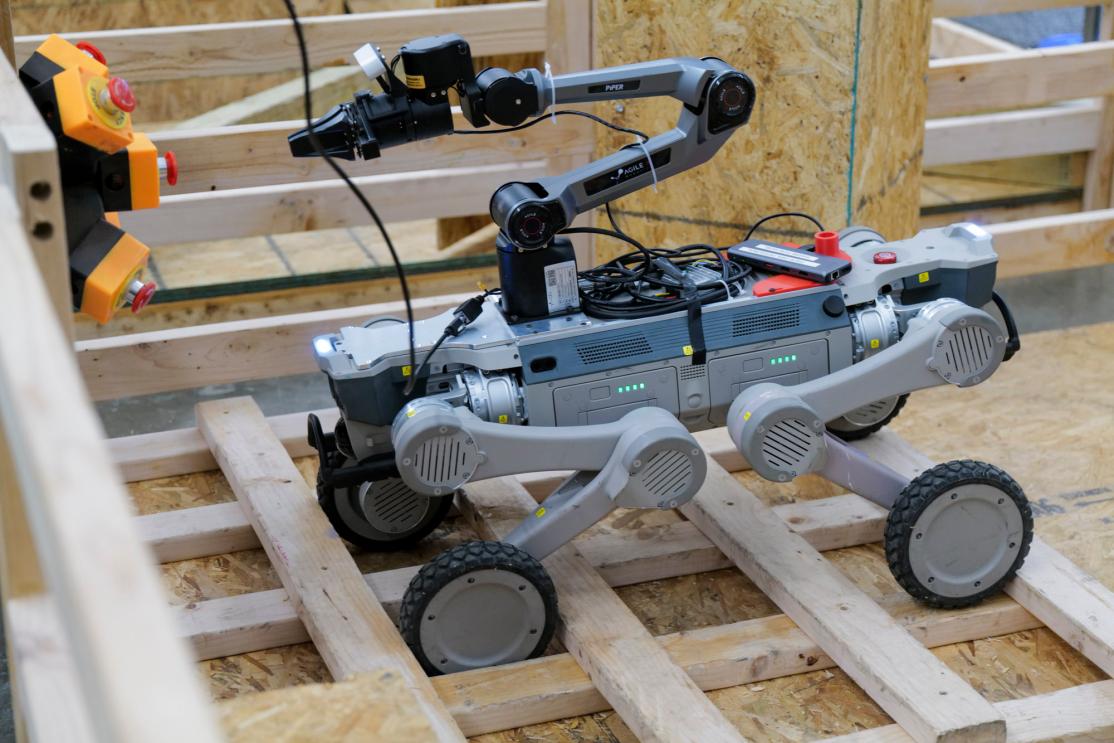
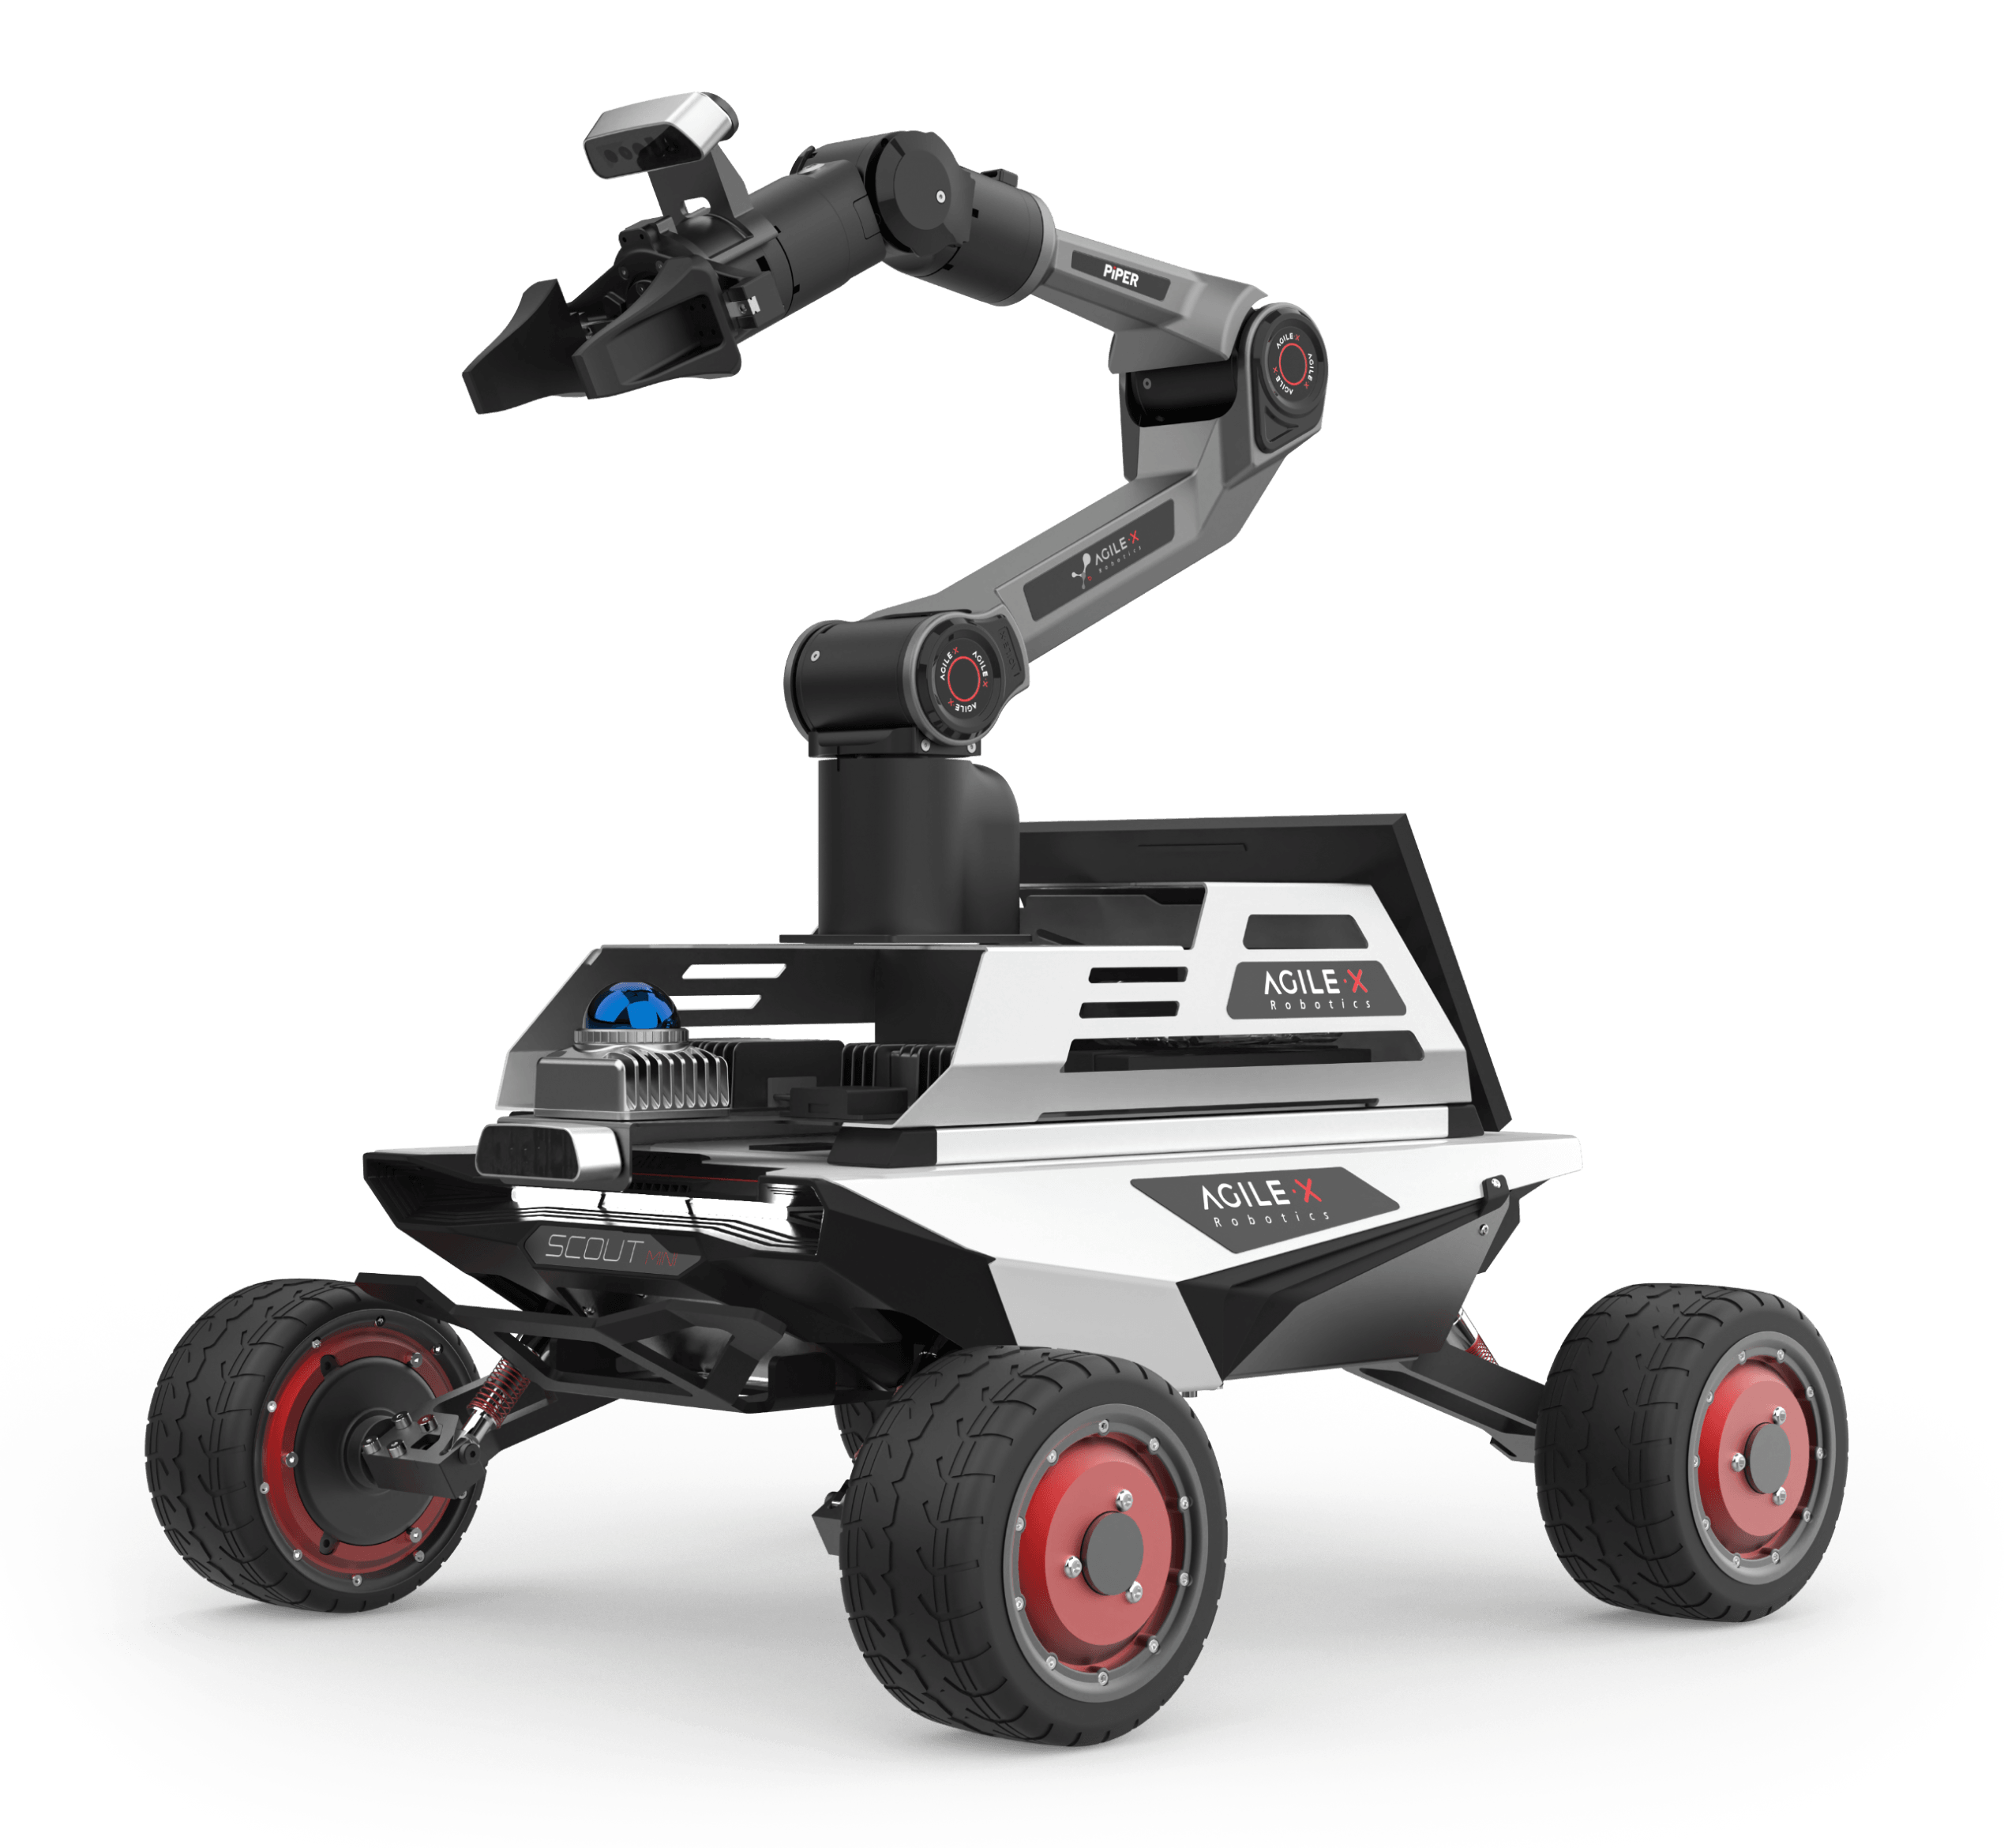
据智身科技与松灵机器人联合项目资料,南洋理工大学团队在 IROS 2026 LRC(Legged Robot Challenges)足式机器人挑战赛中,采用松灵机器人(AgileX Robotics)PiPER-X 机械臂与智身科技铜锤 M1 四足机器人组成的系统,获得赛事冠军与 Best Autonomy in Legged Robot Challenges(最佳自主能力奖)。
该项目以 Partial Hazmat Labels(局部危化标签识别)为任务场景,将四足机器人移动、机械臂控制、深度视觉感知与自主任务调度整合为协同系统。
铜锤 M1 负责移动、设备承载与环境通行,PiPER-X 负责末端操作和相机视角调整。感知、规划、导航及任务控制系统由参赛团队自主开发并集成,协调完成抵达目标区域、观察目标、识别并记录结果的任务流程。
这一案例为轻量化机械臂与四足机器人的移动操作集成提供了实践参考。
1. 什么是四足移动操作机器人?PiPER-X 与铜锤 M1 如何协同?
四足移动操作机器人将四足移动平台与机械臂结合。系统移动至目标区域后,可以执行末端操作、调整传感器位置或开展近距离感知任务。
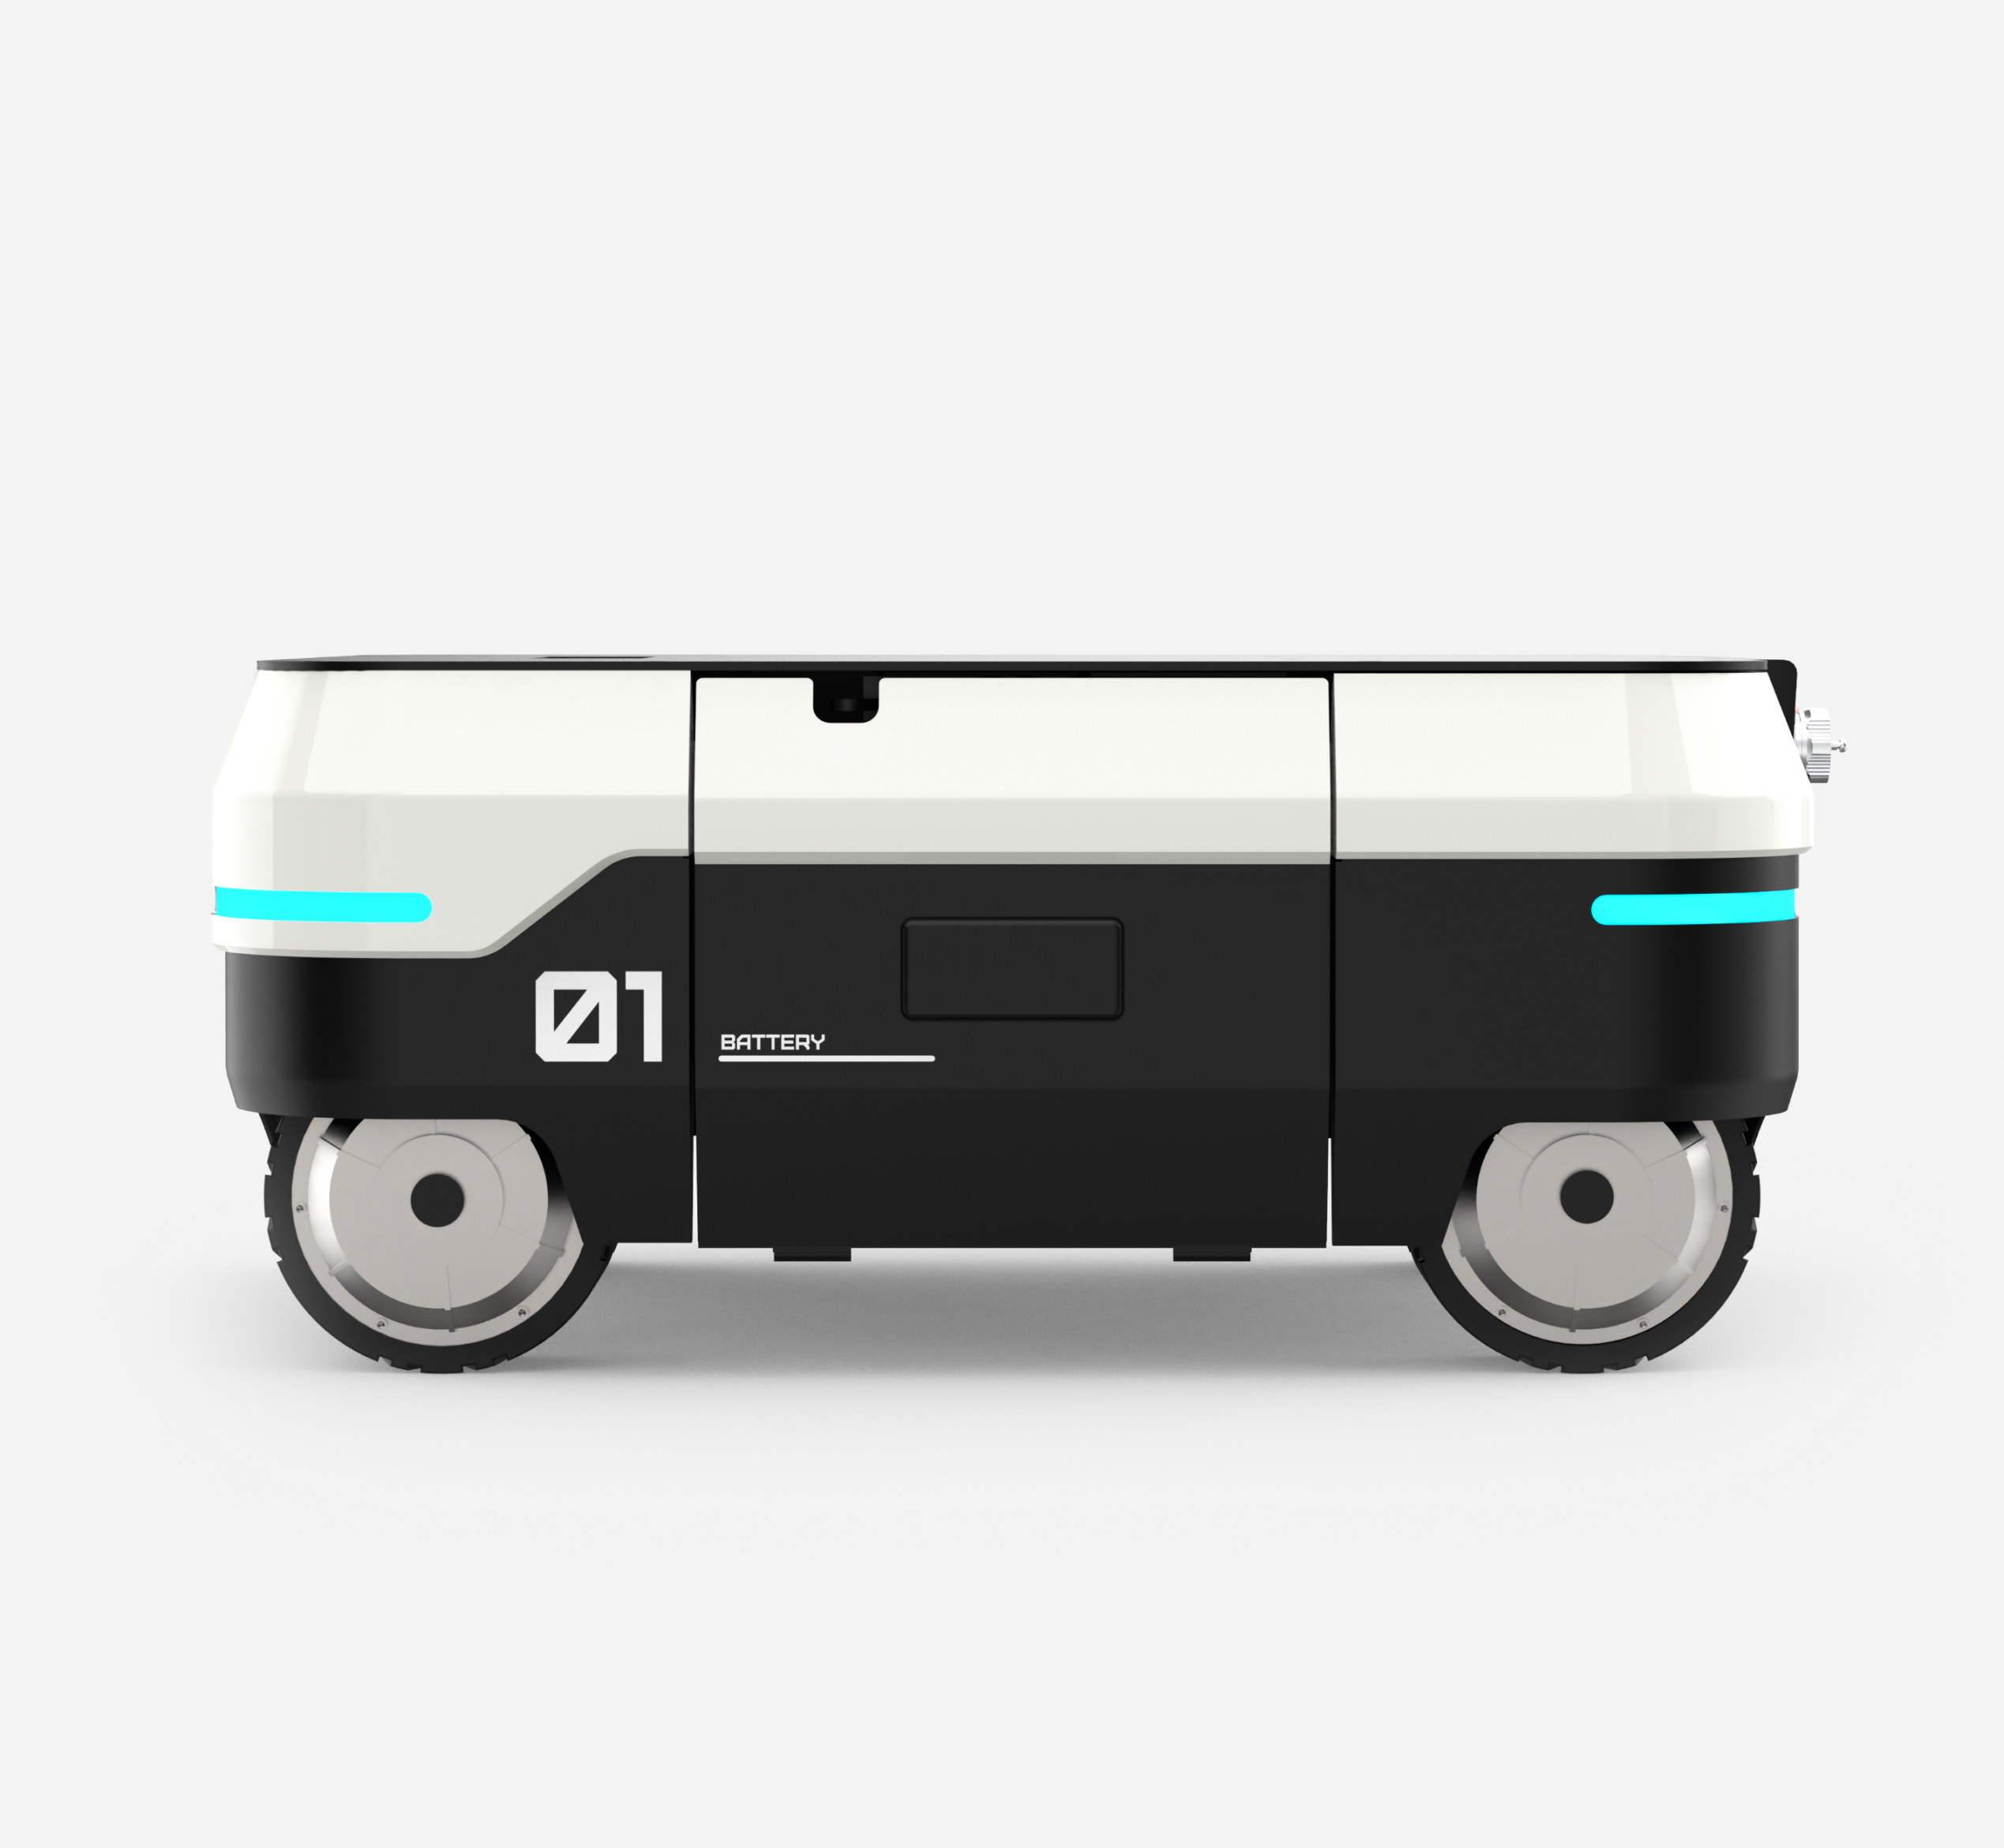
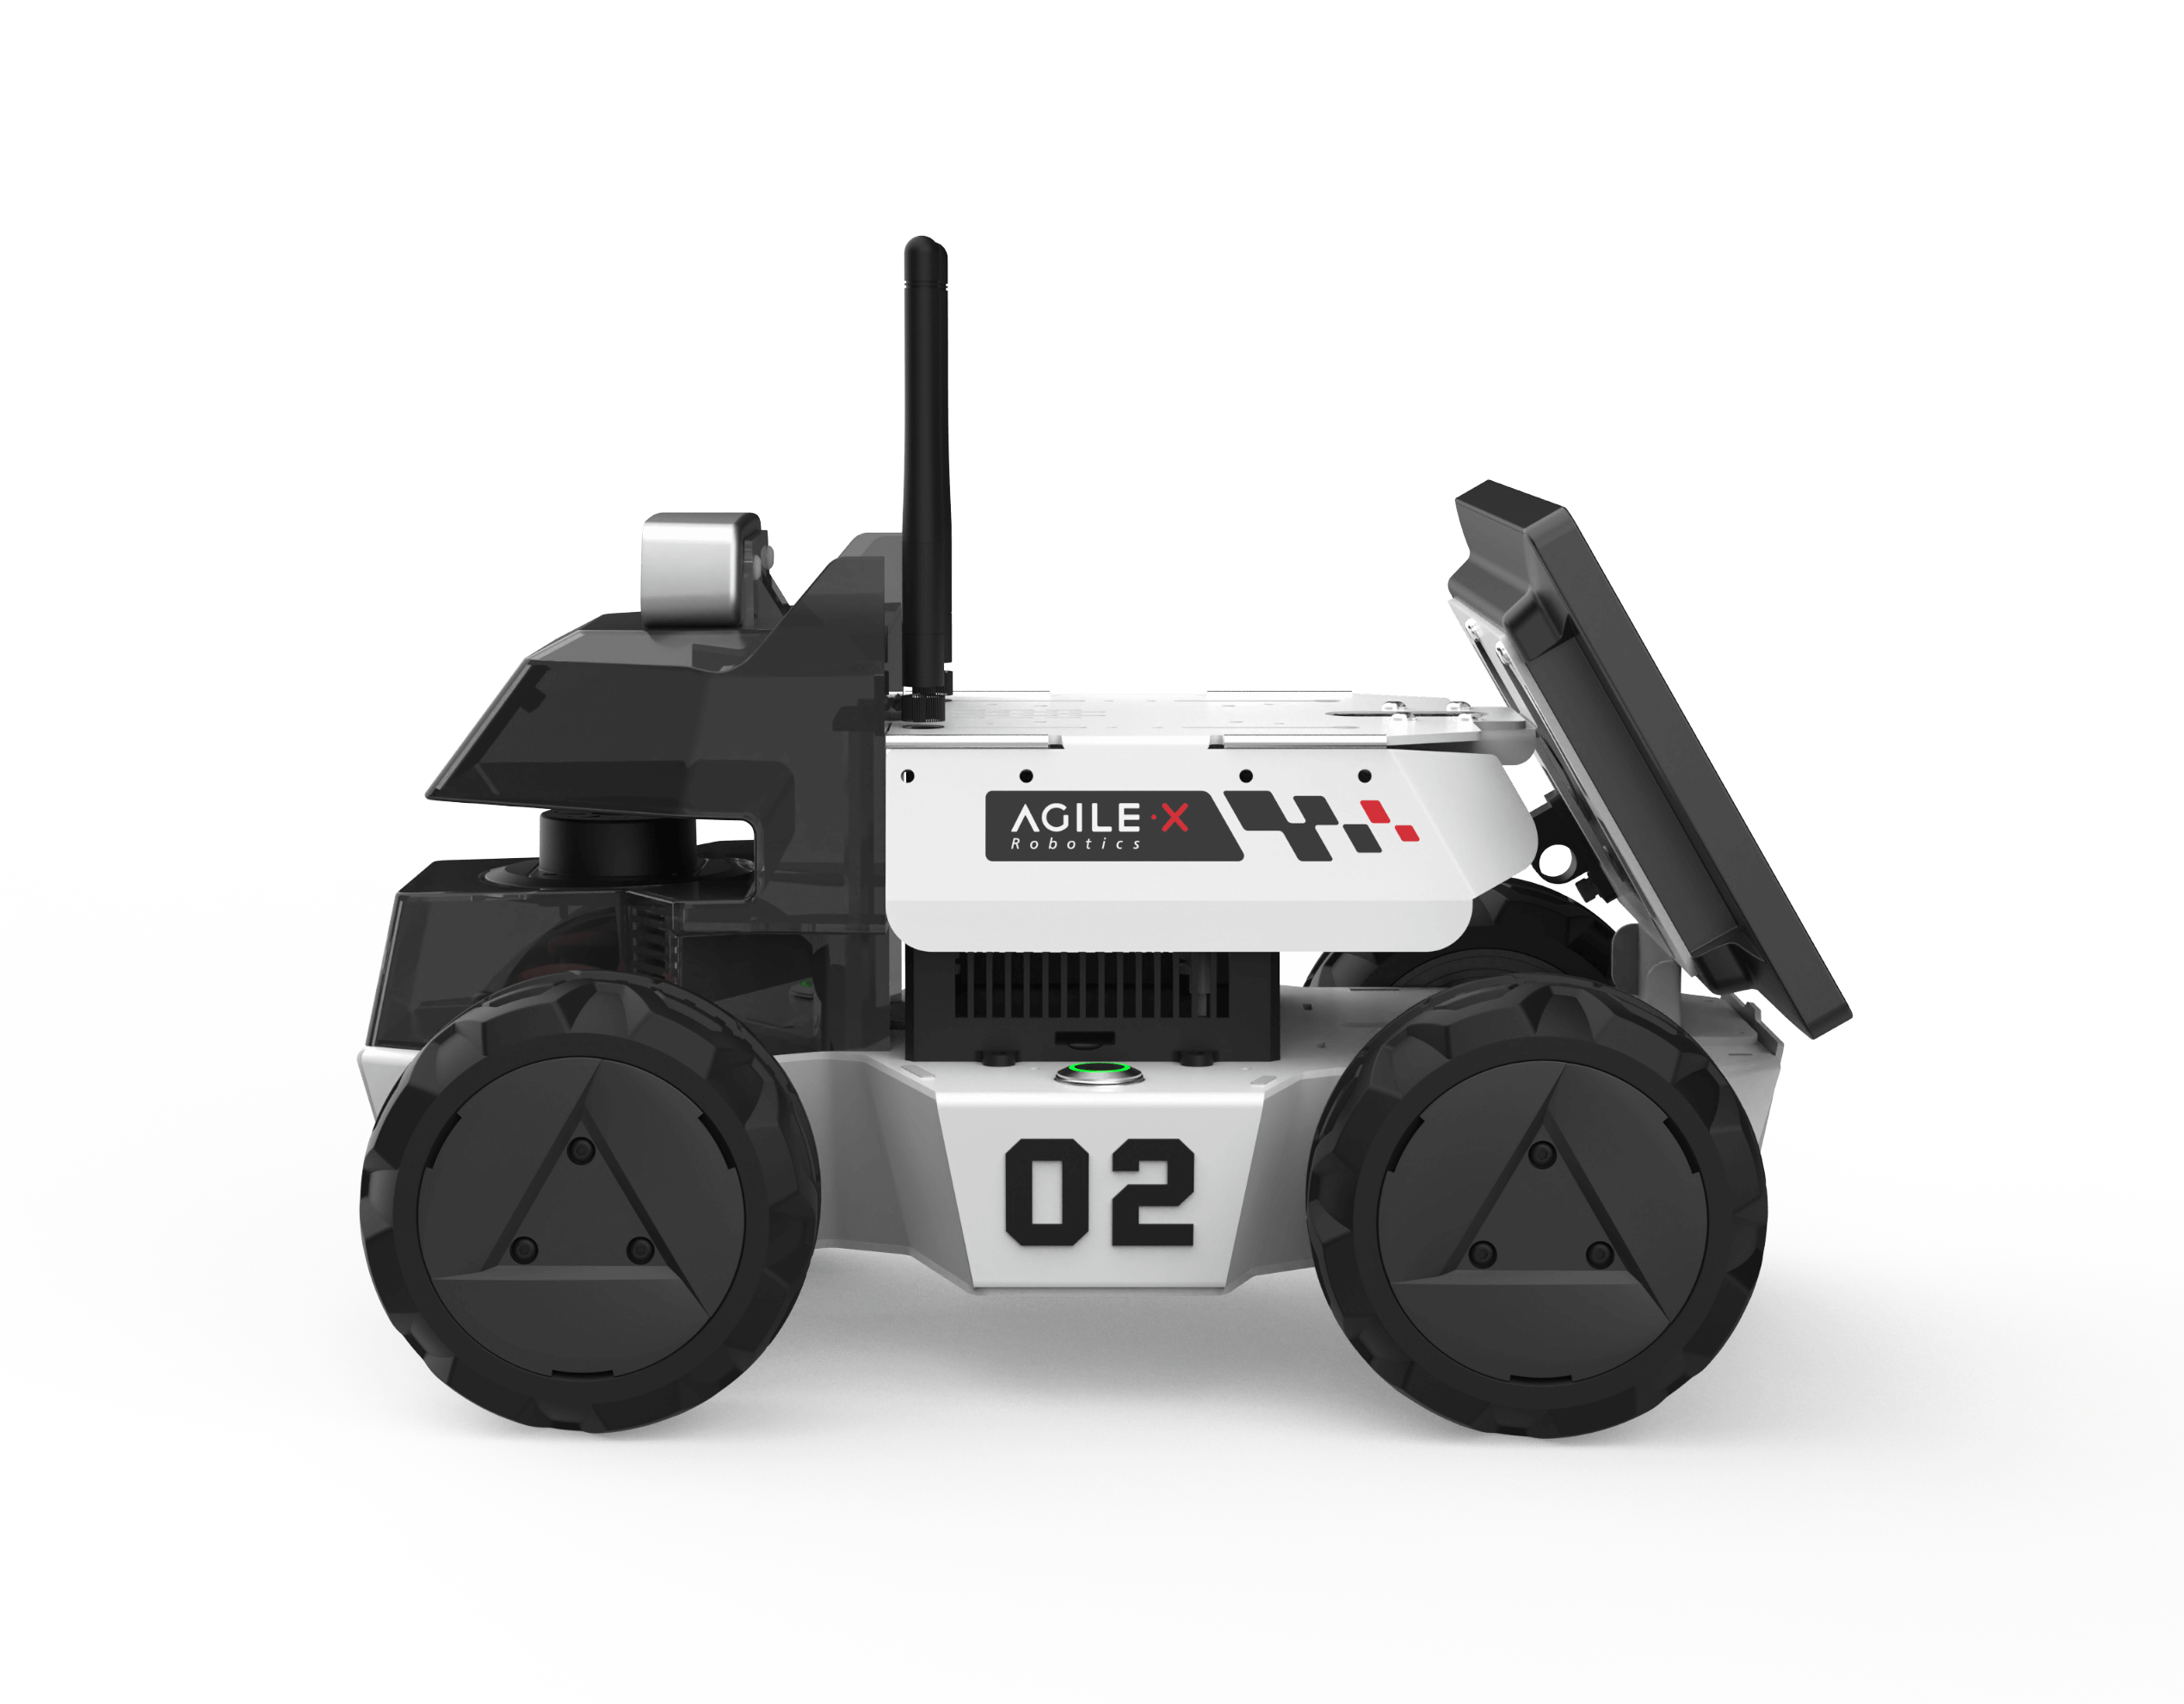
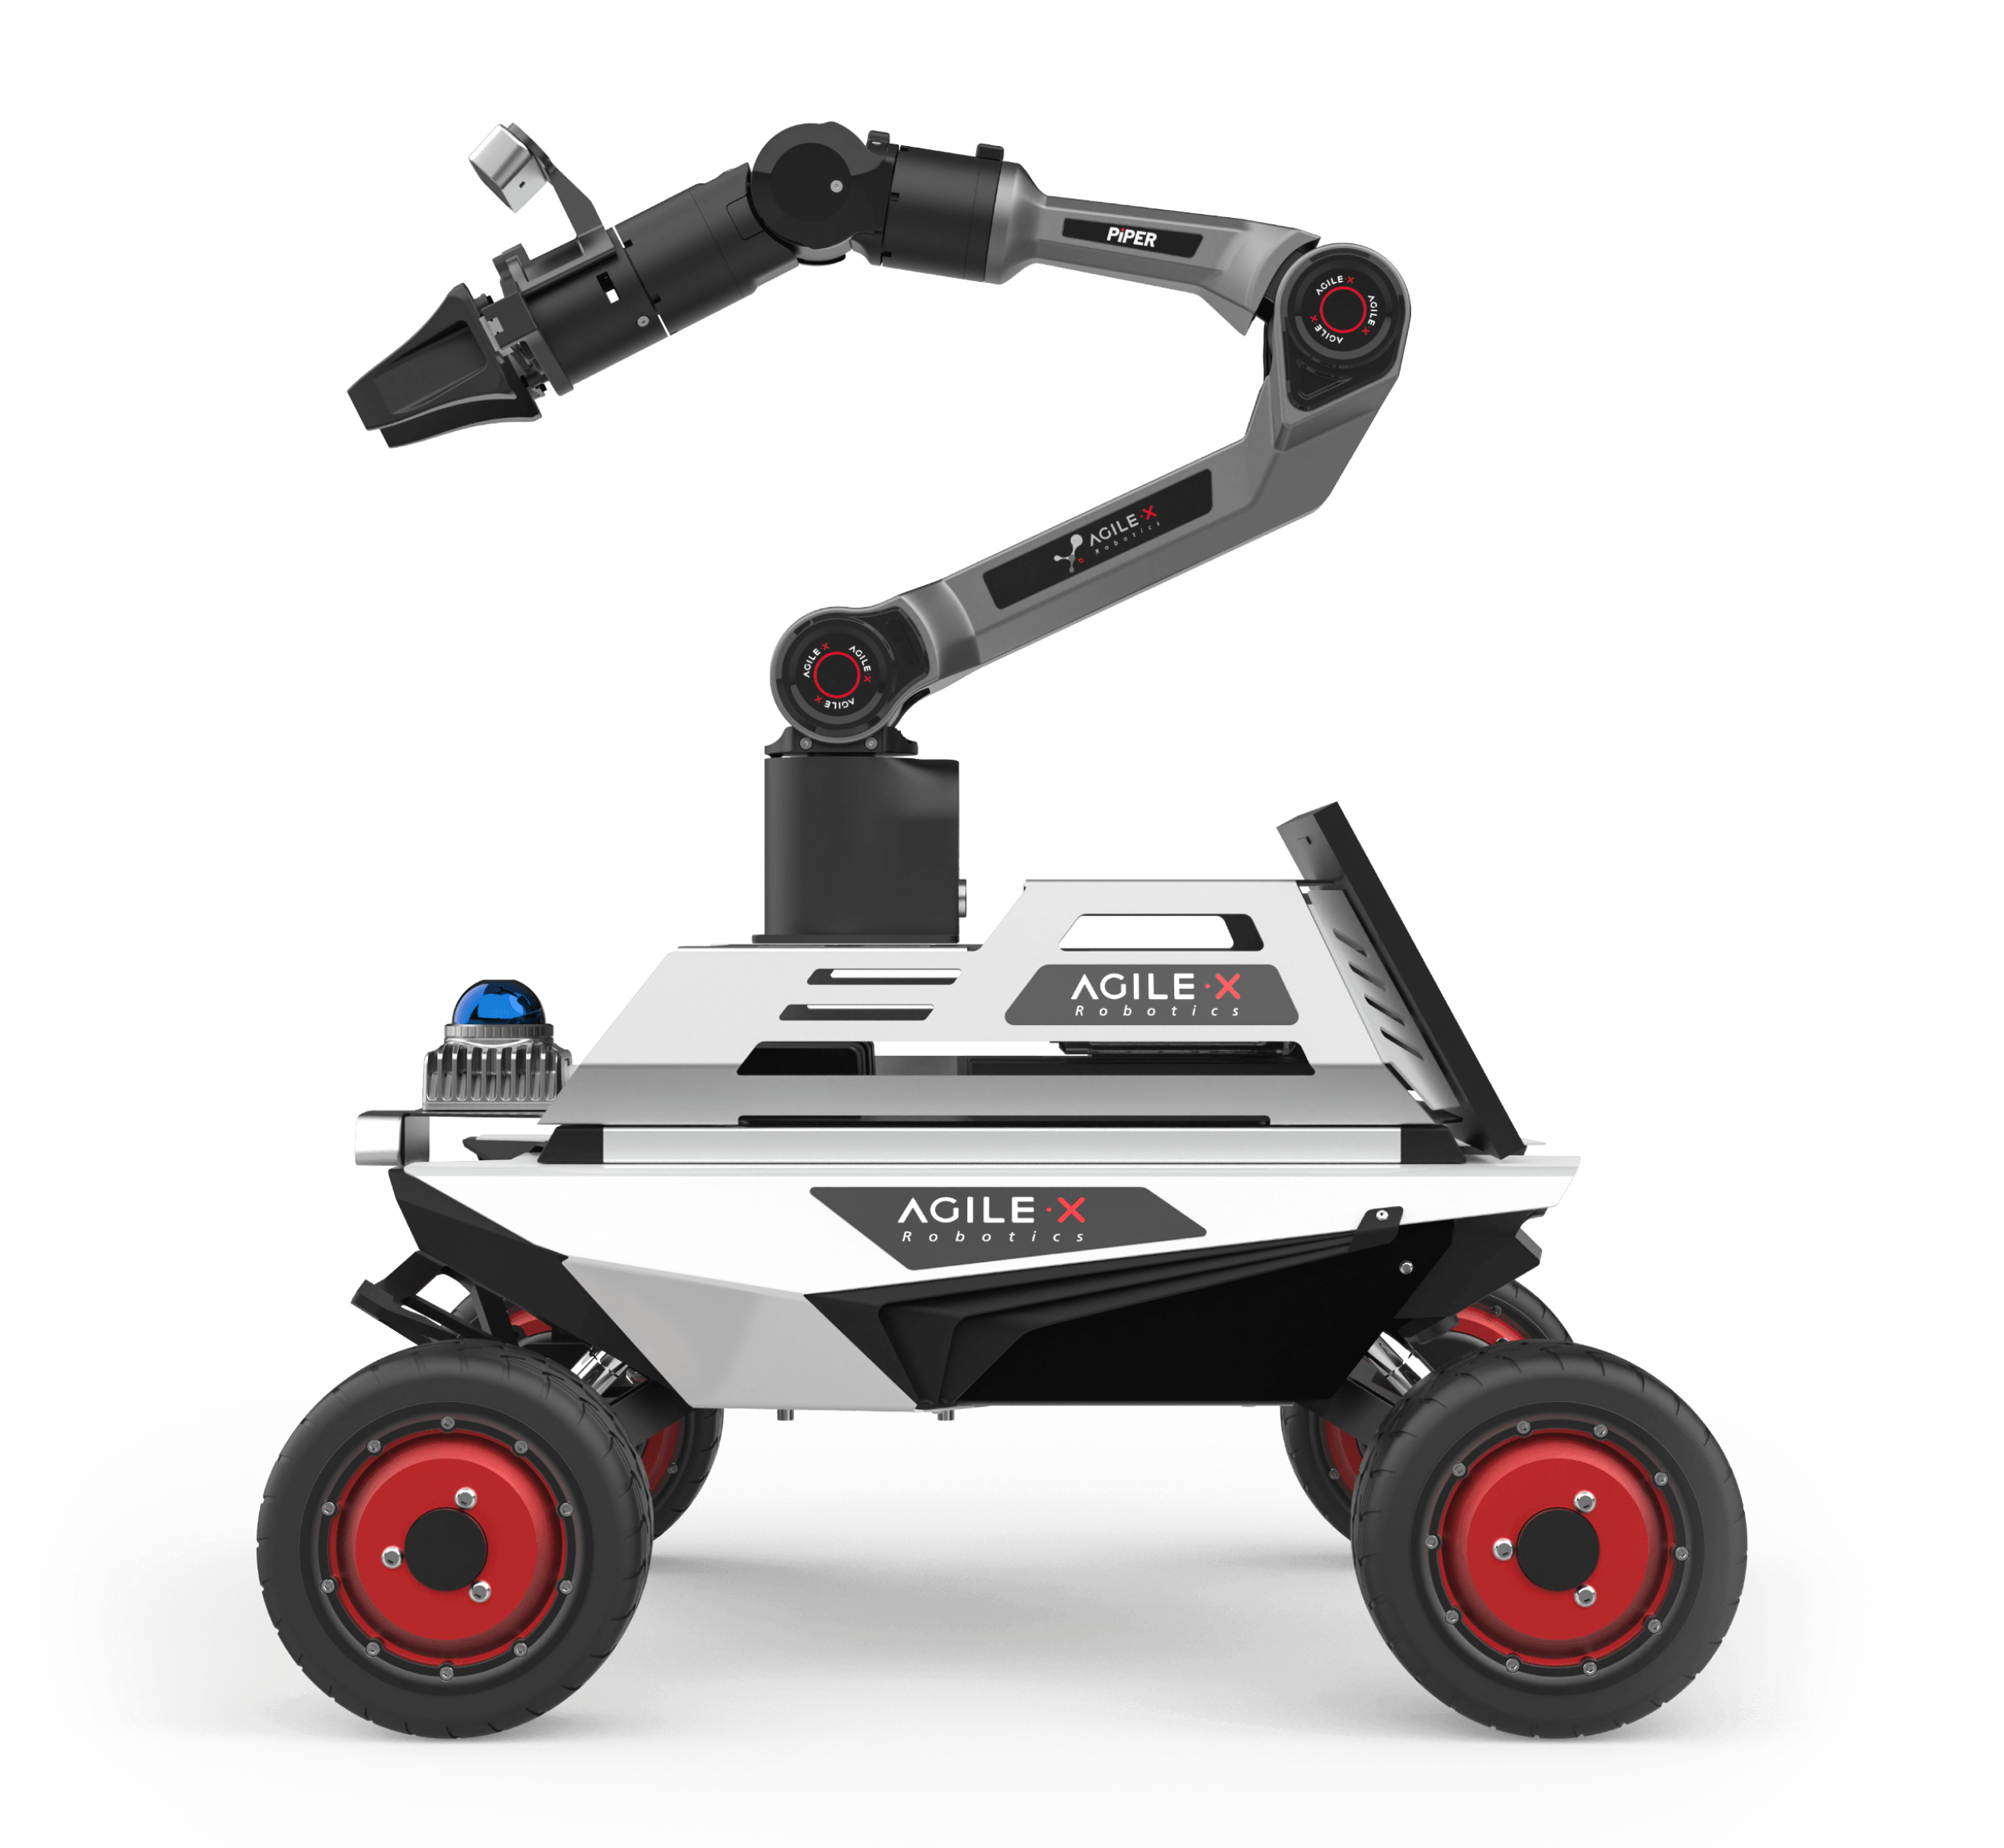
铜锤 M1 提供四足移动与环境通行能力,通过背部上装平台承载机械臂及相关设备,并通过扩展供电与通信接口支持本项目集成。
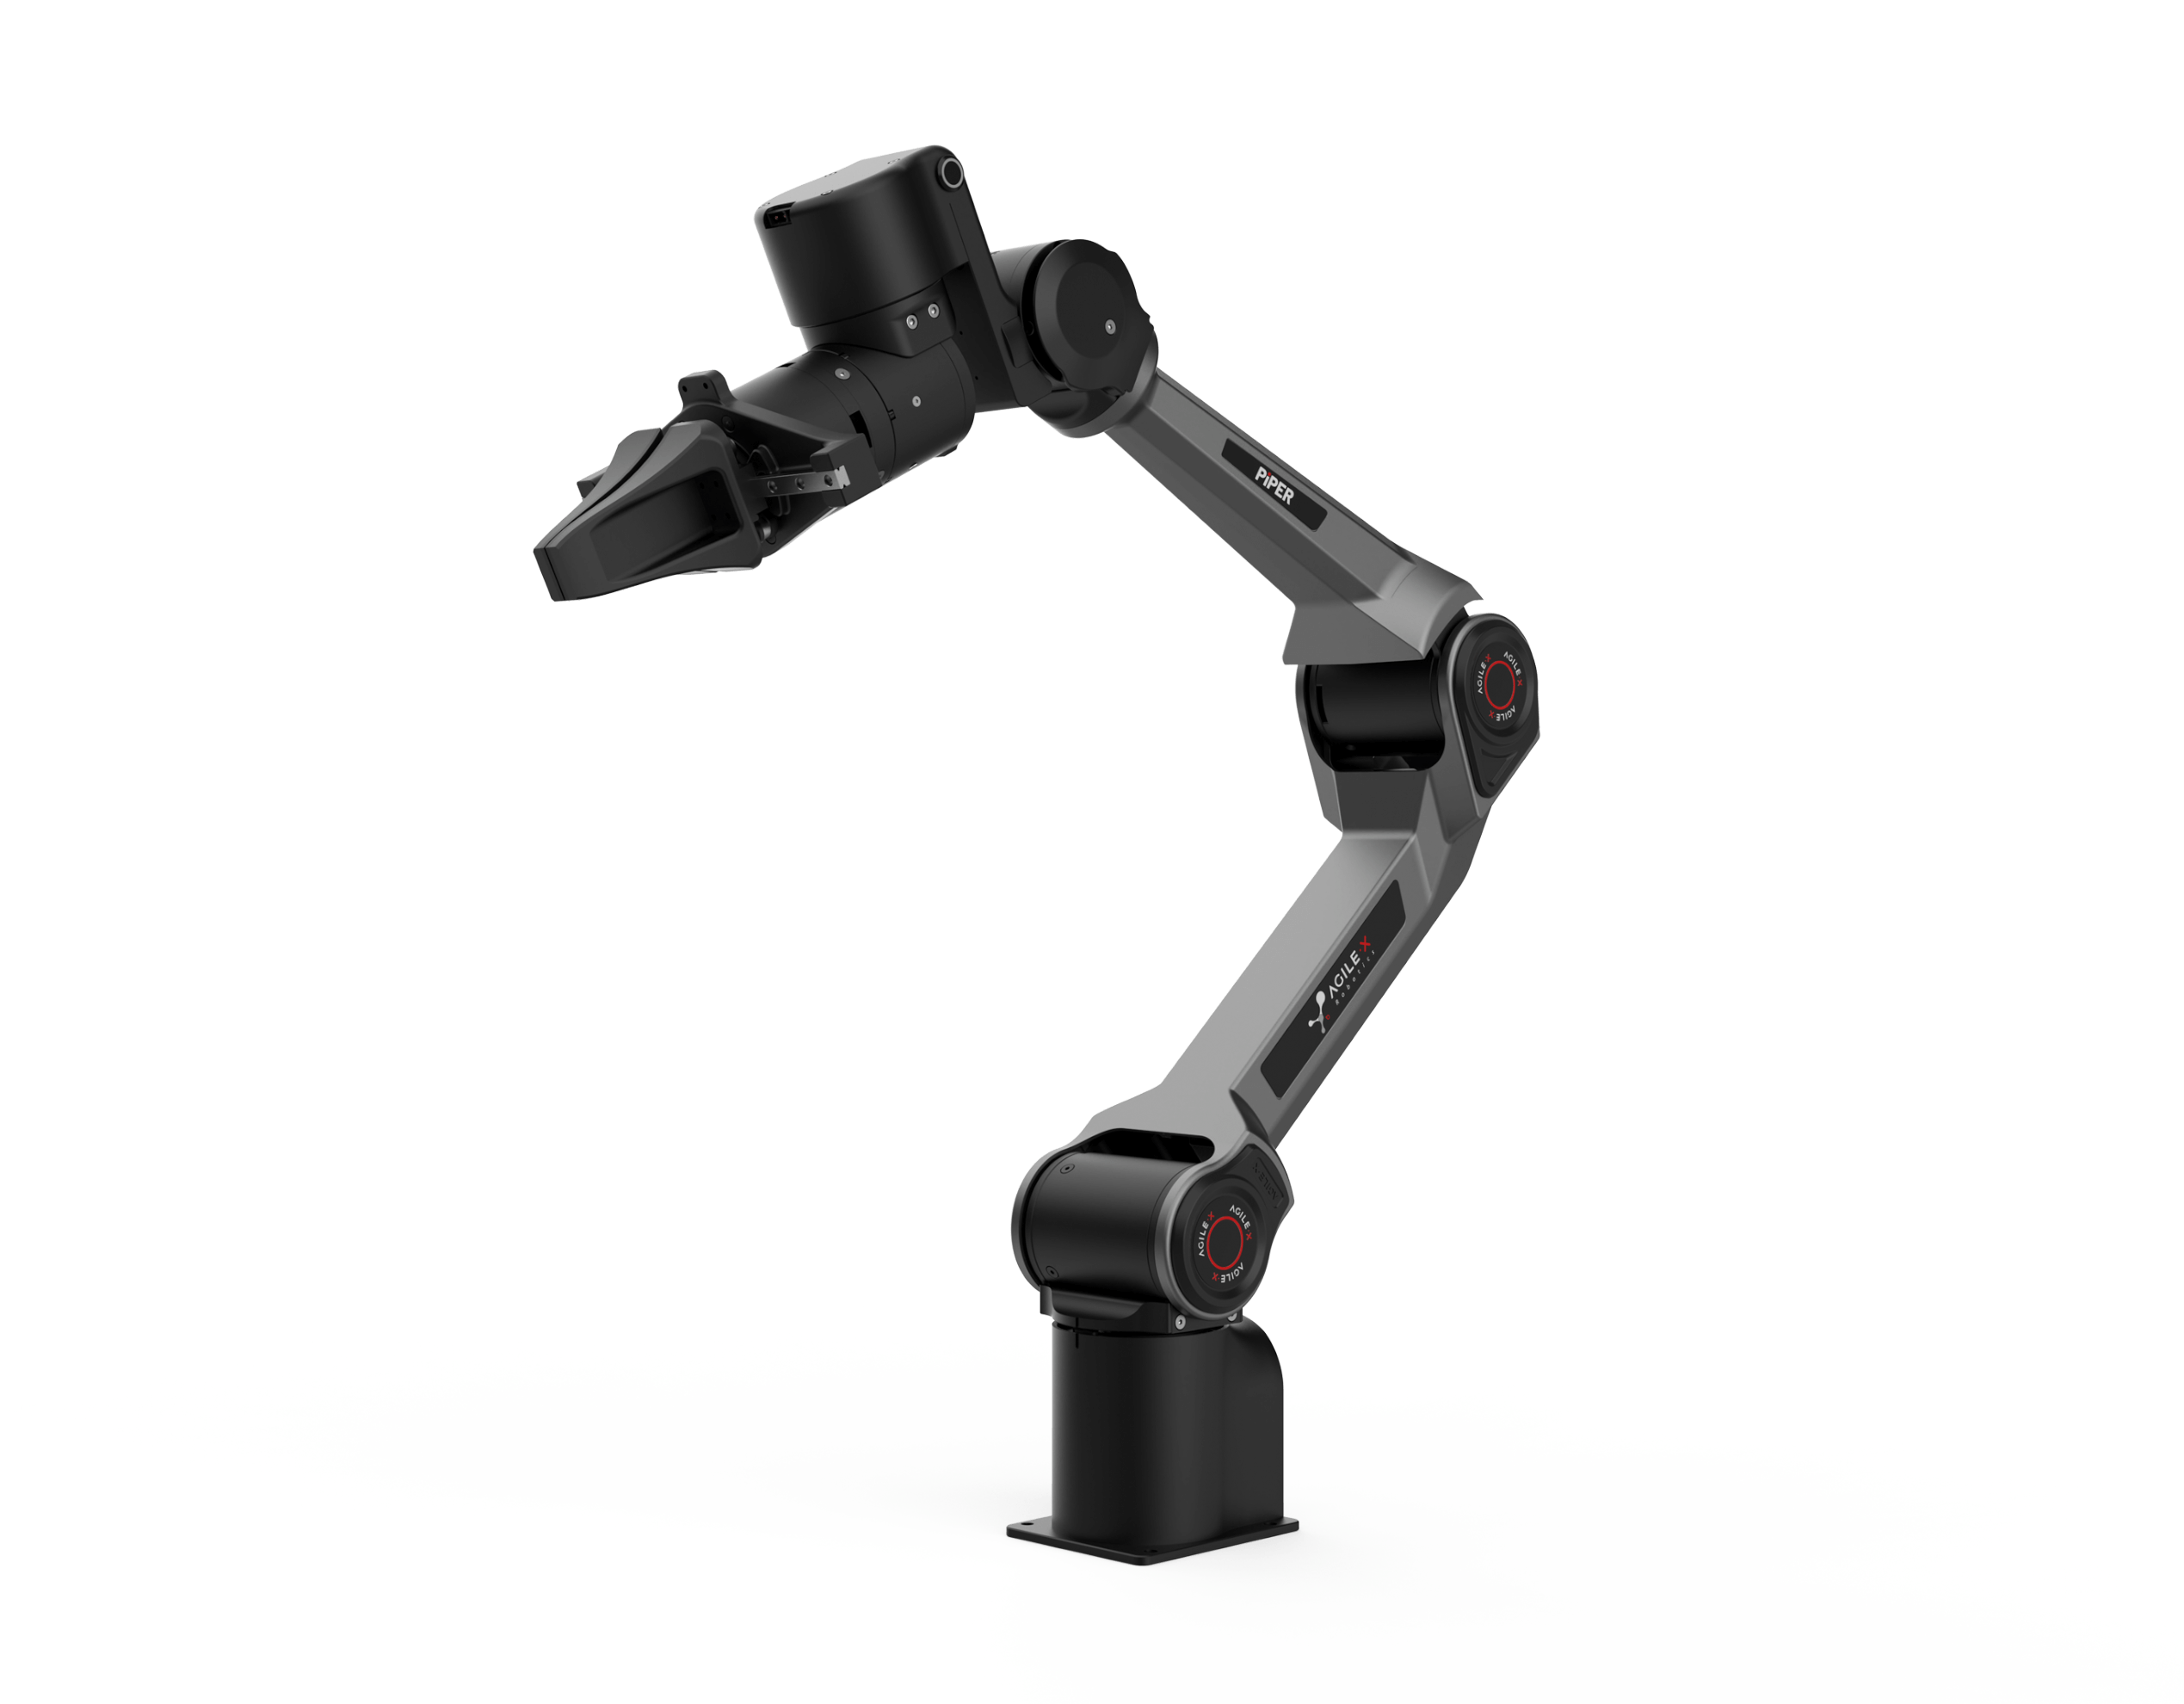
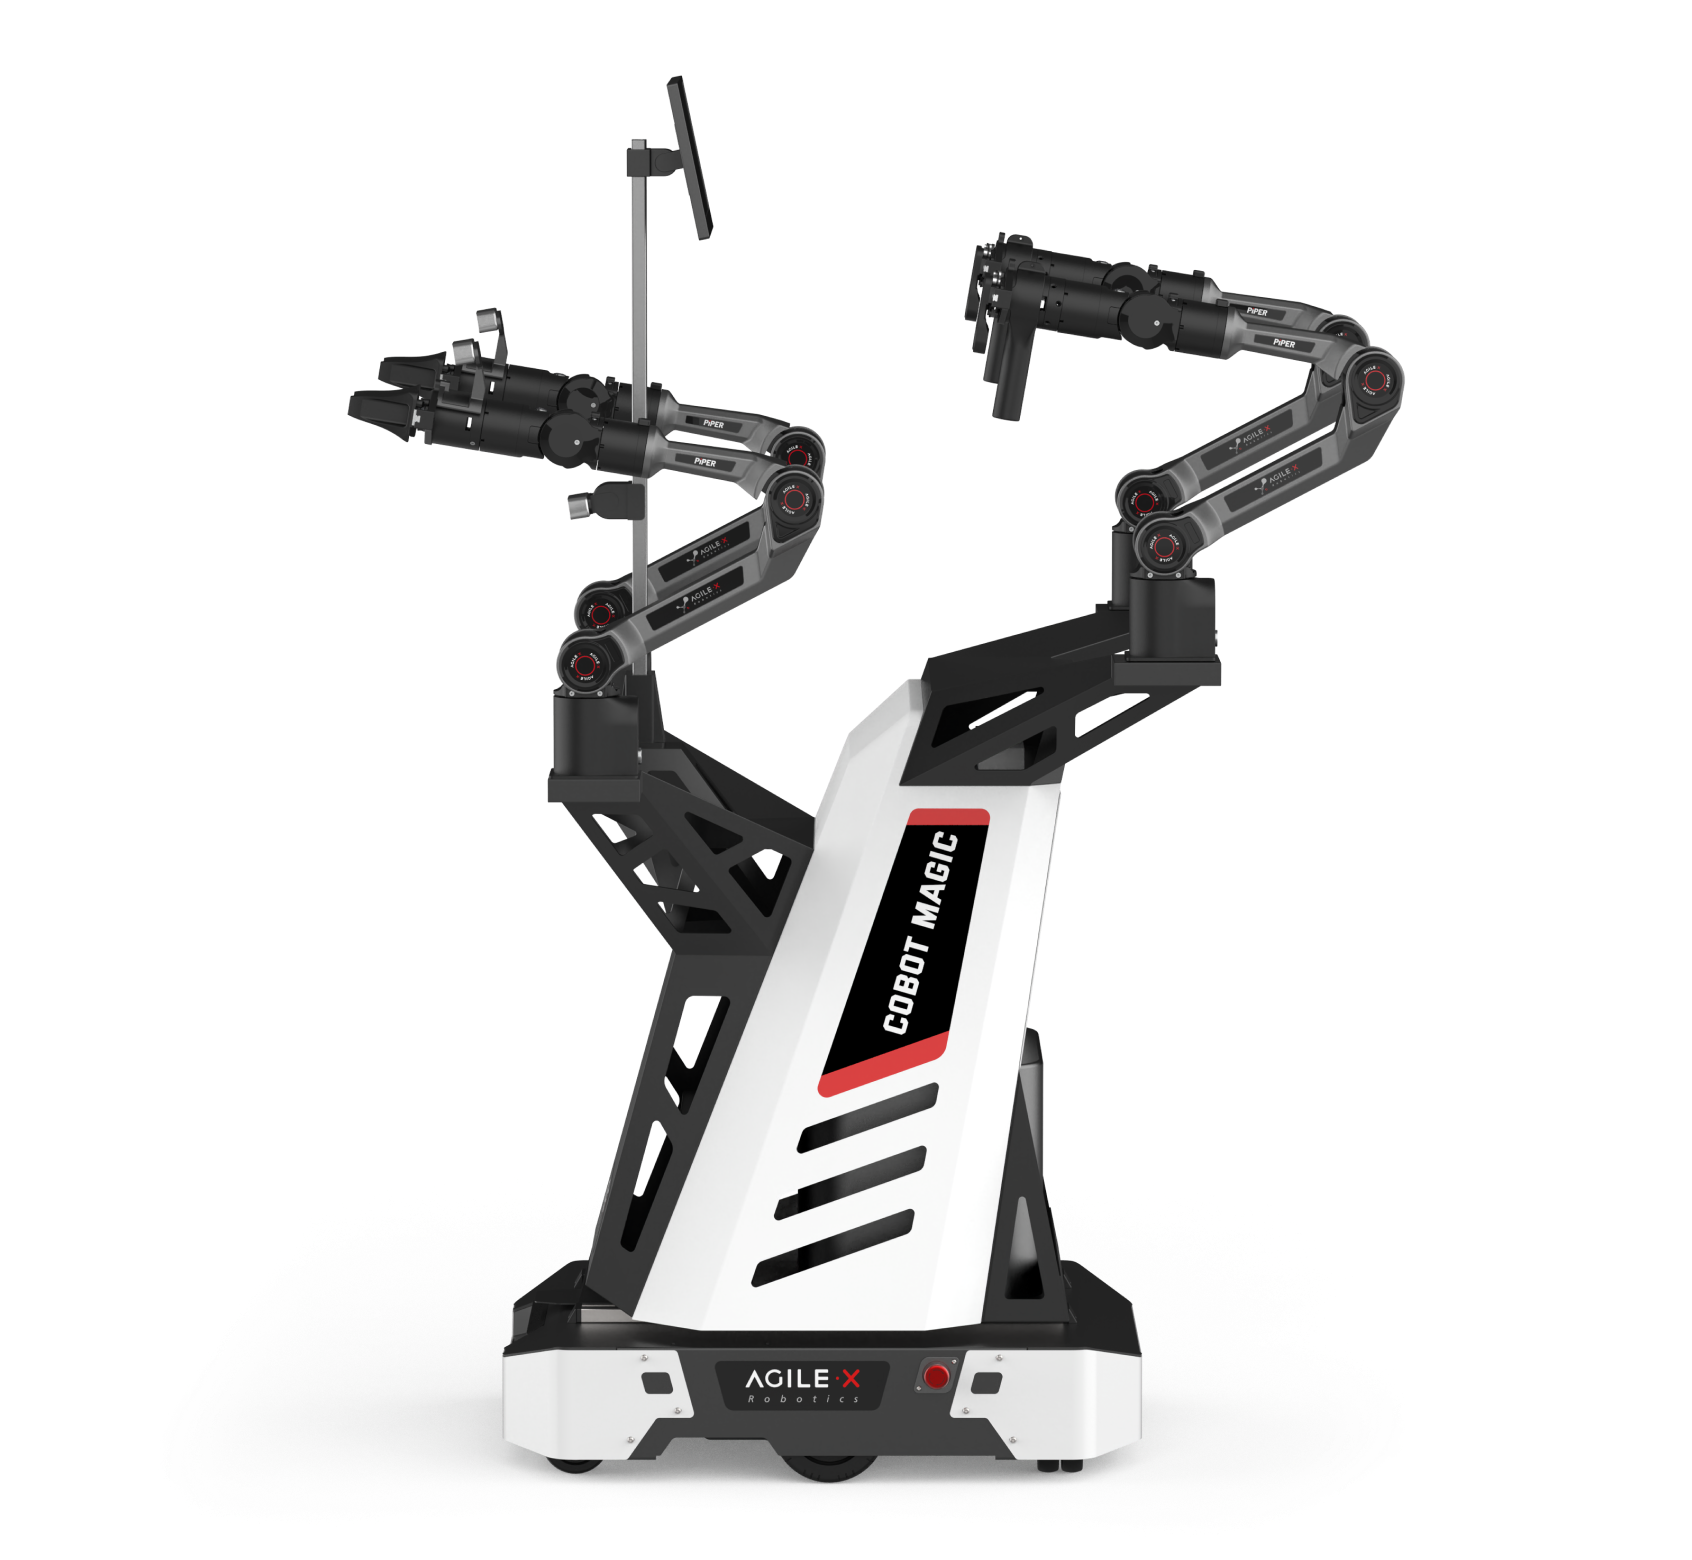
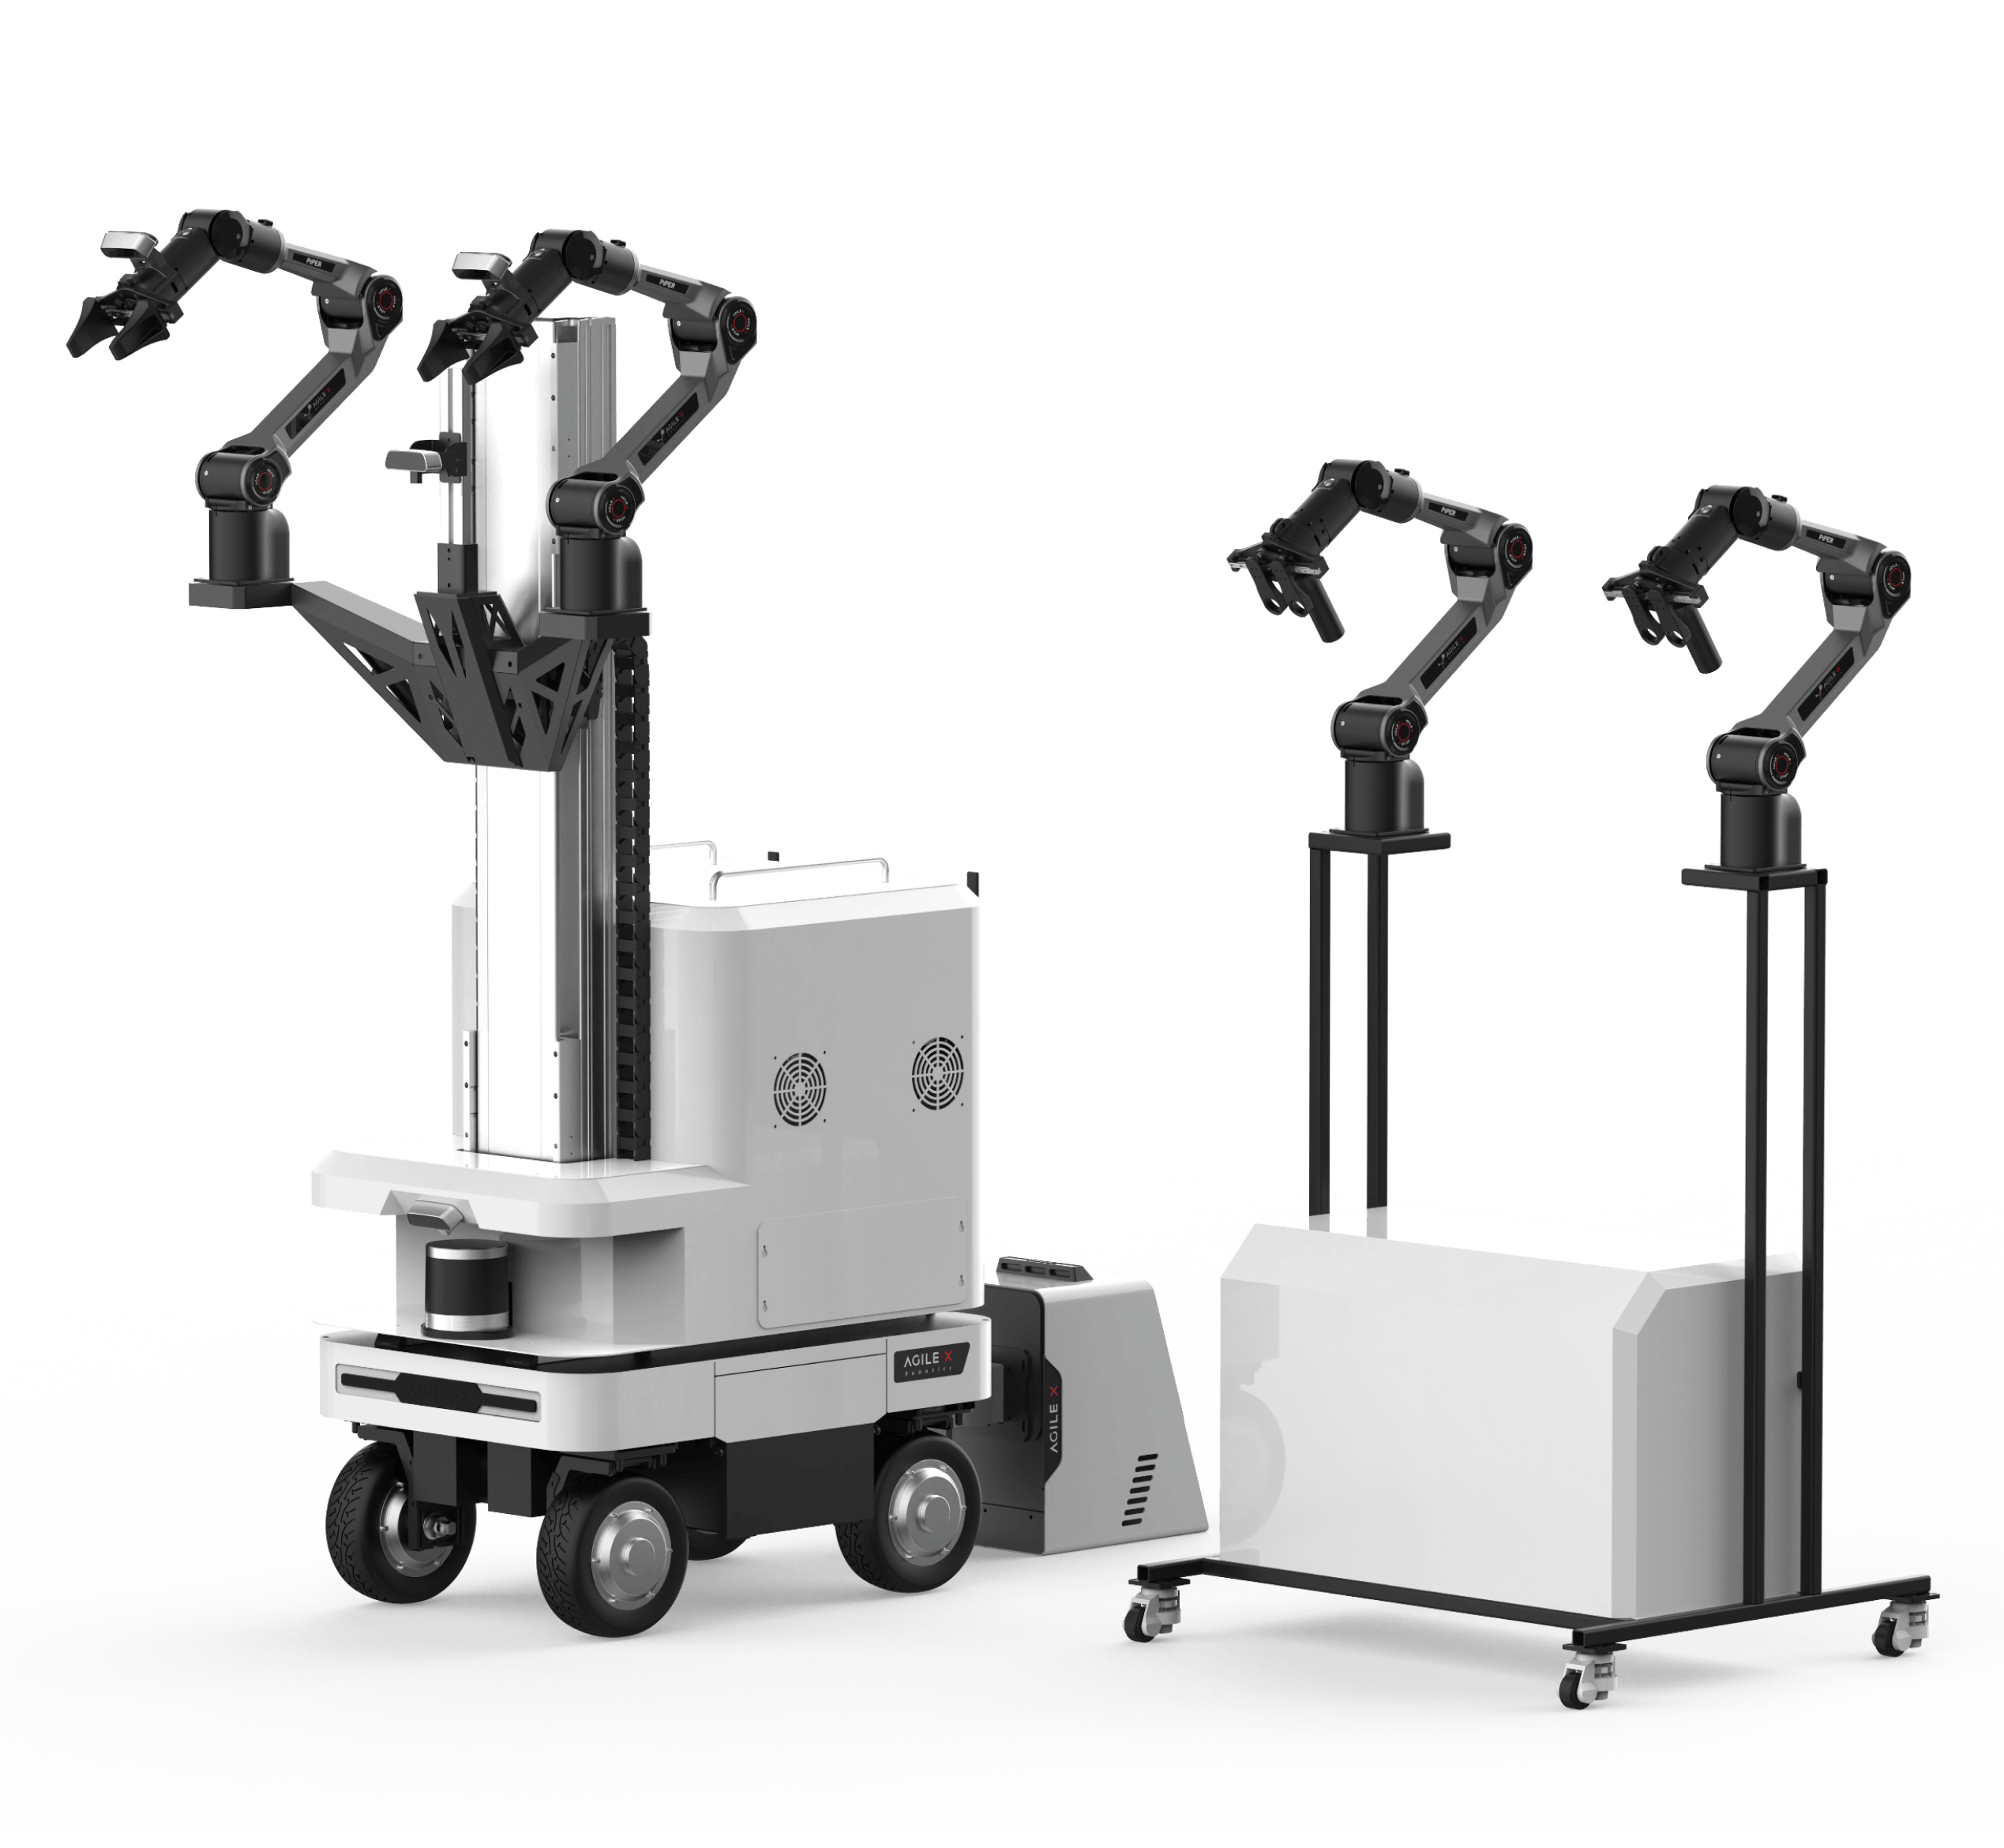
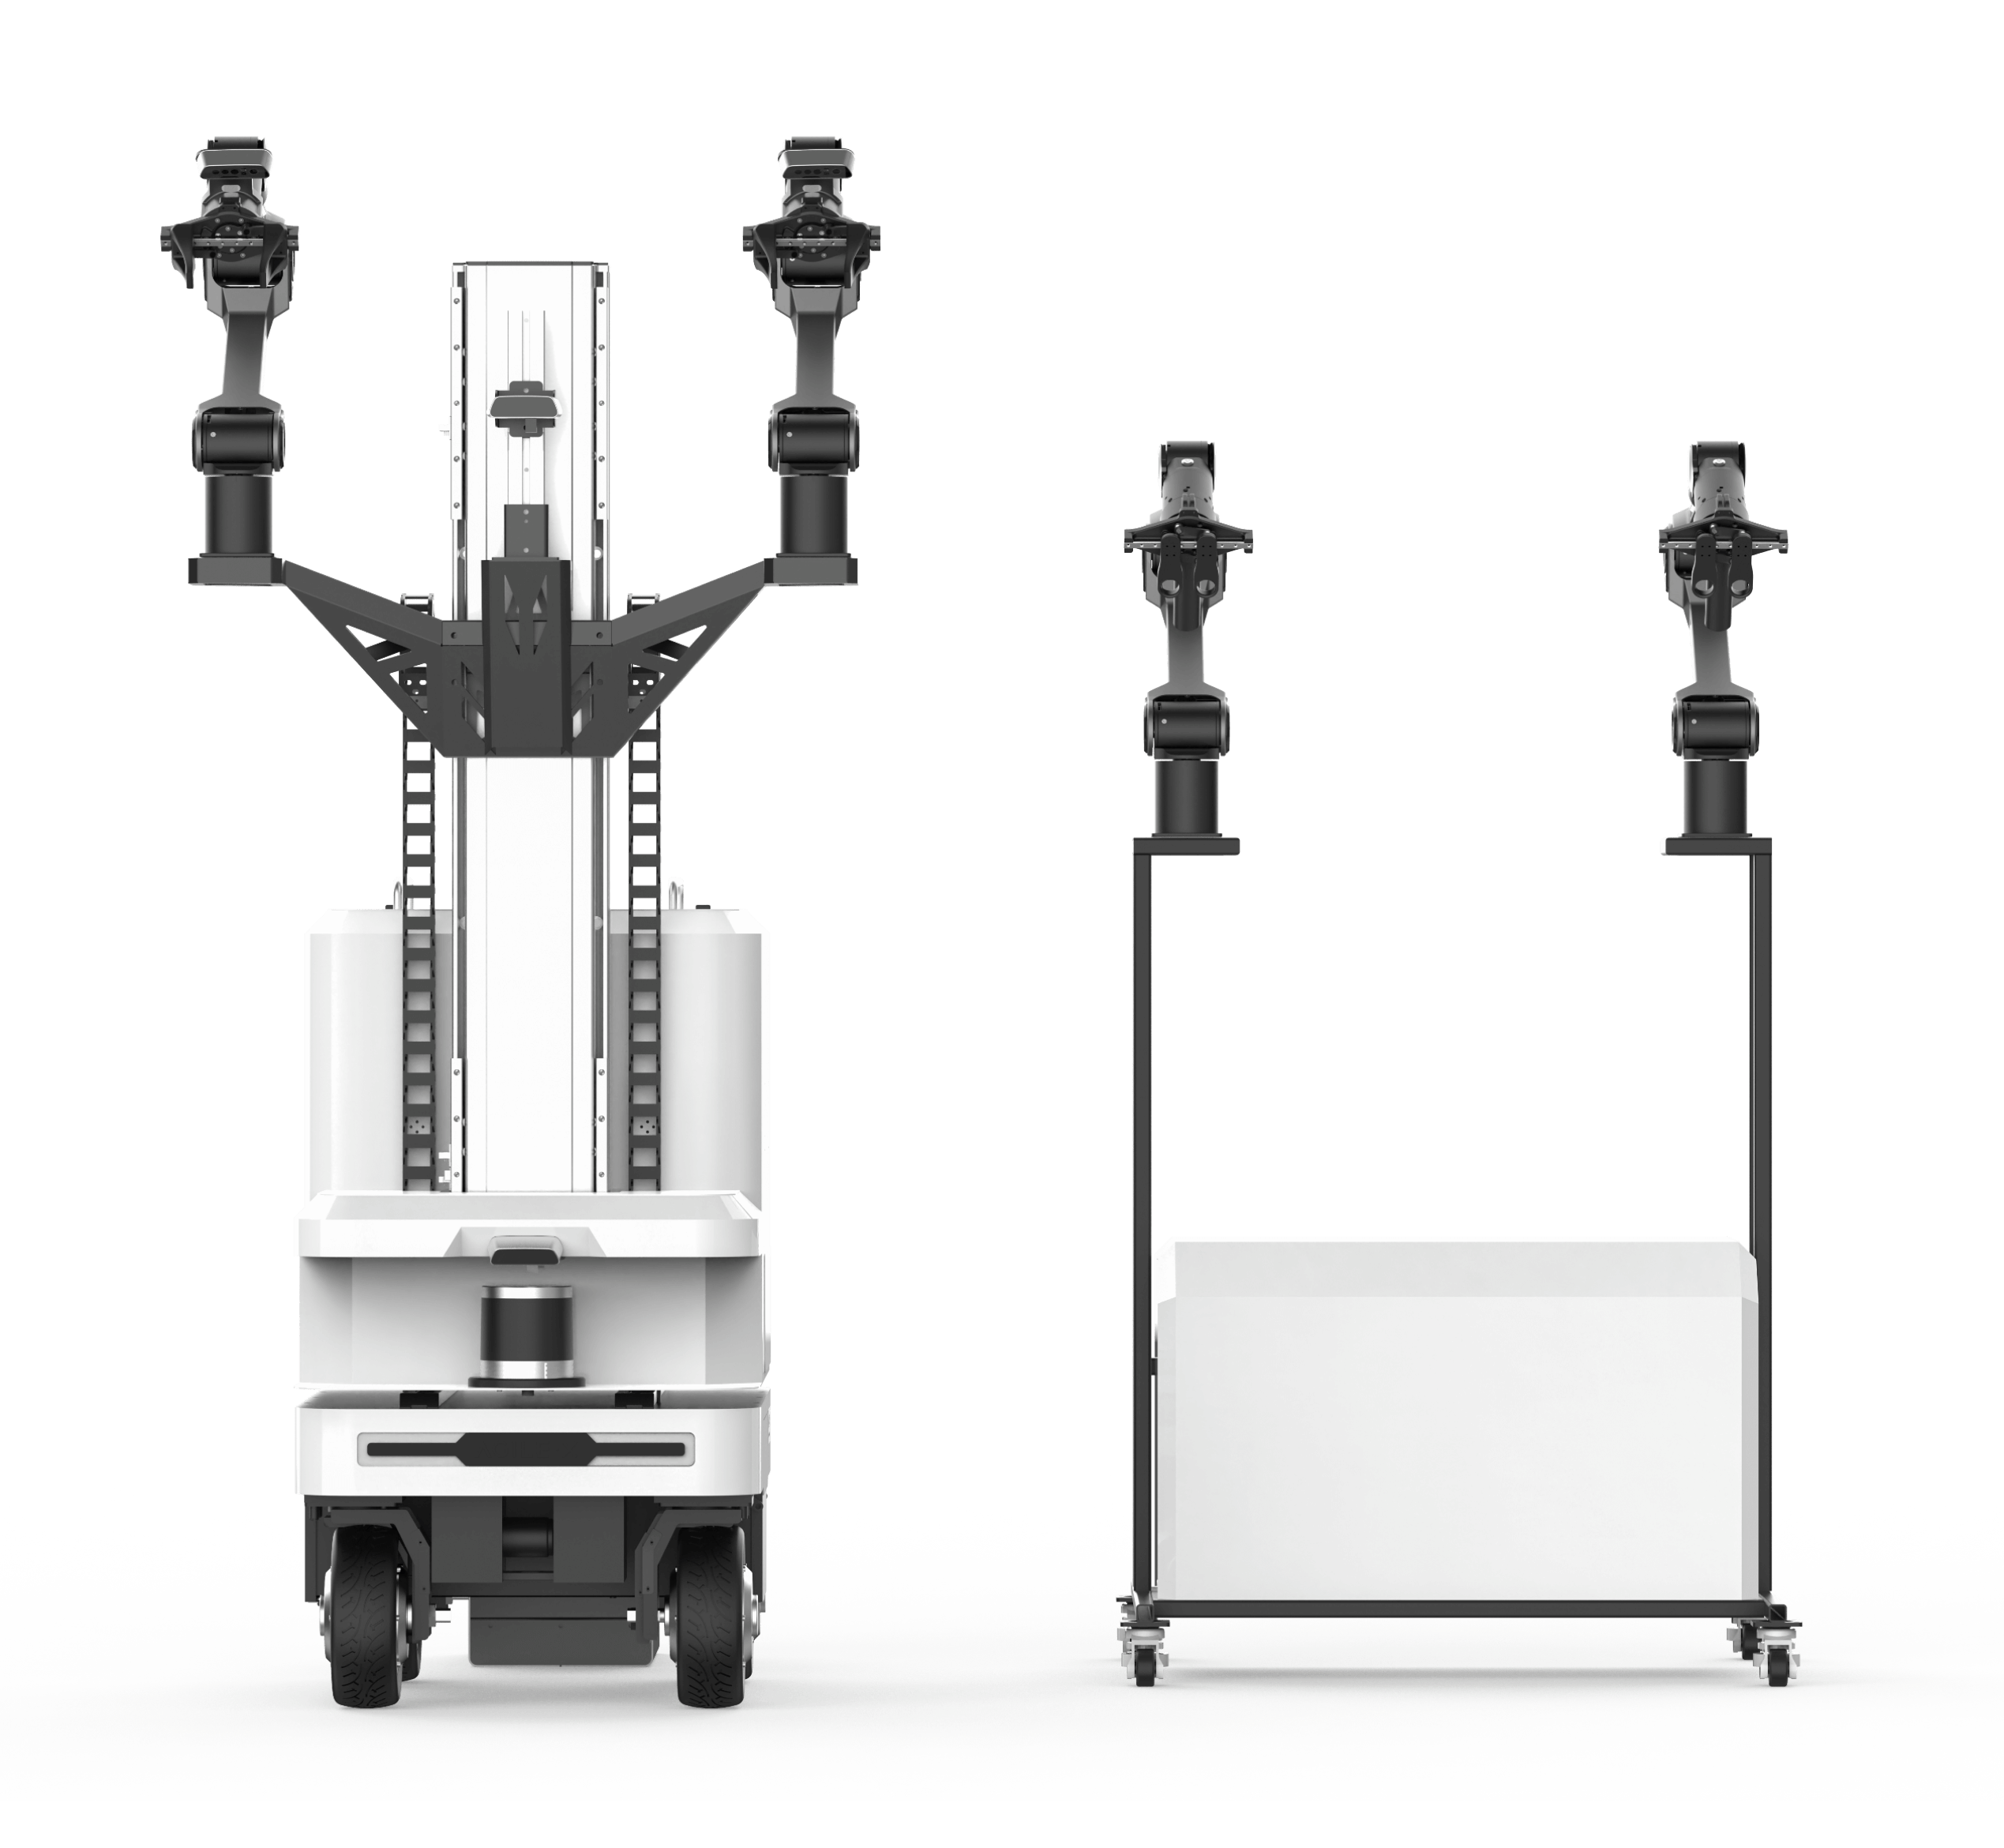
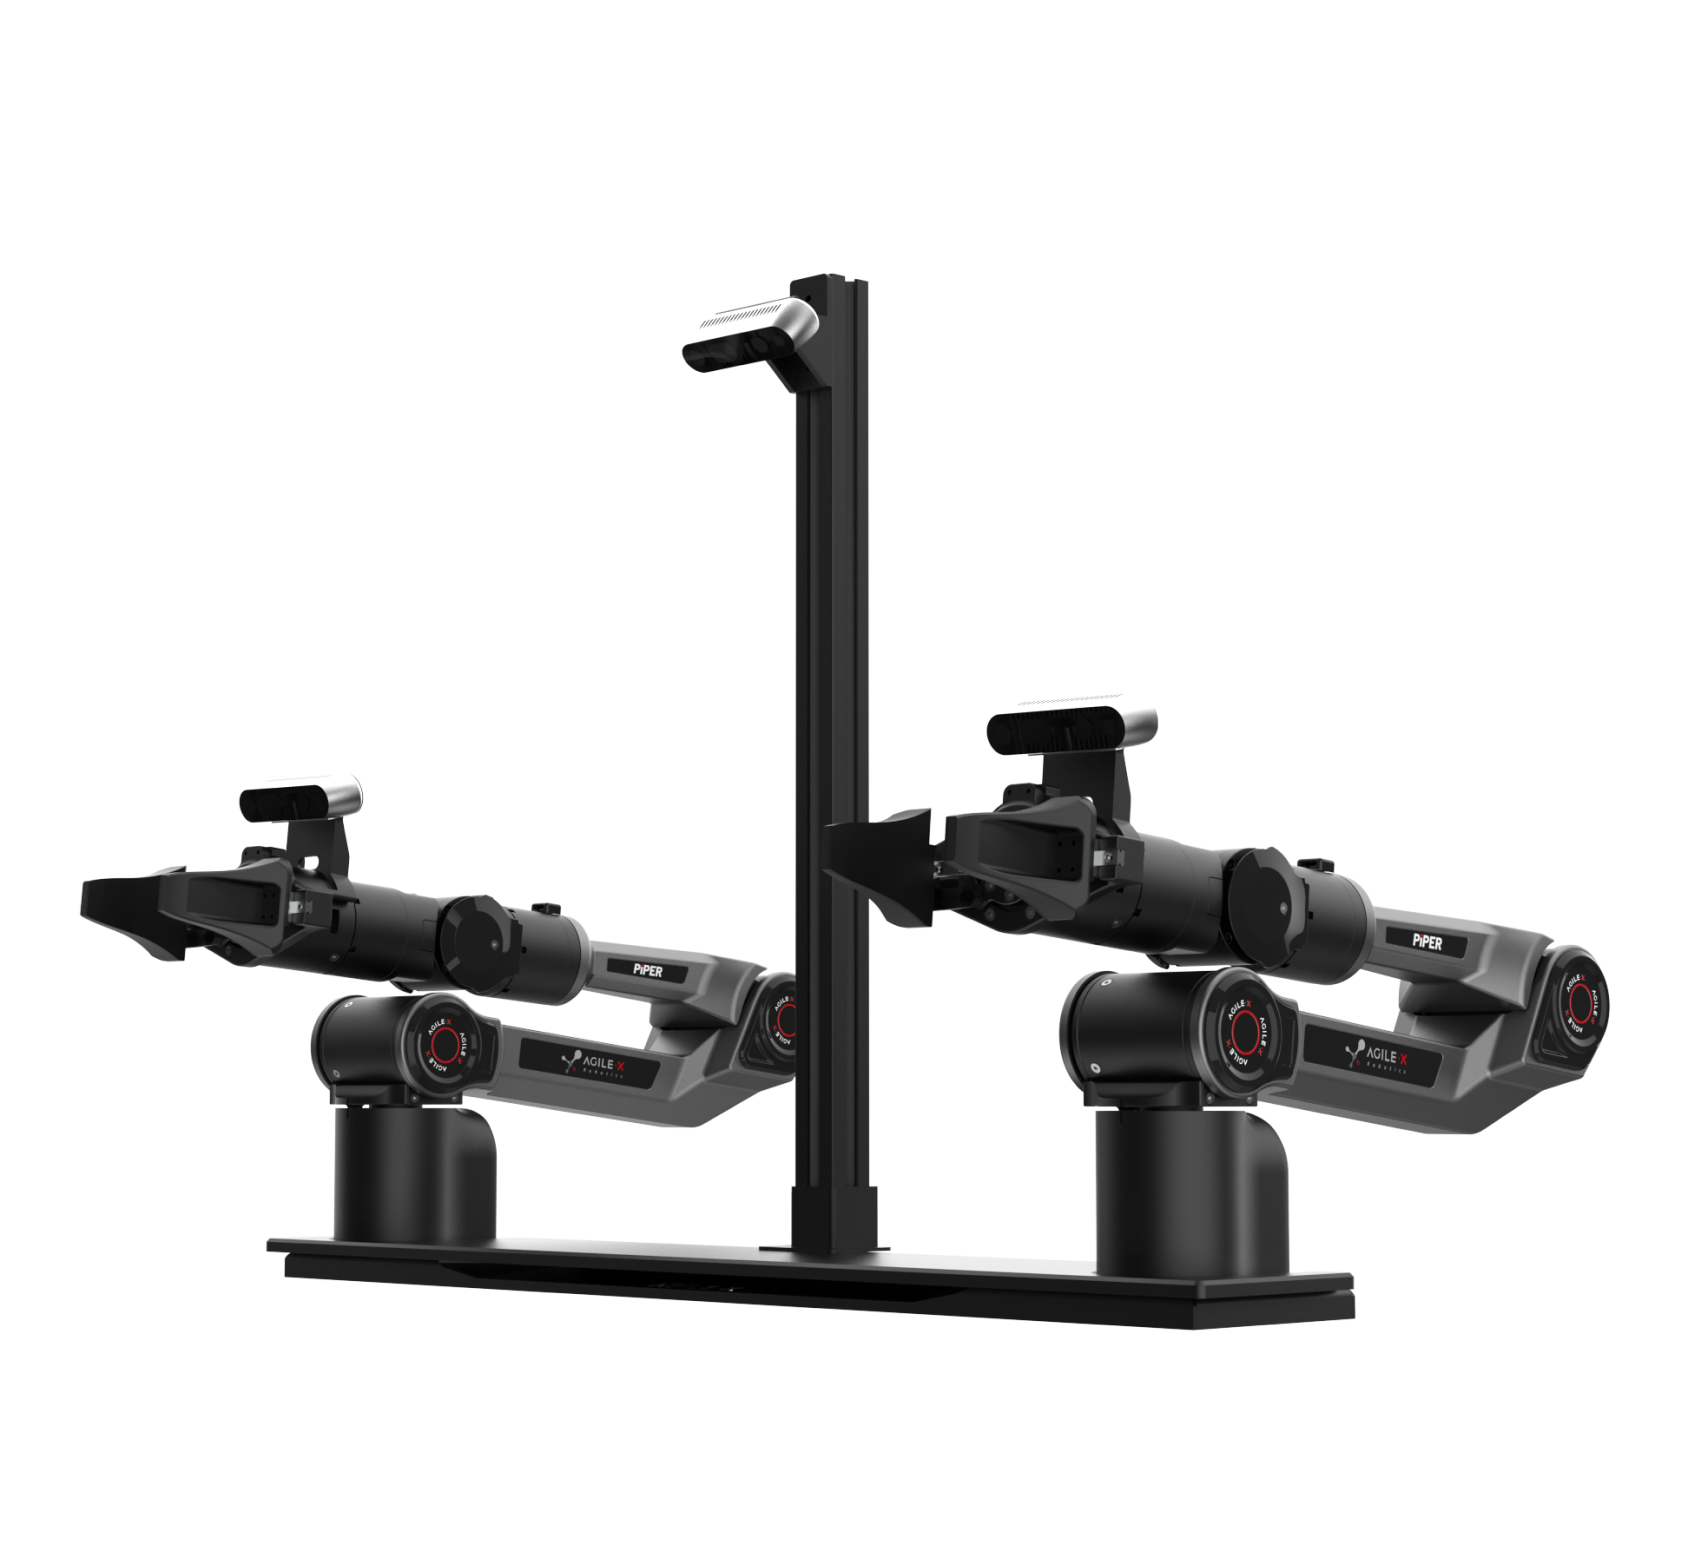
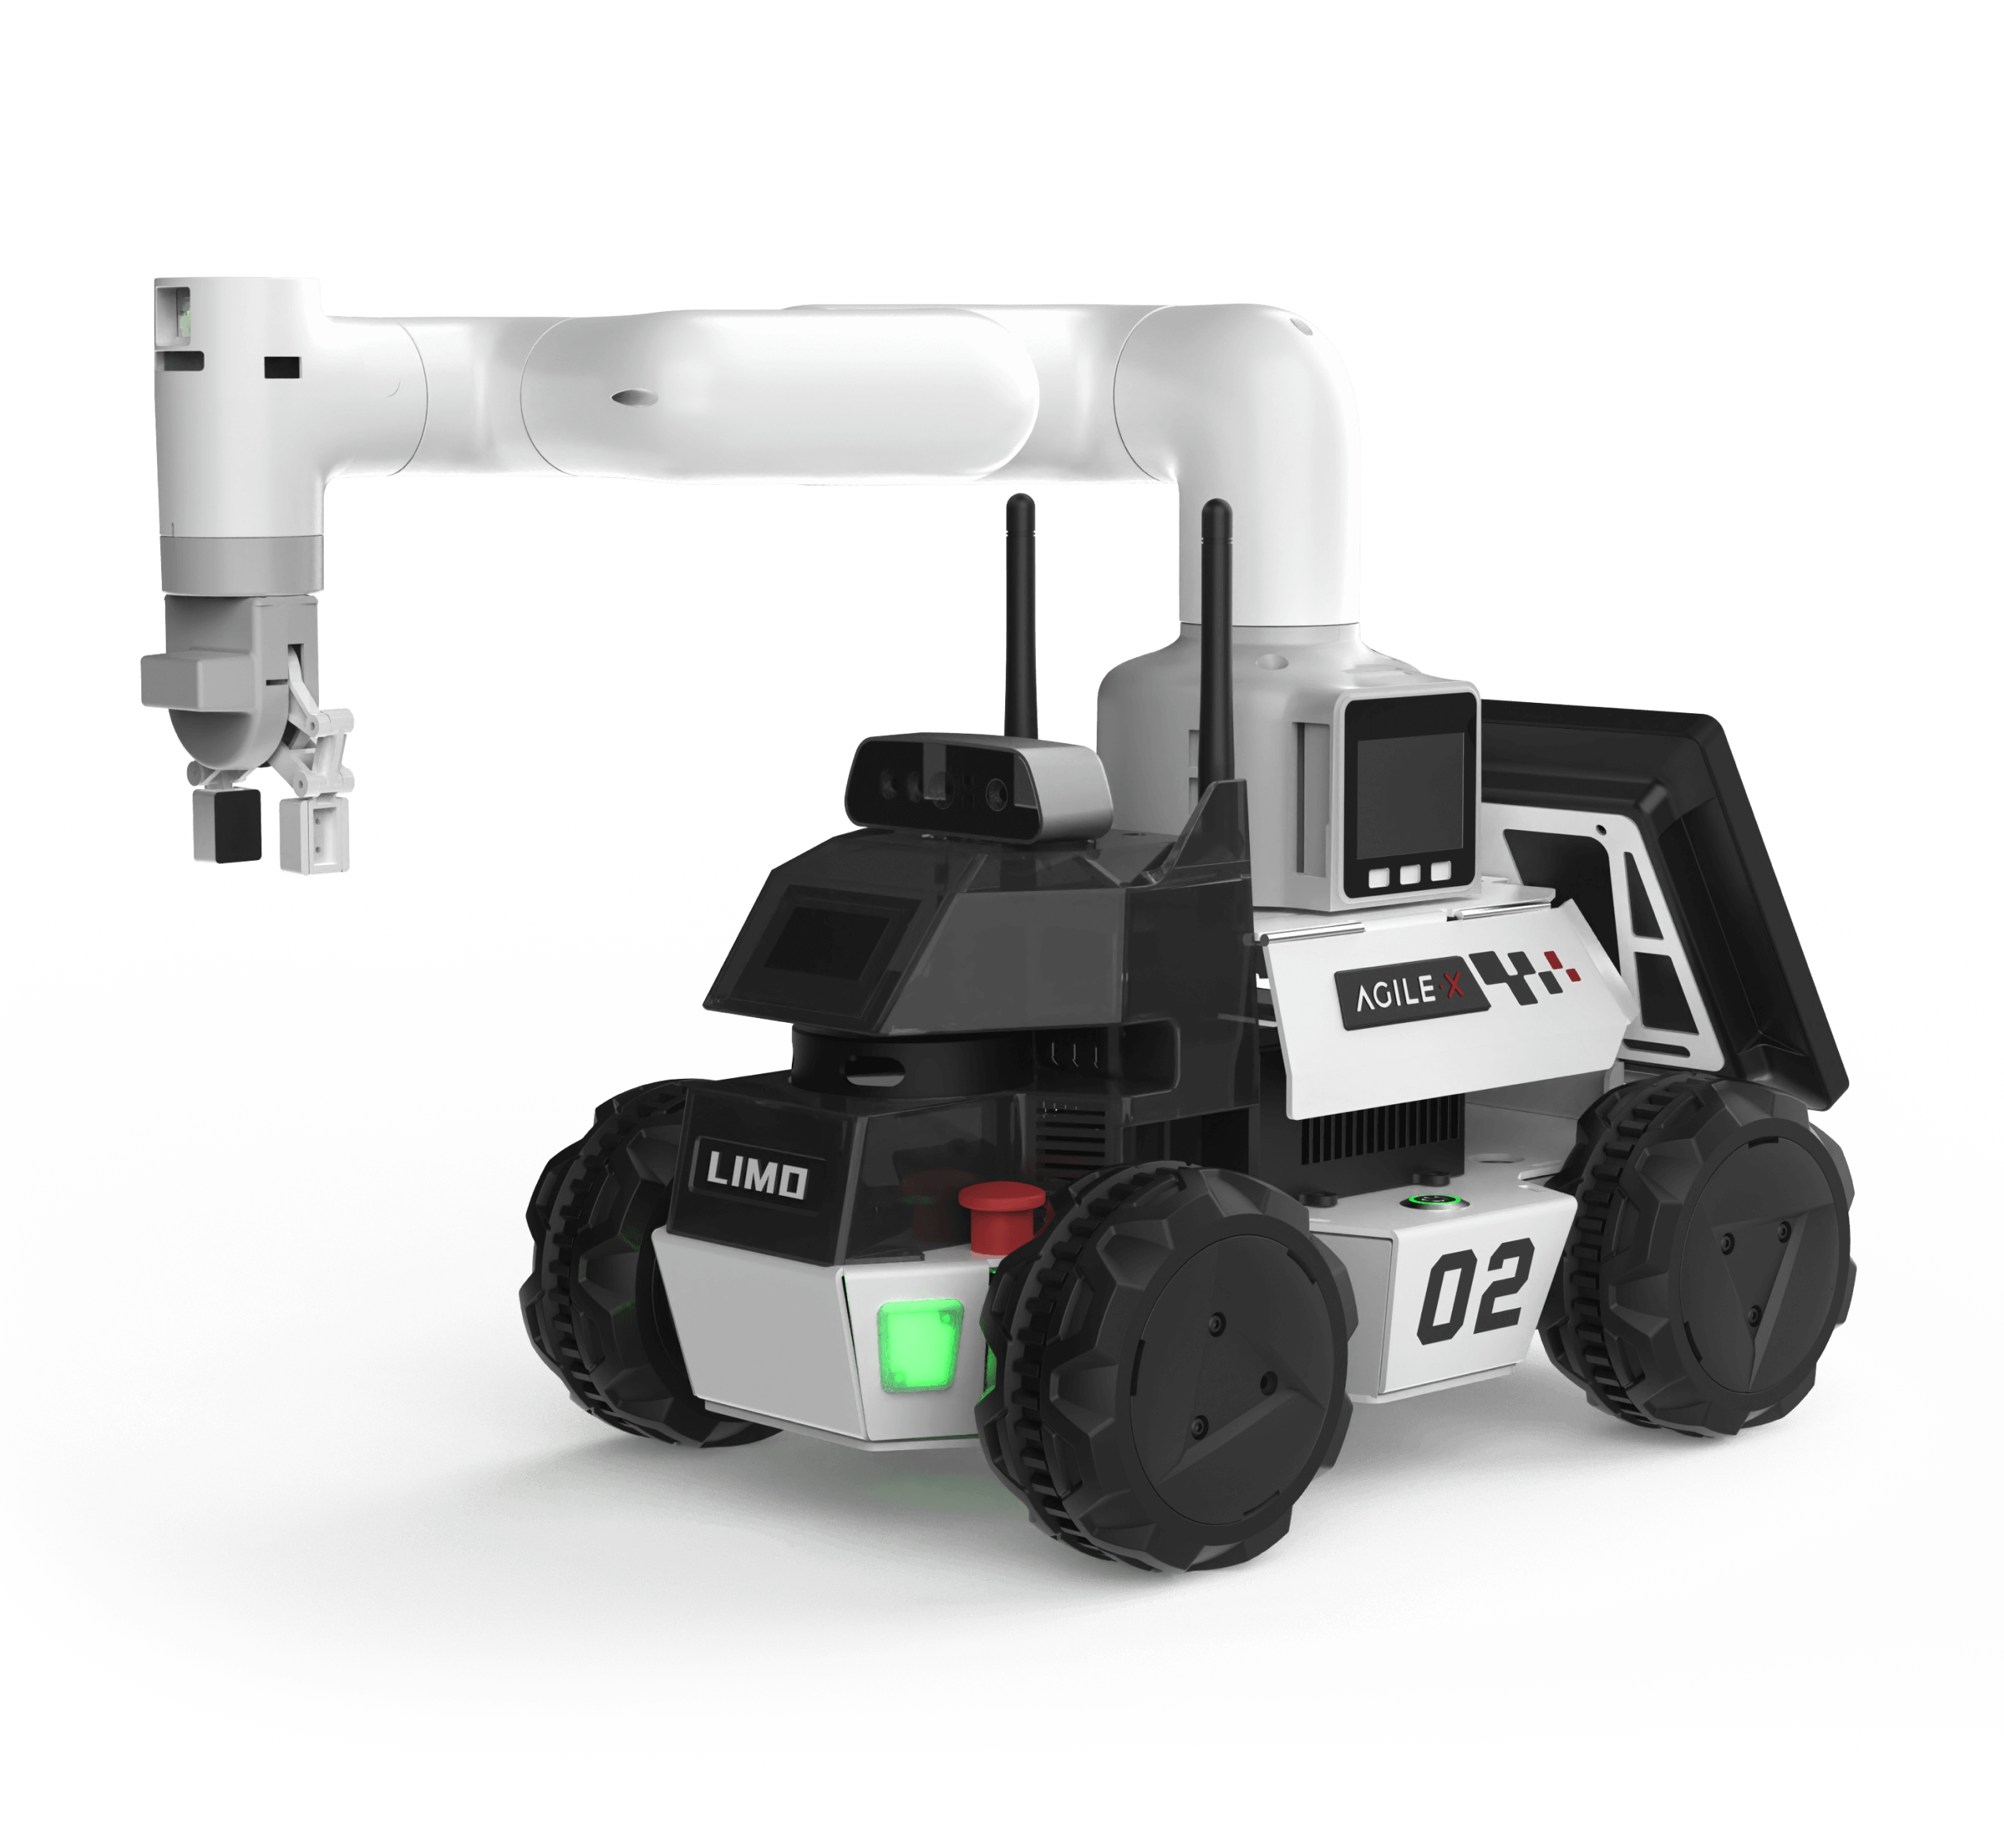
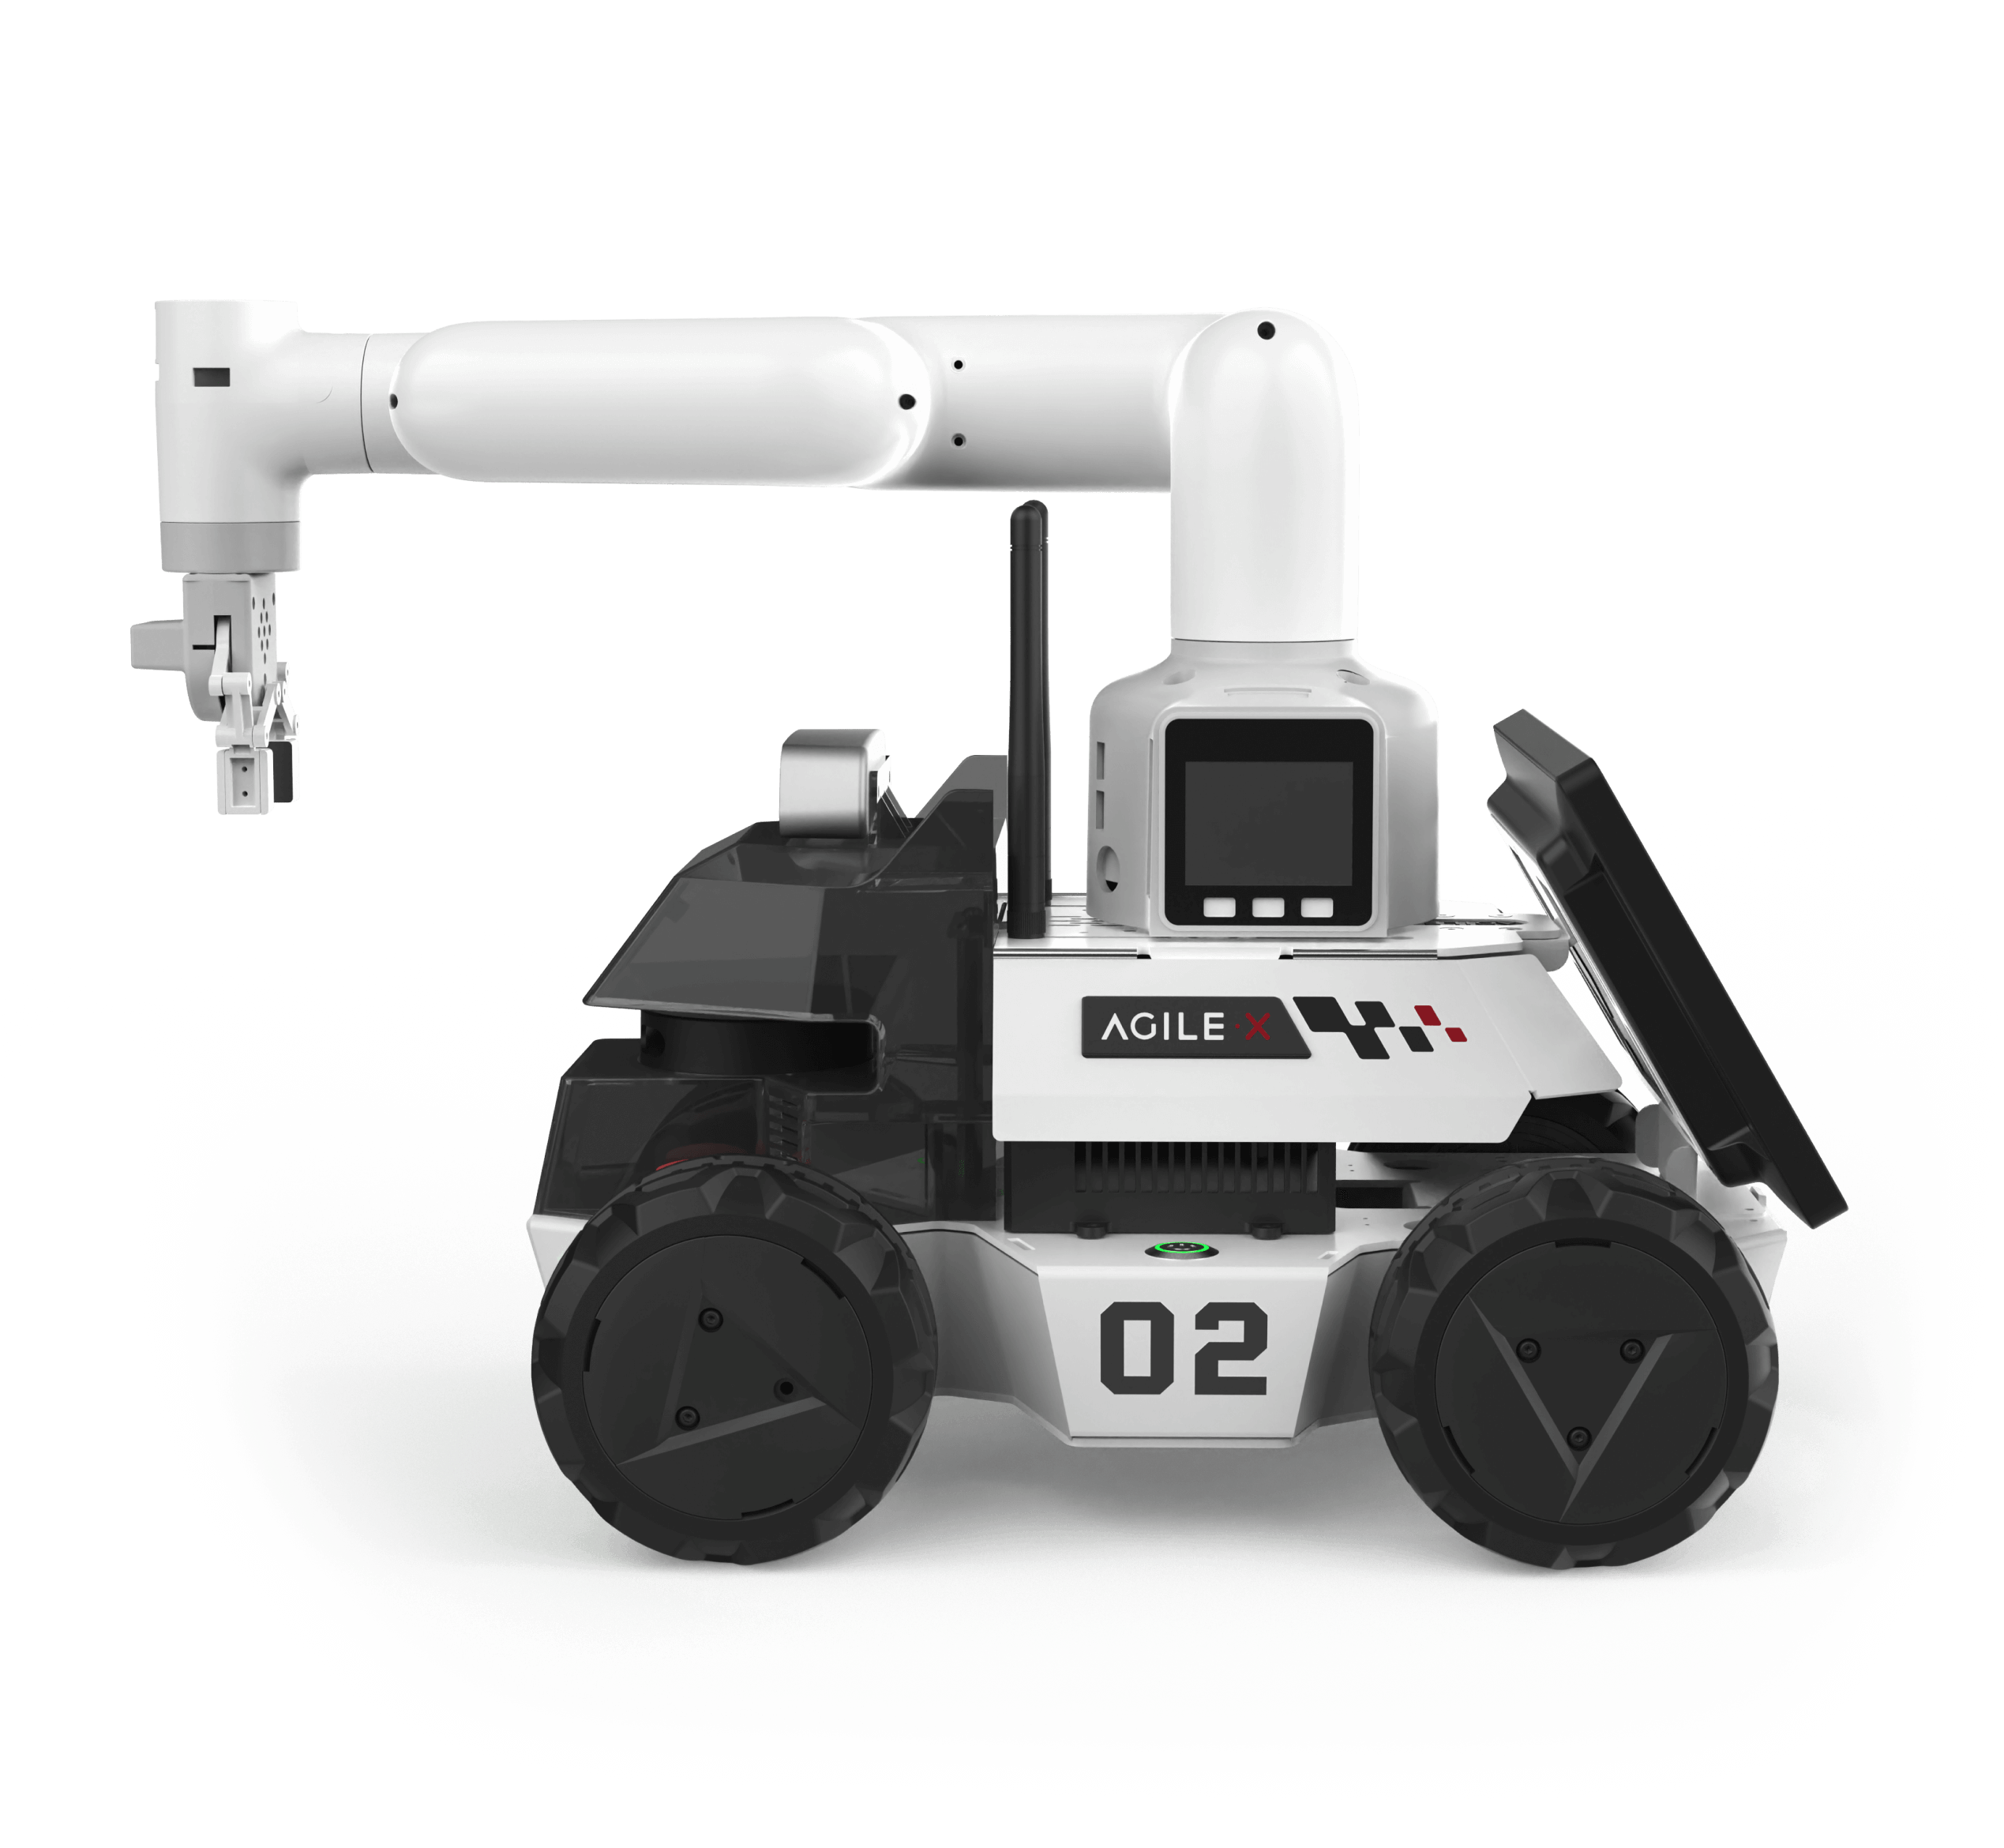
PiPER-X 提供可编程的末端操作能力,搭载深度相机,通过机械臂运动调整观察位置与朝向;CAN 通信、SDK 与 ROS/ROS 2 支持为上层程序提供控制和状态读取入口。
四足机器人负责较大范围的空间移动,机械臂负责抵达现场后的局部位置与姿态调整。上层任务程序将移动、视觉感知和任务执行串联起来。
2. 松灵 PiPER-X 有哪些关键参数与技术特点?
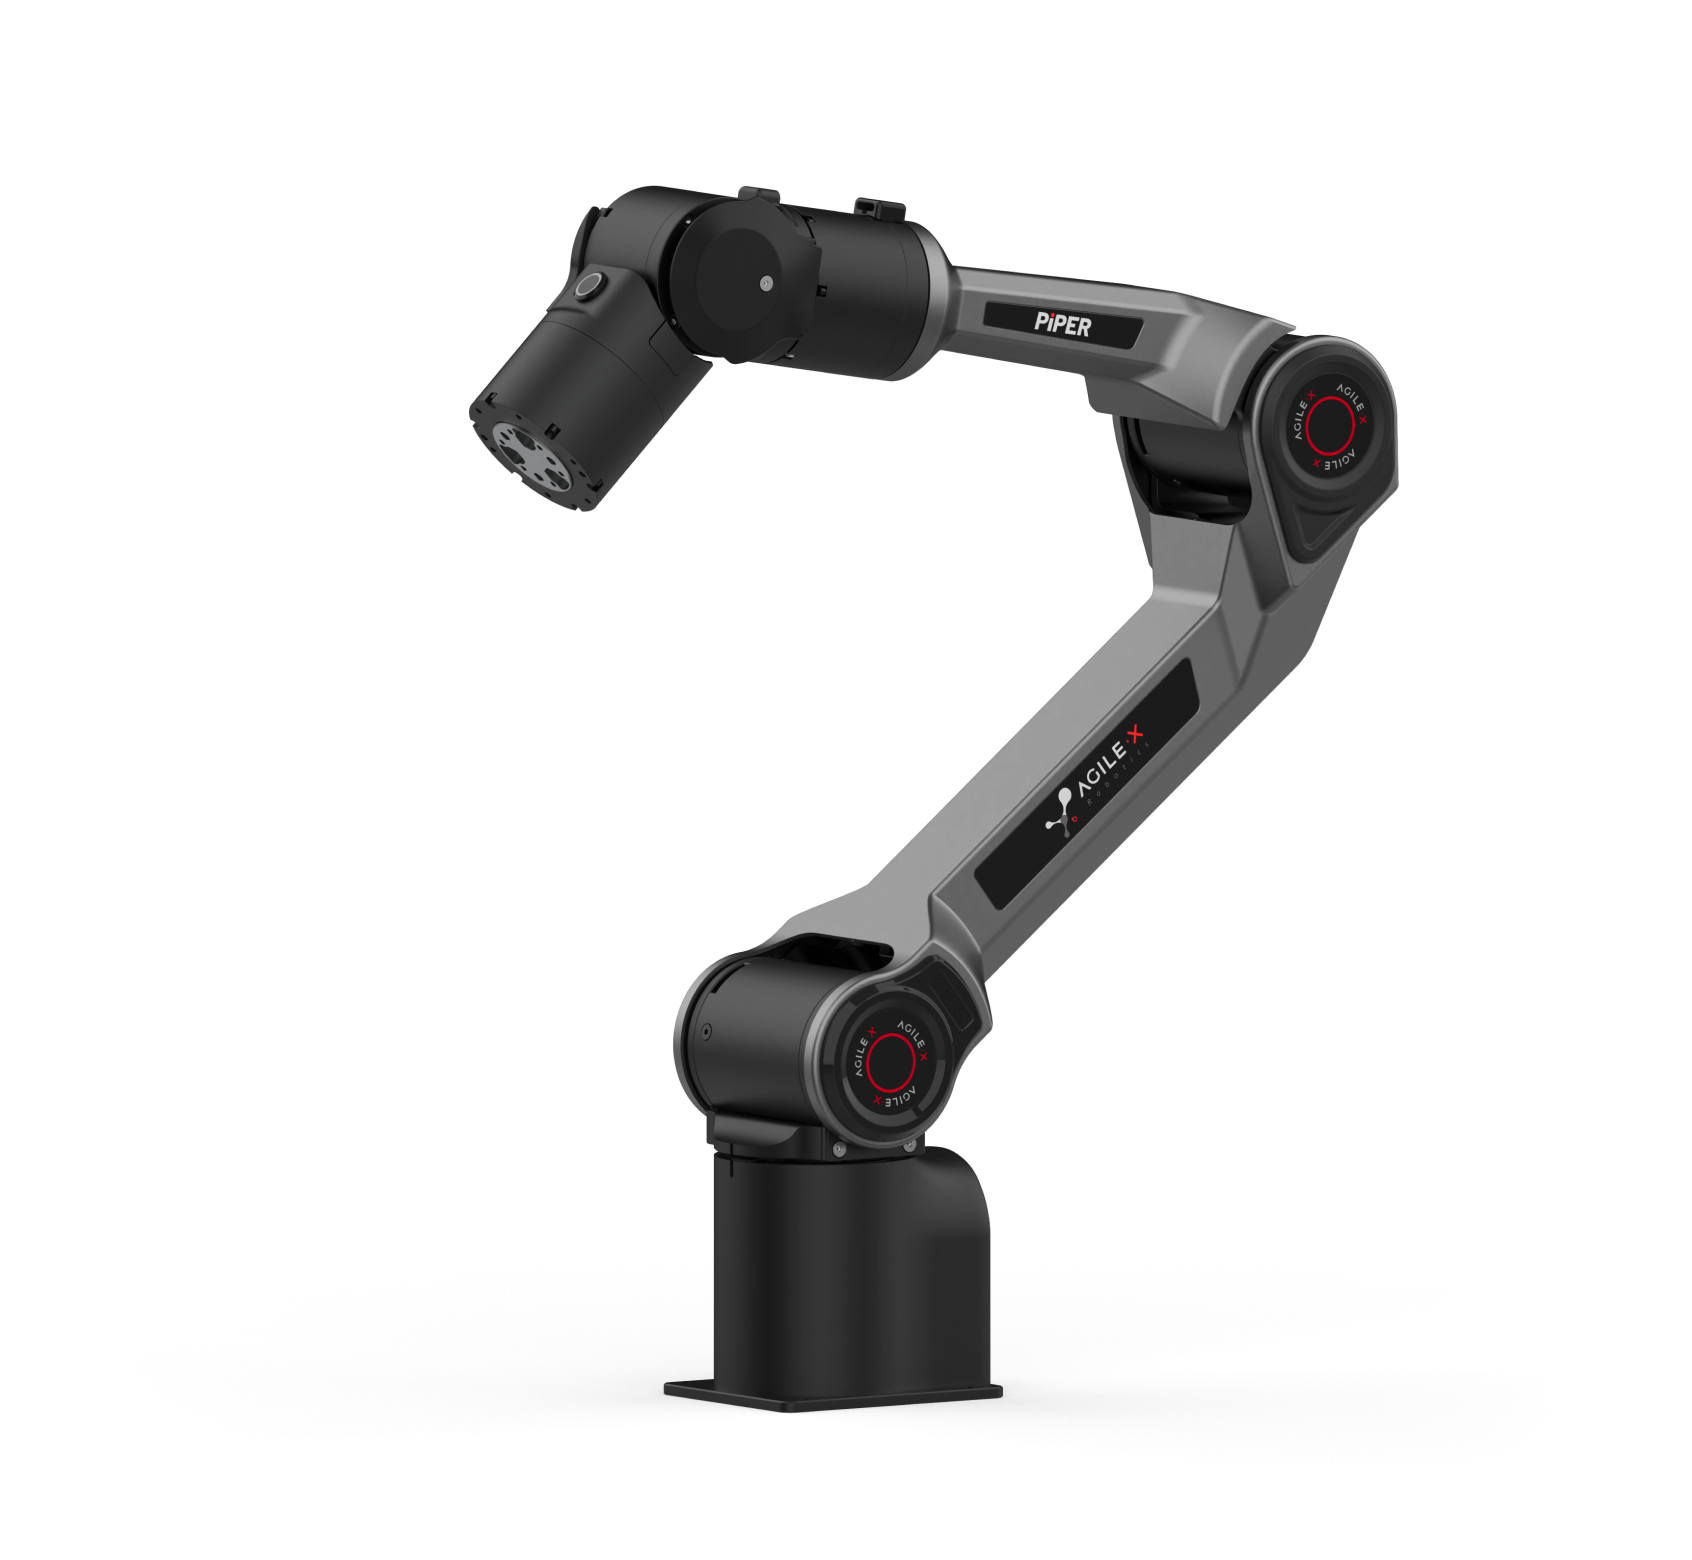
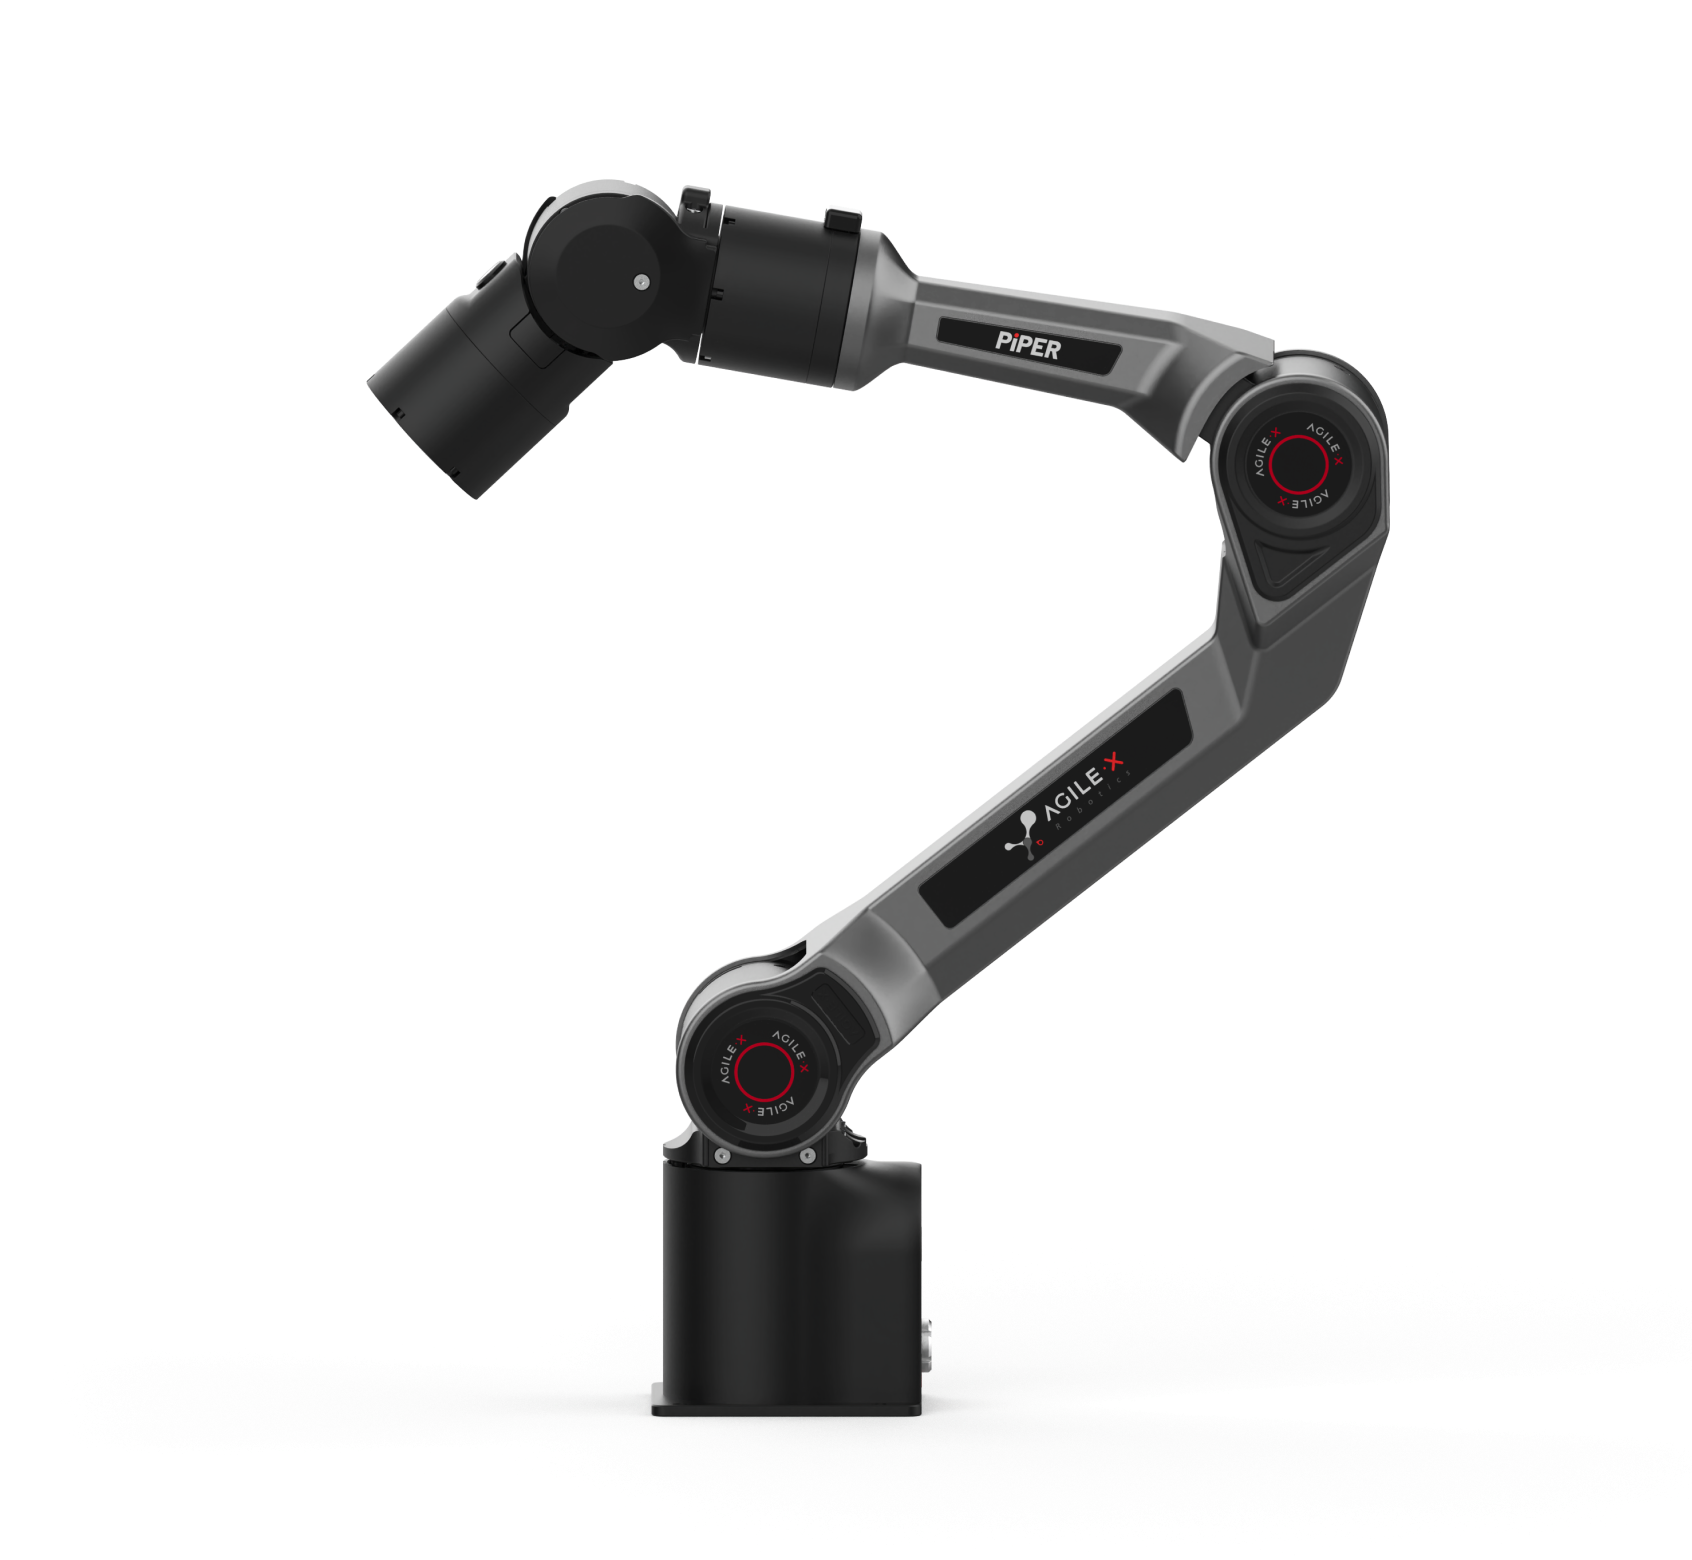
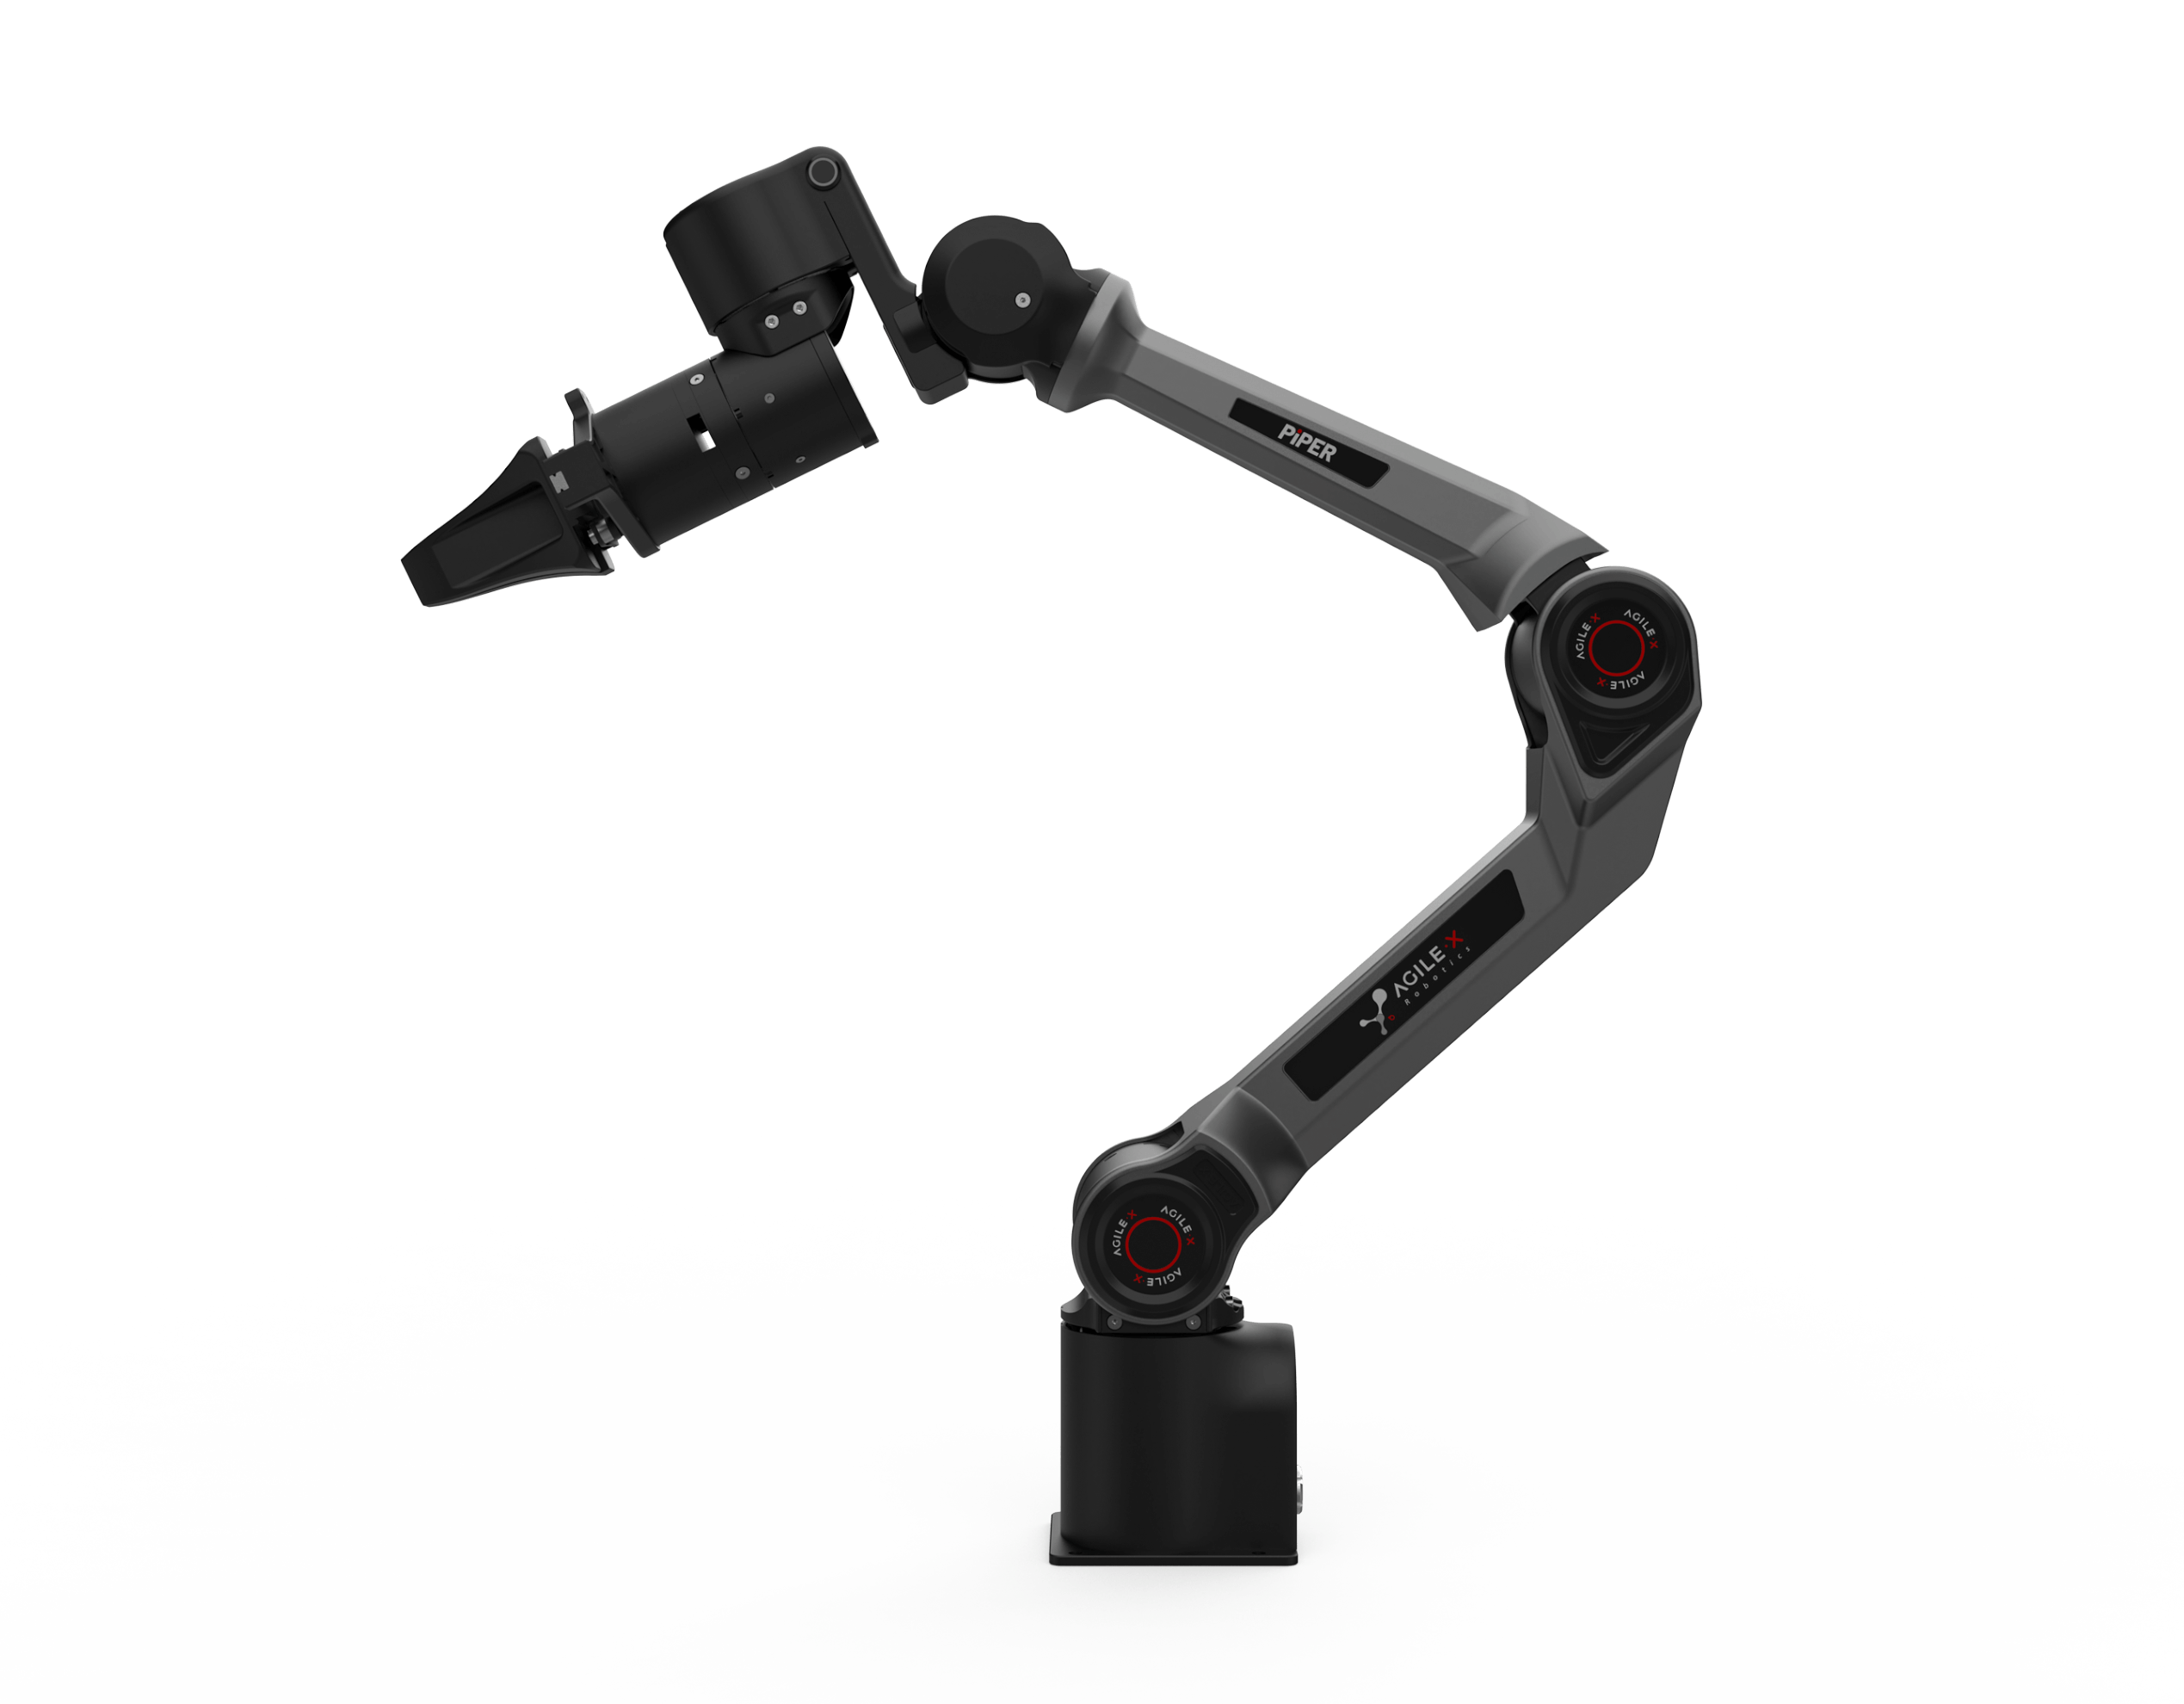
PiPER-X 是六轴轻量化机械臂,可用于机械臂控制、末端操作与机器人系统集成。官网公布的主要参数如下:
- 自由度:6。
- 本体重量:4.5 kg。
- 有效负载:1.5 kg。
- 工作半径:669 mm。
- 重复定位精度:±0.1 mm。
- 供电电压:DC 24V。
- 通信与开发支持:CAN 总线、SDK、ROS/ROS 2。
轻量化本体有助于降低移动平台搭载负担;工作半径与末端球形关节为相机位置及观察姿态调整提供空间。
机械臂重复定位精度不等于整套移动操作系统的最终定位精度。机械安装、底盘姿态、坐标标定与视觉测量等因素均会影响整机表现。
3. 四足机器人如何搭载机械臂?需要完成哪些机械适配?
机械臂安装不只是固定连接,还需综合考虑整机重心、负载分布、工作空间与线束布置。据联合项目资料,学生团队根据铜锤 M1 背部平台设计铝合金转接板,并完成安装位置选择、重心校核与配重调整。
安装结构设计:根据上装平台确定机械臂安装基准与转接结构,检查连接可靠性。
重心与负载分析:机械臂安装及展开会改变质量分布,需要结合底盘承载条件进行校核。
运动空间检查:行进时机械臂收拢;执行任务时确保末端可达,并避免与机身及腿部运动空间干涉。
线束与设备布置:为相机、电源与通信线束预留运动余量,避免越障时发生拉扯或缠绕。
4. PiPER-X 如何与铜锤 M1 完成供电和 CAN 通信适配?
据联合项目资料,本项目通过铜锤 M1 的 24V 扩展接口为 PiPER-X 供电,采用 USB 转 CAN 模块建立机械臂通信链路:
铜锤 M1 机载计算模块 → Type-C 接口 → USB 转 CAN 模块 → CAN 总线 → PiPER-X。
软件侧基于松灵 SDK 与 ROS 接口适配,使上层程序能够发送控制指令,并读取关节位置、使能状态等反馈。
实际集成应依次核对供电电压、功耗、接口输出能力、线束及保护措施;确认 CAN 连接与指令反馈;完成基础动作测试;最后接入视觉与任务调度。
上述接线对应本次项目,不代表所有移动平台均可直接采用相同配置。具体接口以硬件版本、产品文档及技术适配要求为准。
5. 四足机器人搭载机械臂后,如何实现自主任务协同?
硬件适配后,需要建立统一任务调度逻辑。铜锤 M1 执行底盘运动,PiPER-X 执行机械臂动作,上层程序根据设备状态协调顺序。
任务流程可概括为:
① 机械臂收拢,四足机器人移动至目标附近。
② 底盘停止,确认机身状态满足近距离观察条件。
③ PiPER-X 展开,带动末端深度相机到达观察位姿。
④ 采集图像并识别局部危化标签。
⑤ 关联相关位置信息,记录识别结果与任务日志。
⑥ 机械臂收拢,结束本次检测流程。
在开发此类系统时,应为动作切换设置明确条件。例如,未确认机械臂收拢时不推进底盘移动;未确认相机到位时不直接使用图像进行后续判断。速度限制、工作空间软限位及异常处理属于集成验证重点,不能仅依赖固定延时。
6. 主动视觉如何帮助局部标签识别?
主动视觉通过机器人运动改变传感器观察位置或姿态,获取更适合处理的环境信息。
本项目将深度相机安装于 PiPER-X 末端。铜锤 M1 抵达目标区域后,机械臂带动相机调整距离和朝向。当固定机身相机视角受限时,可在机械臂工作空间内调整观察位置。
其流程可概括为:视觉采集 → 目标位置估计 → 观察位姿调整 → 图像重新采集 → 标签识别。
实际识别效果取决于图像质量、目标特征、视觉算法及标定结果。可调整视角并不代表在所有环境中都能保证识别成功。
7. 机械臂末端相机为什么需要坐标标定?
深度相机测得的目标位置通常位于相机坐标系,机械臂则需要基座坐标系下的目标数据来规划运动,因此必须建立坐标转换关系。
主要关系包括相机与机械臂末端的安装关系、关节状态与末端位姿的运动学关系、机械臂基座与铜锤 M1 机身的安装关系;需要时还应结合四足机器人在环境中的位置与姿态。
完成标定后,系统才能将视觉测量转换为机械臂可用的位置数据。目标位置也不等于相机应到达的位置:观察位姿还需满足工作距离、相机朝向、机械臂可达范围及避障要求。
标定、运动学与视觉测量误差均需通过实际设备验证。
8. 这套方案适用于哪些开发场景?
本项目为四足平台与轻量化机械臂集成提供了实际参考。开发者可进一步研究机械、电气与软件适配,底盘与机械臂任务协调,主动视觉,机器人运动学与坐标标定,以及状态机、异常处理和任务日志分析。
对于高校科研与教学,这些任务可以连接机械设计、控制、计算机视觉与系统集成;对于开发者,案例展示了从基础接口验证推进到完整任务流程的工程路径。
常见问题 FAQ
PiPER-X 的有效负载是多少?
官网公布的有效负载为 1.5 kg。末端相机、支架及其他附件应计入负载评估,并结合姿态、重心与实际任务验证。
PiPER-X 如何与四足机器人通信?
PiPER-X 采用 CAN 总线通信。本次项目通过机载计算模块与 USB 转 CAN 模块连接机械臂,软件侧使用 SDK 与 ROS 接口控制并读取状态。其他平台需要重新核对接口与配置。
移动操作机器人如何进行坐标标定?
需要建立相机、机械臂末端、机械臂基座与四足机身之间的坐标关系,结合机械臂运动学;涉及环境定位时,再引入机身在环境中的位姿,并验证转换误差。
PiPER-X 的重复定位精度能否代表整机精度?
不能。机械臂本体重复定位精度为 ±0.1 mm,整机还会受到安装、底盘姿态、标定及视觉测量等因素影响。
识别算法与自主任务系统由谁开发?
由参赛团队自主开发并集成。铜锤 M1 与 PiPER-X 提供移动及末端执行平台,不能将系统识别或自主能力归为机械臂的独立功能。
结语
据联合项目资料,本次双奖成果展示了铜锤 M1 与 PiPER-X 在移动操作任务中的协同应用。铜锤 M1 提供移动与承载,PiPER-X 提供末端操作及相机视角调整,参赛团队完成感知、规划、导航与任务调度系统开发。
从机械适配、供电通信到主动视觉与坐标标定,案例体现了硬件组合走向系统协同所需的关键工程环节。松灵机器人将持续分享产品应用、开发接口与系统集成实践,为高校师生和开发者提供参考。
相关产品与开发资源
资料来源与说明
本文基于智身科技与松灵机器人联合项目资料整理。项目奖项、团队及实施细节按联合资料表述;产品参数已与松灵官网 PiPER-X 页面核对,供电和通信接线仅对应本次参赛方案。
IROS 2026 举办时间为 2026 年 9 月 27 日至 10 月 1 日,地点为美国匹兹堡。智身对外新闻稿记载南洋理工大学团队采用 M1 夺冠,双奖名称与项目实现细节以联合项目资料及赛事最终记录为准。